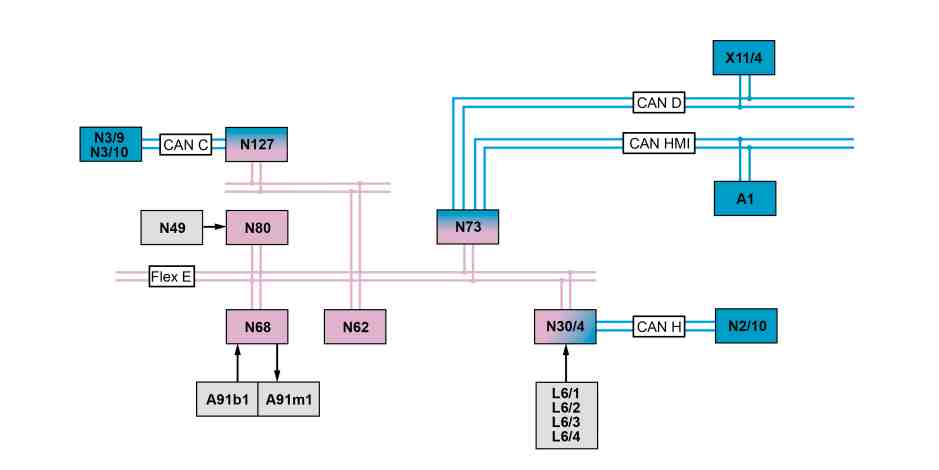
P46.35-2093-79
A1 | Combiné d'instruments | N62 | Calculateur système de stationnement (type 205 jusqu'à l'année-modèle 2019 avec code 235 (Pilote automatique de stationnement avec PARKTRONIC), type 205 à partir de l'année-modèle 2019 avec code P44 (Pack Stationnement avec caméras panoramiques) ou code P47 (Pilote automatique de stationnement avec caméras panoramiques), type 253 (sauf 253.99) avec code 235 (Pilote automatique de stationnement avec PARKTRONIC), type 253.99 avec code P47 (Pilote automatique de stationnement avec caméras panoramiques)) | |
A91b1 | Capteur de couple direction assistée électrique | N68 | Calculateur direction assistée électrique | |
A91m1 | Servomoteur direction assistée électrique | N73 | Calculateur contacteur antivol électronique | |
L6/1 | Capteur de vitesse de rotation essieu arrière gauche. | N80 | Calculateur module de jupe de direction | |
L6/2 | Capteur de vitesse de rotation essieu AV, à droite. | N127 | Calculateur chaîne cinématique | |
L6/3 | Capteur de vitesse de rotation essieu arrière gauche | X11/4 | Prise de diagnostic | |
L6/4 | Capteur de vitesse de rotation essieu arrière droit | CAN C | CAN moteur (sauf type 253.99) | |
N2/10 | Calculateur système de retenue | CAN D | CAN diagnostic | |
N3/9 | Calculateur CDI (moteur Diesel) | CAN H | CAN comportement dynamique | |
N3/10 | Calculateur ME (moteur essence) | CAN HMI | CAN interface utilisateur | |
N30/4 | Calculateur régulation du comportement dynamique | Flex E | FlexRay train de roulement | |
N49 | Capteur d'angle de braquage |
Conditions de fonctionnement - Généralités
État de la borne 15 : sous tension
Vitesse du véhicule > 1,75 km/h ou
Signal "chaîne cinématique opérationnelle" activé, ou
Régime moteur > 400/min (sauf type 253.99)
Le calculateur contacteur antivol électronique envoie l'état de la borne 15 au calculateur direction assistée électrique via le FlexRay train de roulement.
Le calculateur régulation du comportement dynamique envoie les vitesses de rotation des roues via le bus FlexRay train de roulement au calculateur direction assistée électrique.
Le calculateur chaîne cinématique envoie le signal "chaîne cinématique opérationnelle" via le bus FlexRay train de roulement au calculateur direction assistée électrique.
Le calculateur CDI (moteur diesel) ou le calculateur ME (moteur à essence) envoie le régime moteur via le bus CAN moteur, le calculateur chaîne cinématique et le bus FlexRay train de roulement au calculateur direction assistée électrique.
Direction assistée électrique (ES) - Généralités
L'ES (direction assistée électrique) est composée du boîtier de direction de la direction à crémaillère, du capteur de couple de la direction assistée électrique, du servomoteur direction assistée électrique et du calculateur direction assistée électrique. L'ES (direction assistée électrique) réalise une régulation en continu en fonction de la vitesse de l'assistance à la direction.
Les avantages par rapport à une direction assistée hydraulique sont :
Prise de conscience renforcée des manœuvres de direction
Économie de carburant
Aucune huile hydraulique nécessaire
Faible encombrement
Assistance par force extérieure en fonction de la vitesse
Le retour de la direction est assisté
Aptitude au diagnostic
Le diagnostic du système est réalisé par l'intermédiaire du calculateur contacteur d'allumage électronique, du bus CAN diagnostic et de la prise de diagnostic à l'aide de XENTRY Diagnostics.
L'ES (direction assistée électrique) comprend les sous-fonctions suivantes :
Direction assistée
Assistance de direction
Réduction du couple de maintien
Régime de secours
Affichage au combiné d'instruments
Direction assistée
Le calculateur direction assistée électrique a besoin des informations suivantes pour le calcul de l'assistance de direction nécessaire :
Couple de braquage actuel, détecté par le capteur de couple direction assistée électrique.
Vitesses de rotation actuelle des roues, détectées par les capteurs suivants :
Capteur de vitesse de rotation essieu arrière gauche.
Capteur de vitesse de rotation essieu AV, à droite.
Capteur de vitesse de rotation essieu arrière gauche
Capteur de vitesse de rotation essieu arrière droit
Le calculateur régulation du comportement dynamique reçoit les signaux des capteurs de vitesse de rotation et les envoie via le bus FlexRay train de roulement au calculateur direction assistée électrique.
Angle de braquage du volant et vitesse de braquage, détectés par le capteur d'angle de braquage du volant.
Le calculateur module de jupe de direction reçoit les signaux du capteur d'angle de braquage du volant et les envoie via le bus FlexRay train de roulement au calculateur direction assistée électrique.
Régime moteur actuel > 400/min (sauf type 253.99).
Le calculateur CDI (moteur diesel) ou le calculateur ME (moteur à essence) envoie le régime moteur via le bus CAN moteur, le calculateur chaîne cinématique et le bus FlexRay train de roulement au calculateur direction assistée électrique.
Le calculateur direction assistée électrique calcule à l'aide de ces informations et de la cartographie enregistrée l'assistance à régler par la direction assistée électrique. Ensuite il actionne le servomoteur direction assistée électrique en conséquence. Le sens de rotation du servomoteur direction assistée électrique dépend du sens de déplacement du volant. L'assistance à la direction est transmise par le servomoteur de direction assistée électrique au boîtier de direction à crémaillère et assiste de ce fait le couple de braquage du conducteur.
Type 205, 253 (sauf 253.99)
Avec la fonction démarrage-arrêt ECO, une assistance à la force de direction réduite est disponible à l'arrêt lorsque le moteur a été arrêté par la fonction démarrage-arrêt ECO. Après la coupure du contact, la direction assistée est désactivée. Si le véhicule est manœuvré lorsque le moteur est arrêté et le contact coupé, la direction assistée allumage est activée.
Assistance de direction
La fonction d'assistance de direction aide le conducteur à obtenir le comportement directionnel optimal dans des situations de conduite critiques. L'assistance de direction est réalisée à l'aide du calculateur direction assistée électrique et par le calculateur régulation du comportement dynamique.
Les fonctions suivantes sont assurées :
Assistance du conducteur par contrebraquage en cas de survirage.
Assistance du conducteur lors du freinage sur des chaussées à revêtement variable.
L'état de marche actuel est saisi par le calculateur régulation du comportement dynamique. En cas de besoin, le message "demande de couple assistance de direction" est envoyé via le FlexRay train de roulement au calculateur direction assistée électrique, qui actionne le servomoteur de la direction assistée électrique en conséquence.
Système de stationnement (type 205 jusqu'à l'année-modèle 2019 avec code 235 (Pilote automatique de stationnement avec PARKTRONIC), type 205 à partir de l'année-modèle 2019 avec code P44 (Pack Stationnement avec caméras panoramiques) ou code P47 (Pilote automatique de stationnement avec caméras panoramiques), type 253 (sauf 253.99) avec code 235 (Pilote automatique de stationnement avec PARKTRONIC), type 253.99 avec code P47 (Pilote automatique de stationnement avec caméras panoramiques))
Lors de manœuvres de stationnement, le calculateur système de stationnement envoie les signaux suivants via le FlexRay train de roulement au calculateur direction assistée électrique.
État actuel du système de stationnement
Signal d'arrêt du véhicule, pour lequel le véhicule s'arrête à un point de manœuvre pendant la manœuvre de stationnement
Demande angle de roue avant
Le calculateur direction assistée électrique commande le servomoteur de la direction assistée électrique en conséquence, afin de réaliser des manœuvres de stationnement. En plus, il envoie l'état actuel de la direction assistée via le FlexRay train de roulement au calculateur système de stationnement.
Réduction du couple de maintien
Si un couple de maintien est appliqué par le conducteur en conduite en ligne droite, p. ex. en cas de vent latéral ou de chaussée inclinée sur un seul côté, le calculateur direction assistée électrique le détecte. Le couple de maintien appliqué est partiellement compensé par la direction assistée électrique.
Pour exclure toute compensation erronée (p. ex. virage d'autoroute avec grand rayon), le taux de rotation (vitesse du véhicule autour de l'axe vertical) ainsi que l'accélération transversale du véhicule sont analysés. Le calculateur Supplemental Restraint System envoie ces signaux via le bus CAN dynamique de marche, le calculateur régulation du comportement dynamique et le bus FlexRay train de roulement au calculateur direction assistée électrique.
La réduction du couple de maintien du véhicule dépend de la vitesse du véhicule.
Régime de secours
A l'enclenchement de la direction assistée électrique (ES) (par la borne 15 sous tension), le calculateur direction assistée électrique exécute un autotest. Si un défaut est détecté, la direction assistée n'est pas enclenchée. Le véhicule peut être dirigé avec une force manuelle accrue.
Pendant la marche, le calculateur direction assistée électrique contrôle les signaux du capteur de couple de la direction assistée électrique. Si ces signaux se situent en dehors de limites supérieure ou inférieure définies, la direction assistée électrique est coupée par le calculateur direction assistée électrique. Le véhicule peut être dirigé avec une force manuelle accrue.
Affichage au combiné d'instruments
Le calculateur direction assistée électrique envoie la demande d'affichage d'un message d'alerte via le bus FlexRay train de roulement, le calculateur contacteur d'allumage électronique et le bus CAN interface utilisateur au combiné d'instruments. Au niveau du combiné d'instruments, le message d'avertissement "Assistance de direction défectueuse ! Aller à l'atelier !".
Documents référencés
- gf4635p9997rf Vue d'ensemble composants du système direction assistée électrique (ES)