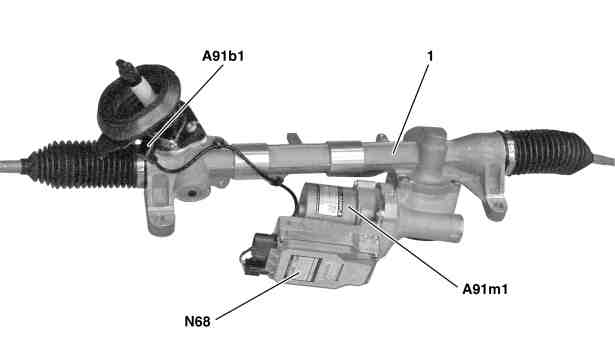
转向机构的视图 |
A91b1 | 电动动力转向机构扭矩传感器 |
A91m1 | 电动动力转向机构促动马达 |
N68 | 电动动力转向机构控制单元 |
P46.35-2067-05
位置
电动动力转向机构控制单元固定在电动动力转向机构促动马达上.
对于截至 2016 年款的车辆, 只有一种底盘控制器区域网络 (CAN), 与设备规格无关.
对于始自 2016 年款的车辆, 根据安装设备规格的不同, 有两种底盘控制器区域网络 (CAN) 类型.
类型 1
如果车辆没有任何类型 2 中列出的设备代码, 则与截至 2016 年款的情况相同, 只有一种底盘控制器区域网络 (CAN) (控制器区域网络总线 E 级 (CAN E)) 类型.
类型 2
如果车辆有以下任一设备代码, 则有两种底盘控制器区域网络 (CAN) (底盘控制器区域网络 (CAN) 1 (CAN E1), 底盘控制器区域网络 (CAN) 2 (CAN E2)):
代码 218 (后视摄像头)
代码 234 (盲点辅助系统)
代码 459 (带调节减震的钢悬挂)
代码 475 (轮胎压力监测器)
代码 476 (车道保持辅助系统)
代码 513 (速度限制辅助系统)
代码 614 (复式氙气大灯组)
代码 615 (带主动式弯道照明的复式氙气大灯)
代码 618 (复式氙气大灯)
代码 621 (智能照明系统 (左舵驾驶))
代码 622 (智能照明系统)
代码 631 (静态 LED 大灯 (左舵驾驶))
代码 632 (静态 LED 大灯 (右舵驾驶))
任务
电动动力转向机构控制单元具有以下任务:
• 读取信号
• 评估输入因素
• 促动部件
• 传输请求/信息
读取信号
通过以下连接读取输入因素:
• 直通线路
• 底盘控制器区域网络 (CAN) (类型 1)
• 底盘控制器区域网络 (CAN) 2 (类型 2)
直通线路
通过直通线路读取来自以下部件的信号:
• 电动动力转向机构扭矩传感器
底盘控制器区域网络 (CAN) (类型 1)
以下信号通过底盘控制器区域网络 (CAN) 读取:
• 转向辅助扭矩请求和车轮转速, 来自电控车辆稳定行驶系统 (ESP) 控制单元 (N30/4)
• 发动机状态, 传动系统运行和发动机转速, 来自电控多端顺序燃料喷注/点火系统 (ME-SFI) 控制单元 (N3/10) (适用于汽油发动机), 来自共轨喷射系统柴油机 (CDI) 控制单元 (N3/9) (适用于柴油发动机) 或来自传动系统控制单元 (N127) (适用于电动车辆)
• 方向盘转角 (由方向盘转角传感器 (N49) 记录) 和方向盘速度, 来自转向柱管模块控制单元 (N80)
• 驻车系统控制单元 (N62) (装配主动式驻车辅助系统/代码 (235)) 的当前状态和请求的齿条位置
底盘控制器区域网络 (CAN) 2 (类型 2)
以下信号通过底盘控制器区域网络 (CAN) 2 读取:
• 转向辅助扭矩请求和车轮转速, 来自电控车辆稳定行驶系统 (ESP) 控制单元
• 发动机状态, 传动系统运行和发动机转速, 来自电控多端顺序燃料喷注/点火系统 (ME-SFI) [ME] 控制单元 (适用于汽油发动机), 来自共轨喷射系统柴油机 (CDI) 控制单元 (适用于柴油发动机)
• 方向盘转角 (由方向盘转角传感器记录) 和转向角变化率, 来自转向柱管模块控制单元
• 驻车系统控制单元 (装配主动式驻车辅助系统/代码 (235)) 的当前状态和请求的齿条位置
评估输入因素
集成式微信息处理机对读入的输入因素进行评估, 然后促动相关部件并输出请求/信息.
促动部件
直接促动以下部件:
• 电动动力转向机构促动马达
传输请求/信息
通过底盘控制器区域网络 (CAN) (类型 1) 传送以下请求/信息:
• 仪表盘的多功能显示屏 (A1p13) 中显示的警告信息的请求
• 转向扭矩, 方向盘速度和转向辅助状态, 至电控车辆稳定行驶系统 (ESP) 控制单元
• 来自电动动力转向机构控制单元的当前状态
• 当前的齿条位置
通过底盘控制器区域网络 (CAN) 2 (类型 2) 传送以下请求/信息:
• 仪表盘的多功能显示屏中显示的警告信息的请求
• 转向扭矩, 方向盘速度和转向辅助状态, 至电控车辆稳定行驶系统 (ESP) 控制单元
• 电动动力转向机构控制单元的当前状态
• 当前的齿条位置