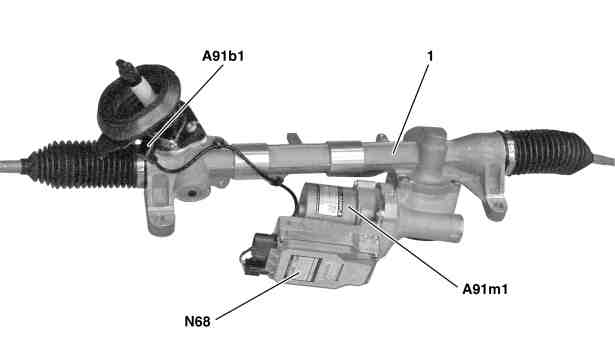
스트어링 그림 |
A91b1 | 전동식 파워 스티어링 토크 센서 |
A91m1 | 전동식 파워 스티어링 서보 모터 |
N68 | 전동식 파워 스티어링 컨트롤 유닛 |
P46.35-2067-05
배치
전동식 파워 스티어링 컨트롤 유닛은 전동식 파워 스티어링 서보 모터에 장착되어 있습니다.
다음 차량의 경우: 2016년식까지는 사양에 상관없이 한 개의 섀시 CAN만 있습니다.
다음 차량의 경우: 2016년식부터는 사양에 따라 두 개의 섀시 CAN 버전이 있습니다.
버전 1
차량이 버전 2에 명시된 장치 코드 중 아무것도 포함하지 않는 경우, 다음 연식처럼: 2016년식까지는 한 개의 섀시 CAN(CAN E)만 있습니다.
버전 2
차량이 다음의 장치 코드 중 하나를 포함하는 경우 두 개의 섀시 CAN(섀시 CAN 1(CAN E1), 섀시 CAN 2(CAN E2))이 있습니다.
코드 218(후방 카메라)
코드 234(사각 지대 Assist)
코드 459(댐핑 시스템이 장착된 스틸 서스펜션)
코드 475(타이어 압력 감지 장치)
코드 476(차선 유지 Assist)
코드 513(속도 제한 Assist)
코드 614(바이제논 전조등의 전조등 유닛)
코드 615(능동 적응형 헤드램프를 포함한 바이제논 전조등)
코드 618(바이제논 전조등)
코드 621(지능 조명 시스템(좌측 통행))
코드 622(지능 조명 시스템)
코드 631(고정 좌측 통행 LED 전조등)
코드 632(고정 우측 통행 LED 전조등)
역할
전동식 파워 스티어링 컨트롤 유닛에는 다음과 같은 기능이 있습니다.
• 신호 판독
• 입력 변수 평가
• 부품 구동
• 요청/정보 전송
신호 판독
입력 변수는 다음 연결부를 통해 판독됩니다.
• 다이렉트 라인
• 섀시 CAN(버전 1)
• 섀시 CAN 2(버전 2)
다이렉트 라인
다음 부품의 신호는 다이렉트 라인을 통해 판독됩니다.
• 전동식 파워 스티어링 토크 센서
섀시 CAN(버전 1)
다음과 같은 신호는 섀시 CAN을 통해 판독됩니다.
• 휠 속도 및 스티어링 Assist 토크 요청, 전자식 주행 안정 시스템 컨트롤 유닛(N30/4)으로부터 전송
• 엔진 상태, 구동 장치 대기 상태, 엔진 속도, ME 컨트롤 유닛(N3/10)(가솔린 엔진) 또는 CDI 컨트롤 유닛(N3/9)(디젤 엔진) 또는 구동 장치 컨트롤 유닛(N127)(전기 자동차의 경우)으로부터 전송
• 스티어링 휠 각도(스티어링 휠 각도 센서(N49)에 의해 측정) 및 스티어링 휠 각도 변화 속도, 스티어링 컬럼 튜브 모듈 컨트롤 유닛(N80)으로부터 전송
• 주차 시스템 컨트롤 유닛(N62)(코드 235(액티브 주차 Assist) 포함)의 요청된 기어 랙 위치 및 현재 상태
섀시 CAN 2(버전 2)
다음과 같은 신호는 섀시 CAN 2을 통해 판독됩니다.
• 휠 속도 및 스티어링 Assist 토크 요청, 전자식 주행 안정 시스템 컨트롤 유닛으로부터 전송
• 엔진 상태, 구동 장치 작동 준비 상태 및 엔진 속도, ME 컨트롤 유닛(가솔린 엔진의 경우), CDI 컨트롤 유닛(디젤 엔진의 경우)으로부터 전송
• 스티어링 휠 각도(스티어링 휠 각도 센서에 의해 측정) 및 조향각 변화 속도, 스티어링 컬럼 튜브 모듈 컨트롤 유닛으로부터 전송
• 주차 시스템 컨트롤 유닛(코드 235(능동형 주차 Assist) 포함)의 요청된 기어 랙 위치 및 현재 상태
입력 변수 평가
판독된 입력 변수는 내장된 마이크로 프로세서에 의해 평가되며, 이에 따라 관련 부품 구동 및 요청/정보 출력이 실행됩니다.
부품 구동
다음 부품은 직접 구동됩니다.
• 전동식 파워 스티어링 서보 모터
요청/정보 전송
다음과 같은 요청/정보는 섀시 CAN(버전 1)을 통해 전송됩니다.
• 계기반 다기능 디스플레이(A1p13)의 경고 메시지 요청
• 스티어링 토크, 스티어링 휠 각도 변화 속도, 스티어링 Assist 상태를 전자식 주행 안정 시스템 컨트롤 유닛으로 전송
• 전동식 파워 스티어링 컨트롤 유닛의 현재 상태
• 현재 기어 랙 위치
다음과 같은 요청/정보는 섀시 CAN 2(버전 2)를 통해 전송됩니다.
• 계기반 다기능 디스플레이의 경고 메시지 요청
• 스티어링 토크, 스티어링 휠 각도 변화 속도, 스티어링 Assist 상태를 전자식 주행 안정 시스템 컨트롤 유닛으로 전송
• 전동식 파워 스티어링 컨트롤 유닛의 현재 상태
• 현재 기어 랙 위치