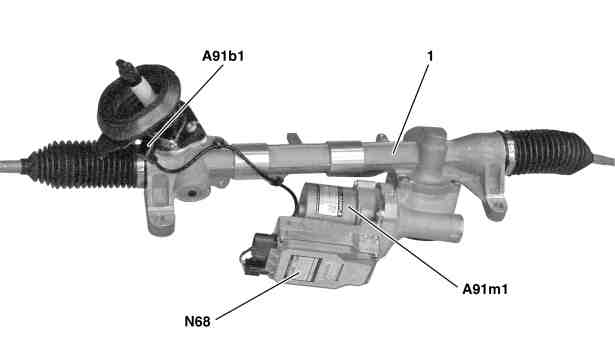
Widok przekładni kierowniczej |
A91b1 | Czujnik momentu obrotowego elektrycznego wspomagania układu kierowniczego |
A91m1 | Siłownik elektrycznego wspomagania układu kierowniczego |
N68 | Moduł sterujący elektrycznego wspomagania układu kierowniczego |
P46.35-2067-05
Położenie
Moduł sterujący elektrycznego wspomagania jest zamontowany przy siłowniku elektrycznego wspomagania układu kierowniczego.
W pojazdach do MJ 2016 niezależnie od wyposażenia występuje tylko jedna szyna CAN podwozia.
W pojazdach od MJ 2016 w zależności od wyposażenia występują dwie wersje szyny CAN podwozia.
Wariant 1
Gdy pojazd nie posiada żadnego wymienionego w wersji 2 kodu wyposażenia, tak samo jak do MJ 2016 występuje tylko jedna szyna CAN podwozia (CAN E).
Wersja 2
Jeśli pojazd posiada jeden z poniższych kodów wyposażenia, posiada on dwie szyny CAN podwozia (szyna CAN podwozia 1 (CAN E1), szyna CAN podwozia 2 (CAN E2)):
KOD 218 (kamera kontroli cofania)
KOD 234 (asystent kąta martwego)
KOD 459 (zawieszenie stalowe z regulacją amortyzacji)
KOD 475 (układ kontroli ciśnienia w oponach)
KOD 476 (asystent pasa ruchu)
KOD 513 (asystent ogranicznika prędkości)
KOD 614 (lampy zespolone z reflektorami bi-ksenonowymi)
KOD 615 (reflektory bi-ksenonowe z aktywnym doświetlaniem zakrętów)
KOD 618 (reflektory biksenonowe)
KOD 621 (Intelligent Light System (do ruchu lewostronnego))
KOD 622 (Intelligent Light System)
KOD 631 (reflektory statyczne LED, ruch prawostronny)
KOD 632 (reflektory statyczne LED, ruch lewostronny)
Zadania
Moduł sterujący elektrycznego wspomagania układu kierowniczego ma następujące zadania:
Odczytywanie sygnałów
Analiza wielkości wejściowych
Zasterowanie elementów
Wysyłanie postulatów / informacji
Odczytywanie sygnałów
Wielkości wejściowe są odczytywane poprzez następujące połączenia:
Przewód bezpośredni
Szyna CAN podwozia (wersja 1)
Szyna CAN podwozia 2 (wersja 2)
Przewód bezpośredni
Poprzez bezpośredni przewód są odczytywane sygnały z następującego elementu:
Czujnik momentu obrotowego elektrycznego wspomagania układu kierowniczego
Szyna CAN podwozia (wersja 1)
Następujące sygnały są odczytywane za pośrednictwem szyny CAN podwozia:
Postulat momentu z inteligentnego wspomagania i prędkości obrotowe kół z modułu sterującego ESP (N30/4)
Status silnika "zespół napędowy gotowy do pracy" i prędkość obrotowa silnika, z modułu sterującego ME (N3/10) (silnik benzynowy) lub modułu sterującego CDI (N3/9) (silnik wysokoprężny) lub modułu sterującego zespołu napędowego (N127) (w pojazdach elektrycznych)
Kąt skrętu kierownicy (rejestrowany przez czujnik kąta skrętu kierownicy (N49)) i prędkość kątowa skrętu, przez moduł sterujący modułu osłony kolumny kierownicy (N80)
Aktualny status i postulowane położenie zębatki z modułu sterującego systemu parkowania (N62) (z kodem (235) aktywny asystent parkowania)
Szyna CAN podwozia 2 (wersja 2)
Następujące sygnały są odczytywane za pośrednictwem szyny CAN podwozia 2:
Postulat momentu z inteligentnego wspomagania i prędkości obrotowe kół z modułu sterującego ESP
Status silnika, układ napędowy gotowy do pracy i prędkość obrotowa silnika, z modułu sterującego ME (silnik benzynowy), z modułu sterującego CDI (silnik wysokoprężny)
Kąt skrętu kierownicy (rejestrowany przez czujnik kąta skrętu kierownicy) i prędkość kątowa skrętu, przez moduł sterujący modułu osłony kolumny kierownicy
Aktualny status i postulowane położenie zębatki z modułu sterującego systemu parkowania (z KODEM 235 (aktywny asystent parkowania))
Analiza wielkości wejściowych
Odczytane wielkości wejściowe są analizowane przez wbudowany mikroprocesor i następuje zasterowanie odpowiednich elementów oraz wysyłanie postulatów, wzgl informacji.
Zasterowanie elementów
Następująca część jest zasterowywana bezpośrednio:
Siłownik elektrycznego wspomagania układu kierowniczego
Wysyłanie postulatów / informacji
Następujące postulaty/informacje są wysyłane poprzez szynę CAN podwozia (wersja 1):
Postulat komunikatu ostrzegawczego na wyświetlaczu wielofunkcyjnym (A1p13) w zestawie wskaźników
Moment na przekładni kierowniczej, prędkość zmiany kąta kierownicy i status inteligentnego wspomagania do modułu sterującego ESP
Aktualny status modułu sterującego elektrycznego wspomagania układu kierowniczego
Aktualne położenie zębatki
Następujące postulaty/informacje są wysyłane poprzez szynę CAN podwozia 2 (wersja 2):
Postulat komunikatu ostrzegawczego na wyświetlaczu wielofunkcyjnym w zestawie wskaźników
Moment na przekładni kierowniczej, prędkość zmiany kąta kierownicy i status inteligentnego wspomagania do modułu sterującego ESP
Aktualny status modułu sterującego elektrycznego wspomagania przekładni kierowniczej
Aktualne położenie zębatki