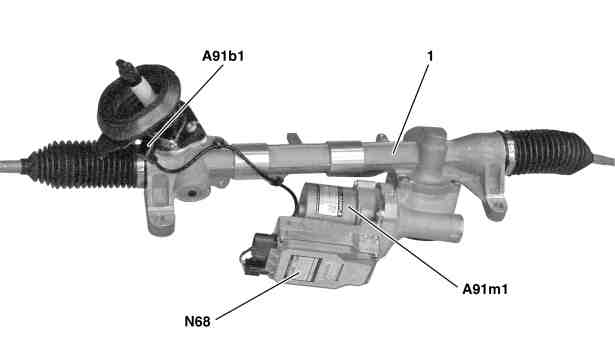
Vista de la dirección |
A91b1 | Sensor del par motor servodirección eléctrica |
A91m1 | Servomotor servodirección eléctrica |
N68 | Unidad de control servodirección eléctrica |
P46.35-2067-05
Disposición
La unidad de control de la servodirección eléctrica está adosada al servomotor de la servodirección eléctrica.
En vehículos hasta el año de modelo 2016, independientemente del equipamiento, sólo existe un CAN del tren de rodaje.
En vehículos desde el año de modelo 2016 existen dos variantes del CAN del tren de rodaje según el equipamiento.
Variante 1
Si el vehículo no posee ninguno de los códigos de equipamiento citados en la variante 2, al igual que hasta el año de modelo 2016 sólo existe un CAN del tren de rodaje (CAN E).
Variante 2
Si el vehículo posee uno de los siguientes códigos de equipamiento, existen dos CAN del tren de rodaje (CAN del tren de rodaje 1 (CAN E1), CAN del tren de rodaje 2 (CAN E2)):
Código 218 (Cámara de vídeo de marcha atrás)
Código 234 (Asistente de ángulo muerto)
Código 459 (Suspensión mecánica con amortiguación regulable)
Código 475 (Control de la presión de inflado de los neumáticos)
Código 476 (Detector de cambio de carril)
Código 513 (Asistente de limitación de velocidad)
Código 614 (unidad de luces con faros bixenón)
CÓDIGO 615 (faros bixenón con luz para curvas activa)
CÓDIGO 618 (faros bixenón)
Código 621 (Intelligent Light System (circulación por la izquierda))
CÓDIGO 622 (Intelligent Light System)
Código 631 (Diodo luminoso de faros, estático, circulación por la izquierda)
Código 632 (Diodo luminoso de faros, estático, circulación por la derecha)
Tareas
La unidad de control de la servodirección eléctrica debe cumplir las siguientes tareas:
Lectura de señales
Evaluación de las magnitudes de entrada
Activación de los componentes
Emisión de requerimientos/informaciones
Lectura de señales
Las magnitudes de entrada son leídas a través de las conexiones siguientes:
Cable directo
CAN del tren de rodaje (variante 1)
CAN del tren de rodaje 2 (variante 2)
Cable directo
Las señales del siguiente componente entran por lectura a través de un cable directo:
Sensor del par motor servodirección eléctrica
CAN del tren de rodaje (variante 1)
Las siguientes señales son entradas por lectura a través de la red CAN del tren de rodaje:
Requerimiento de par de asistencia a la dirección y números de revoluciones de rueda, por la unidad de control del programa electrónico de estabilidad (N30/4)
Estado de motor, cadena cinemática listo para el funcionamiento y número de revoluciones del motor, por la unidad de control ME (N3/10) (con motor de gasolina), por la unidad de control CDI (N3/9) (con motor diésel) o por la unidad de control de la cadena cinemática (N127) (con vehículos eléctricos)
Ángulo de giro del volante (registrado por el sensor de ángulo de giro del volante de la dirección (N49)) y velocidad angular de la dirección, de la unidad de control del módulo de tubo envolvente (N80)
Estado actual y posición de la barra de cremallera solicitada por la unidad de control del sistema de aparcamiento (N62) (con CÓDIGO 235 (avisador de distancia de aparcamiento activo))
CAN del tren de rodaje 2 (variante 2)
Las siguientes señales son entradas por lectura a través de la red CAN del tren de rodaje 2:
Requerimiento de par de asistencia a la dirección y números de revoluciones de rueda, de la unidad de control del programa electrónico de estabilidad
Estado del motor, cadena cinemática operativa y número de revoluciones del motor, por la unidad de control ME (con motor de gasolina) o por la unidad de control CDI (con motor diésel)
Ángulo de giro del volante (registrado por el sensor de ángulo de giro del volante de la dirección) y velocidad angular de la dirección, de la unidad de control del módulo de tubo envolvente
Estado actual y posición de la barra de cremallera solicitada de la unidad de control del sistema de aparcamiento (con CÓDIGO 235 (avisador de distancia de aparcamiento activo))
Evaluación de las magnitudes de entrada
Las magnitudes de entrada leídas son evaluadas por el microprocesador integrado y se efectúa la activación de los componentes correspondientes así como la emisión de los requerimientos o las informaciones.
Activación de los componentes
El siguiente componente se activa directamente:
Servomotor servodirección eléctrica
Emisión de requerimientos/informaciones
A través del CAN del tren de rodaje (variante 1) se emiten los siguientes requerimientos/informaciones:
Requerimiento de un mensaje de advertencia en el display multifuncional (A1p13) del cuadro de instrumentos
Momento de la dirección, velocidad del ángulo de viraje y estado de asistencia a la dirección, a la unidad de control del programa electrónico de estabilidad
Estado actual de la unidad de control de la servodirección eléctrica
Posición actual de la barra de cremallera
A través del CAN del tren de rodaje 2 (variante 2) se emiten los siguientes requerimientos/informaciones:
Requerimiento de un mensaje de advertencia en el display multifuncional del cuadro de instrumentos
Momento de la dirección, velocidad del ángulo de viraje y estado de asistencia a la dirección, a la unidad de control del programa electrónico de estabilidad
Estado actual de la unidad de control de la servodirección eléctrica
Posición actual de la barra de cremallera