GF46.35-P-1000AK | Servosterzo elettrico (ES), funzionamento durante l'esercizio di marcia | 15.4.04 |
TIPO 169.0 /3, 245.2 fino a 30.11.05
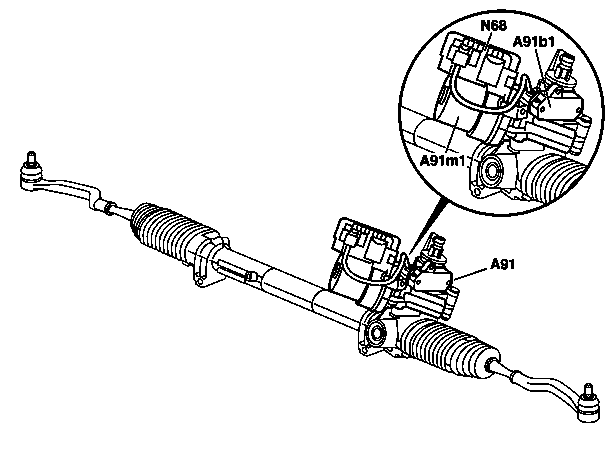
P46.35-2007-06
A91 Unità di comando elettro-meccanica (ES)
A91b1 Sensore di coppia servosterzo elettrico (ES)
A91m1 Servomotore servosterzo elettrico (ES)
N68 Centralina di comando servosterzo elettrico (ES)
Presupposti per il funzionamento:
Mors.15 INSERITO
Regime motore >300 giri/min
In presenza di velocità basse o a veicolo fermo è richiesta una servoassistenza elevata dello sforzo di sterzata. Al contrario, in presenza di velocità del veicolo elevate la servoassistenza dello sforzo di sterzata non è desiderata. Durante manovre di sterzata rapide la servoassistenza mirata può migliorare la dinamica di marcia.
-----------------------------------------------------------------------------------------
La centralina di comando servosterzo elettrico (ES) (N68) necessita dei seguenti segnali di ingresso per il calcolo della servoassistenza necessaria per lo sforzo di sterzata:
Il momento sterzante attualmente esercitato proveniente dal sensore di coppia servosterzo elettrico (ES) (A91b1)
I n. di giri ruota attuali attraverso il bus Control Area Network classe C (vano motore) (CAN-C) dalla centralina di comando ESP e BAS (N47-5)
L'angolo di sterzata e la velocità di sterzata attraverso il CAN-C dal sensore angolo di sterzata (N49) nel modulo fodero del piantone (N80)
Il n. di giri motore attuale attraverso il CAN-C dalla centralina di comando sistema iniezione benzina ed accensione ME (elettronica del motore) (N3/10) o dalla centralina di comando Common Rail Diesel Injection (CDI) (N3/9)
L'attuale posizione del rotore del servomotore servosterzo elettrico (ES) (A91m1) proveniente dal sensore di posizione motore nell'unità di comando elettromeccanica (ES) (A91)
-----------------------------------------------------------------------------------------
Qualora ha luogo un movimento di sterzata da parte del conducente, la centralina di comando servosterzo elettrico (ES) (N68) determina, in base ai segnali di ingresso e alla mappatura memorizzata, l'intensità di corrente da attivare e il senso di rotazione del servomotore servosterzo elettrico (ES) (A91m1).
Il servomotore servosterzo elettrico (ES) (A91m1) viene quindi opportunamente alimentato con corrente elettrica.
Il servomotore servosterzo elettrico (ES) (A91m1) interviene quindi attivamente nella sterzata attraverso un ingranaggio a vite. Una resistenza di rilevamento corrente nella centralina di comando servosterzo elettrico (ES) (N68) controlla l'effettiva intensità di corrente.
A veicolo fermo è richiesta la massima servoassistenza dello sforzo di sterzata. Con l'aumento della velocità del veicolo la servoassistenza dello sforzo di sterzata diminuisce progressivamente. Durante manovre di sterzata rapide e in presenza di velocità elevate può aver luogo la servoassistenza dello sforzo di sterzata in funzione di tutti i segnali di ingresso.
Scatola sterzo a cremagliera, disposizione/funzione/struttura/ | |||
Sensore di coppia servosterzo elettrico (ES), disposizione/funzione/struttura | |||
Sensore di posizione motore servosterzo elettrico (ES), disposizione/funzione | |||
Servomotore servosterzo elettrico (ES), disposizione/funzione | |||
Centralina di comando servosterzo elettrico (ES), disposizione/funzione |
Documenti citati
- gf4620p1000ak Scatola sterzo a cremagliera, disposizione/funzione/struttura/funzionamento
- gf4635p5000ak Sensore di coppia servosterzo elettrico (ES), disposizione/funzione/struttura
- gf4635p6000ak Sensore di posizione motore servosterzo elettrico (ES), disposizione/funzione
- gf4635p6500ak Servomotore servosterzo elettrico (ES), disposizione/funzione
- gf4635p7000ak Centralina di comando servosterzo elettrico (ES), disposizione/funzione