GF46.35-P-1000AL | 전자식 파워 스티어링(ES)의 주행모드 기능 | 18.3.08 |
모델 169.0 /3, 245.2, 2005년 12월 1일부터, 2008년식 /AEJ 07까지
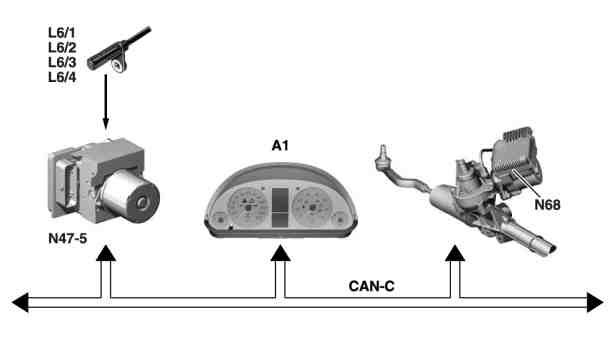
P46.35-2020-05
A1 계기반
L6/1 좌측 전방 속도 센서
L6/2 우측 전방 속도 센서
L6/3 좌측 후방 속도 센서
L6/4 우측 후방 속도 센서
N47-5 ESP 컨트롤 유닛과 BAS
N68 전자식 파워 스티어링(ES) 컨트롤 유닛
기능조건:
• 회로 15 ON
• 엔진 속도 300/min 이상
낮은 속도 및 차량 정지 상태에서는 강한 파워 스티어링 어시스턴스가 필요합니다.차량 속도가 높을 경우 파워 스티어링 어시스턴스가 필요하지 않습니다.빠른 스티어링 시에는적절한 파워 스티어링 어시스턴스를 통해 다이내믹 드라이브를 향상시킬 수 있습니다.전자식 파워 스티어링 (ES) 컨트롤 유닛(N68)은 필요한 파워 스티어링 어시스턴스 정도를 산출하기 위하여 다음의 정보를 이용합니다.
• 현재 사용된 스티어링 토크, 전자식 파워 스티어링(ES) 토크 센서(A91b1)로부터
• 현재 휠속도, ESP 및 BAS 컨트롤 유닛(N47-5)으로부터 Control Area Network-Bus Class C(엔진실)(CAN-C)를 통해
-----------------------------------------------------------------------------------------
• 조향각과 스티어링 속도, 스티어링 컬럼 튜브 모듈(N80)의 조향각 센서(N49)로부터 CAN-C를 통해
• 현재 엔진 속도, ME 컨트롤 유닛(N3/10) 또는 CDI 컨트롤 유닛(N3/9)으로부터 CAN-C를 통해
• 전자식 파워 스티어링(ES) 서보 모터(A91)의 현재 로터 위치, 전기 기계식 컨트롤 유닛(ES)(A91m1)의 엔진 위치 센서로부터
운전자를 통해 조향 동작이 실행되면, 전자식 파워 스티어링(ES) 컨트롤 유닛(N68)은 구동 전류 세기 및 전자식 파워 스티어링(ES) 서보 모터(A91m1)의 회전 방향을 입력 신호 및 특성곡선에 따라 산출합니다. 전자식 파워 스티어링(ES) 서보 모터(A91m1)에는 이에 따라 전원이 공급됩니다. 전자식 파워 스티어링(ES) 서보 모터(A91m1)는 웜 기어를 통해 스티어링 절차에 직접 관여하게 됩니다.전자식 파워 스티어링(ES) 컨트롤 유닛(N68)의 전류 측정 저항에 의해 실제 전류 세기가 점검됩니다.
-----------------------------------------------------------------------------------------
차량이 정지된 상태에서는 파워 스티어링 어시스턴스가 최대여야 합니다.차량 속도가 증가하면 파워 스티어링 어시스턴스는 지속적으로 감소합니다.빠른 스티어링 및 높은 속도에서는 전체 입력 신호에 따라 파워 스티어링 어시스턴스가 실행될 수도 있습니다.
스티어링 어시스턴스 기능
스티어링 어시스턴스 기능은 위험한 주행 상황에서 스티어링 상태가 최적화되도록 운전자를 지원합니다. 스티어링 어시스턴스 기능은 전자식 파워 스티어링(ES) 컨트롤 유닛(N68) 및 ESP 및 BAS 컨트롤 유닛(N47-5)의 추가 소프트웨어를 통해 실행됩니다.이 때 다음의 기능이 실행됩니다:
• 다음 입력 변수를 고려하여 오버 스티어된 차량에서 운전자 지원:
- 요속도
- 스티어링 휠 각도
- 주행 속도
-----------------------------------------------------------------------------------------
• 다음 입력 변수를 고려하여 예를 들어 도로 한 면에서의 제동 시 차선을 유지하여 운전자 지원:
- 휠 제출력
- 요속도
- 스티어링 휠 각도
- 주행 속도
전자식 주행 안정 장치(Electronic-Stability-Program)(ESP)의 센서 데이터에 따라 스티어링 어시스턴스는 주행상황 이상을 감지하고 필요한 스티어링 양상을 결정합니다.운전자의 현재 주행 양상이 확인된 값과 일치하지 않으면, 운전자를 보호하는 추가 스티어링 휠 토크가 기본 스티어링 휠 토크에 중첩되어 운전자가 상황에 상응하여 스티어링할 수 있도록 지원합니다.ESP 및 BAS 컨트롤 유닛(N47-5)은 "스티어링 어시스턴스 토크 요청" 메시지를 CAN-C를 통해 전자식 파워 스티어링(ES) 컨트롤 유닛(N68)으로 전달합니다.
-----------------------------------------------------------------------------------------
비상 작동 기능
안전 상태를 유지하기 위해서 전자 기계식 스티어링 기능의 개별 오류로 인해 차량의 조향성이 손실되어서는 안 됩니다.이러한 운전 상태는 파워 스티어링 어시스턴스 차단을 통해 이루어집니다.이 경우 차량 조향 시 더 많은 힘을 가해져야 합니다."회로 15 ON" 상태가 된 후 전기 기계식 스티어링 기능이 켜지면 전자식 파워 스티어링(ES) 컨트롤 유닛(N68)은 자가 테스트를 실행합니다오류가 감지되면, 서보 어시스턴스는 켜지지 않습니다. 차량 주행 중 전자식 파워 스티어링(ES) 컨트롤 유닛(N68)은 전자식 파워 스티어링(ES) 토크 센서(A91b1), 전자 기계식 컨트롤 유닛(ES)(A91)의 엔진 위치 센서 및 전자식 파워 스티어링(ES) 서보 모터(A91m1)의 전류 센서의 신호를 점검합니다.이 신호가 규정된 상한 및 하한 범위를 벗어난 경우, 전자식 파워 스티어링(ES) 컨트롤 유닛(N68)에 의해 전자 기계식 스티어링이 즉시 차단됩니다."회로 15 OFF"상태에서 서보 어시스턴스는 천천히 종료됩니다.
계기반(A1)에서의 표시
전자식 파워 스티어링(ES) 컨트롤 유닛(N68)에 의해 오류가 감지되면운전자에게계기반(A1) 다기능 표시창(A1p13)의 경고 메시지("Power steering defective! Service Required!")를 통해 알립니다.전자식 파워 스티어링(ES) 컨트롤 유닛(N68)으로부터의 경고 메시지는 CAN-C를 통해 전송되며 파워 스티어링 어시스턴스 고장 시 운전자에게 차량의 변경된 스티어링 양상에 대해 알립니다.
참조 문서
- gf4620p1000ak 기어 랙 스티어링의 스티어링 기어 배열/역할/구조/기능
- gf4635p5000ak 전동식 파워 스티어링(ES) 토크 센서, 배치/역할/구조
- gf4635p6000ak 전동식 파워 스티어링(ES) 모터 위치 센서, 배치/역할
- gf4635p6500ak 전동식 파워 스티어링(ES) 서보 모터, 배치/역할
- gf4635p7000ak 전동식 파워 스티어링(ES) 컨트롤 유닛, 배치/역할