GF46.35-P-1000AL | Direction assistée électrique (ES) - Fonctionnement en marche | 18.3.08 |
TYPE 169.0 /3, 245.2 depuis 1.12.05 jusqu'à l'année-modèle 08 /année de modification 07
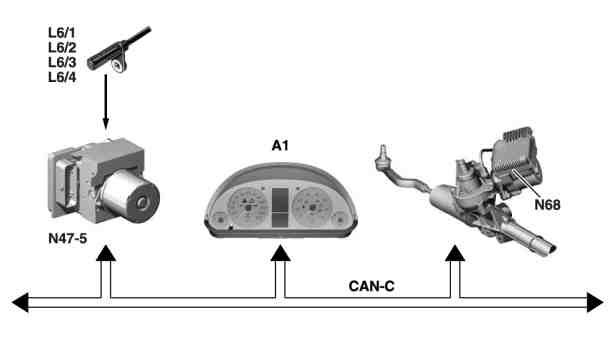
P46.35-2020-05
A1 Combiné d'instruments
L6/1 Capteur de vitesse de rotation AVG
L6/2 Capteur de vitesse de rotation AVD
L6/3 Capteur de vitesse de rotation ARG
L6/4 Capteur de vitesse de rotation ARD
N47-5 Calculateur ESP et BAS
N68 Calculateur direction assistée électrique (ES)
Conditions de fonctionnement :
Borne 15 MIS
Régime moteur > 300/min
À basses vitesses et à l'arrêt du véhicule, une assistance importante à la force de direction est souhaitée. En revanche, aux vitesses élevées du véhicule, une assistance à la force de direction n'est pas souhaitée. Lors des manoeuvres de direction rapides, une assistance ciblée à la force de direction est susceptible d'améliorer le comportement routier du véhicule. Pour calculer l'assistance à la force de direction nécessaire, le calculateur de la direction assistée électrique (ES) (N68) requiert les signaux d'entrée suivants:
Le couple de braquage actuel appliqué, transmis par le capteur de couple de la direction assistée électrique (ES) (A91b1)
Les vitesses actuelles de rotation des roues transmises par le calculateur ESP et BAS (N47-5) sur le bus Control Area Network classe C (compartiment moteur) (CAN C)
-----------------------------------------------------------------------------------------
L'angle de braquage et la vitesse de braquage, transmis sur le bus CAN-C par le capteur d'angle de braquage (N49) dans le module de jupe de direction (N80)
Le régime moteur actuel, transmis sur le bus CAN-C par le calculateur ME (N3/10) ou le calculateur CDI (N3/9)
La position actuelle du rotor du servomoteur de la direction assistée électrique (ES) (A91m1), transmise par le capteur de position moteur dans l'unité de commande électromécanique (ES) (A91)
Lorsque le conducteur déclenche un mouvement de braquage, le calculateur de la direction assistée électrique (ES) (N68) détermine l'ampérage devant être commandée et le sens de rotation du servomoteur de la direction assistée électrique (ES) (A91m1) en utilisant une courbe caractéristique et les signaux d'entrée. Le servomoteur de la direction assistée électrique (ES) (A91m1) est alimenté en conséquence. Le servomoteur de la direction assistée électrique (ES) (A91m1) intervient de façon active sur le processus direction, par l'intermédiaire d'un engrenage à vis sans fin. Une résistance de détection de courant montée dans le calculateur de la direction assistée électrique (ES) (N68) contrôle l'ampérage réel.
-----------------------------------------------------------------------------------------
À l'arrêt, l'assistance maximale à la force de direction est nécessaire. Avec l'augmentation de la vitesse du véhicule, l'assistance à la force de direction diminue en continu. Lors de manoeuvres directionnelles rapides et à vitesses élevées, une assistance à la force de direction peut avoir lieu en fonction de tous les signaux d'entrée.
Fonctionnement de l'assistance de direction
La fonction d'assistance de direction doit aider le conducteur, dans les situation critiques, à fournir le comportement directionnel optimal. La fonction d'assistance de direction est réalisée à l'aide du calculateur de la direction assistée électrique (ES) (N68) et au moyen d'un logiciel supplémentaire intégré au calculateur ESP et BAS (N47-5). Les fonctions suivantes sont assurées:
Assistance du conducteur au comportement survireur du véhicule en prenant en compte les grandeurs d'entrée suivantes:
- Vitesse de lacet
- Angle de braquage
- Vitesse du marche
-----------------------------------------------------------------------------------------
Assistance du conducteur, par exemple par maintien du cap au freinage sur revêtement unilatéral de la chaussée en prenant en compte les grandes d'entrée suivantes:
- Forces de freinage des roues
- Vitesse de lacet
- Angle de braquage
- Vitesse du marche
A partir des données des capteurs de la régulation du comportement dynamique (Electronic-Stability-Program) (ESP), la direction active détecte les situations de conduite critiques et détermine le comportement directionnel nécessaire. Si le comportement directionnel actuel du conducteur ne correspond pas aux valeurs déterminées, un couple supplémentaire au volant est superposé au couple de base de façon à assister le conducteur à manoeuvrer correctement en fonction de la situation. Le calculateur ESP et BAS (N47-5) retransmet le message "demande de couple assistance de direction" sur le bus CAN-C à destination du calculateur de la direction assistée électrique (ES) (N68).
-----------------------------------------------------------------------------------------
Fonction de marche de secours
L'exigence de sécurité de la direction électromécanique consiste à ce qu'un défaut isolé ne provoque par la perte de la dirigeabilité du véhicule. Cet état de fonctionnement est atteint par la coupure de l'assistance directionnelle. Le véhicule reste dirigeable manuellement avec un effort plus important. A l'activation de la direction électromécanique dès la mise sous tension de la borne 15, le calculateur de la direction assistée électrique (ES) (N68) effectue un autotest. Si un défaut est détecté, l'assistance de direction n'est pas enclenchée. Pendant le fonctionnement du véhicule, le calculateur de la direction assistée électrique (ES) (N68) vérifie les signaux du capteur de couple de la direction assistée électrique (ES) (A91b1) et du capteur de position moteur à l'intérieur de l'unité de commande électromécanique (ES) (A91) ainsi que les capteurs de courant du servomoteur de la direction assistée électrique (ES) (A91m1). Si ces signaux se situent en dehors de la limite supérieure et inférieure définie, la direction électromécanique est immédiatement désactivée par le calculateur de la direction assistée électrique (ES) (N68). L'assistance de direction est progressivement arrêtée à la coupure de la borne 15.
Affichage dans le combiné d'instruments (A1)
La détection d'un défaut par le calculateur de la direction assistée électrique (ES) (N68) est signalée au conducteur par un message d'avertissement ("Direction assistée défectueuse! Aller à l'atelier!") sur l'afficheur multifonction (A1p13) du combiné d'instruments (A1). Le message d'avertissement est transmis par le calculateur de la direction assistée électrique (ES) (N68) sur le bus CAN-C et a pour but d'attirer l'attention du conducteur sur le comportement directionnel modifié du véhicule en cas de défaillance de l'assistance directionnelle.
Boîtier de direction de la direction à crémaillère - Disposition/rôle/description/ fonctionnement | |||
Capteur de couple de la direction assistée électrique (ES) - Disposition/rôle/description | |||
Capteur de position de moteur de la direction assistée électrique (ES) - Disposition/rôle | |||
Servomoteur de la direction assistée électrique (ES) - Disposition/rôle | |||
Calculateur de la direction assistée électrique (ES) - Disposition/rôle |
Documents référencés
- gf4620p1000ak Boîtier de direction de la direction à crémaillère - Disposition/rôle/description/fonctionnement
- gf4635p5000ak Capteur de couple direction assistée électrique (ES) - Disposition/Fonction/Description
- gf4635p6000ak Capteur de position de moteur de la direction assistée électrique (ES) - Disposition/rôle
- gf4635p6500ak Servomoteur direction assistée électrique (ES) - Disposition/Rôle
- gf4635p7000ak Calculateur direction assistée électrique (ES) - Disposition/Rôle