GF46.35-P-1000AL | Servodirección eléctrica (ES), servicio de marcha - Funcionamiento | 18.3.08 |
MODELO 169.0 /3, 245.2 desde 1.12.05 hasta año de construcción 08 /AEJ 07
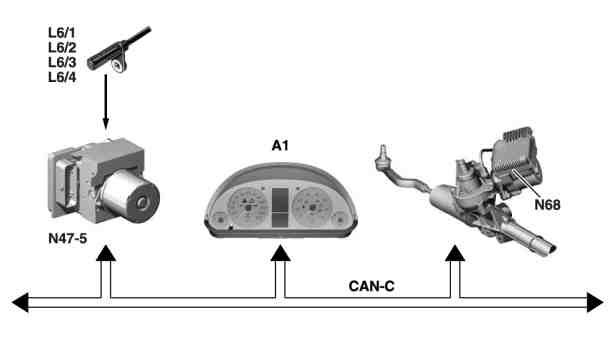
P46.35-2020-05
A1 Cuadro de instrumentos
L6/1 Transmisor del número de revoluciones, delante, lado izquierdo
L6/2 Sensor de número de revoluciones, delante, lado derecho
L6/3 Transmisor de número de revoluciones, detrás, lado izquierdo
L6/4 Sensor de número de revoluciones, detrás, lado derecho
N47-5 Unidad de control ESP y BAS
N68 Unidad de control servodirección eléctrica (ES)
Condiciones previas para el funcionamiento:
Borne 15 CON.
Régimen del motor > 300/min
A velocidades reducidas y en estado de vehículo parado, es deseable una gran asistencia a la fuerza aplicada en el volante de la dirección. Por el contrario, a elevadas velocidades del vehículo no es deseable una asistencia a la fuerza aplicada en el volante de la dirección. En las maniobras rápidas de conducción se puede mejorar la dinámica de marcha, con una asistencia a la fuerza aplicada en el volante de la dirección, ajustada de manera controlada. La unidad de control de la servodirección eléctrica (ES) (N68) necesita para el cálculo de la asistencia requerida a la fuerza ejercida en el volante de la dirección, las siguientes señales de entrada:
El par de giro de la dirección aplicado actualmente, procedente del sensor del par de giro de la servodirección eléctrica (ES) (A91b1)
Los números de revoluciones de rueda actuales, procedentes a través del bus Control Area Network - clase C (vano motor) (CAN-C), de la unidad de control ESP y BAS (N47-5)
-----------------------------------------------------------------------------------------
El ángulo de giro y la velocidad de giro de la dirección, a través del CAN-C, procedente del sensor del ángulo de viraje (N49) en el módulo de tubo envolvente (N80)
El número de revoluciones actual del motor, a través del CAN-C, procedente de la unidad de control ME (N3/10) o de la unidad de control CDI (N3/9)
La posición actual del rotor, del servomotor de la servodirección eléctrica (ES) (A91m1), procedente del sensor de posición del motor en la unidad de regulación electromecánica (ES) (A91)
Si tiene lugar un movimiento de viraje por parte del conductor, la unidad de control de la servodirección eléctrica (ES) (N68) determina según el diagrama característico y en base a las señales de entrada, la intensidad de corriente a activar y el sentido de giro del servomotor de la servodirección eléctrica (ES) (A91m1). El servomotor de la servodirección eléctrica (ES) (A91m1) recibe correspondientemente corriente eléctrica. El servomotor de la servodirección eléctrica (ES) (A91m1) interviene de forma activa en el proceso de conducción, a través de un engranaje sinfín. Una resistencia registradora de corriente en la unidad de control de la servodirección eléctrica (ES) (N68) comprueba la intensidad de corriente real.
-----------------------------------------------------------------------------------------
En estado de vehículo parado se necesita la máxima asistencia a la fuerza aplicada en el volante de la dirección. Al ir aumentando la velocidad del vehículo, disminuye sin escalones la asistencia a la fuerza aplicada en el volante de la dirección. En caso de rápidas maniobras de conducción y elevadas velocidades, se puede producir una servoasistencia en dependencia de todas las señales de entrada.
Función de asistencia a la dirección
La función de asistencia a la dirección debe ayudar al conductor, en situaciones críticas de marcha, a conseguir el comportamiento direccional óptimo. La función de asistencia a la dirección se realiza con ayuda de la unidad de control de la servodirección eléctrica (ES) (N68) y mediante un software adicional en la unidad de control ESP y BAS (N47-5). Se ejecutan entonces las siguientes funciones:
Ayuda al conductor en caso de sobreviraje del vehículo, bajo consideración de las siguientes magnitudes de entrada:
- Velocidad de guiñada
- Ángulo de giro del volante
- Velocidad del vehículo
-----------------------------------------------------------------------------------------
Ayuda al conductor p. ej. mediante mantenimiento del rumbo en caso de frenados sobre pavimentos de la calzada unilaterales, bajo consideración de las siguientes magnitudes de entrada:
- Fuerzas de frenado de ruedas
- Velocidad de guiñada
- Ángulo de giro del volante
- Velocidad del vehículo
En base a los datos de sensor del programa electrónico de estabilidad (Electronic-Stability-Program) (ESP), la servodirección inteligente reconoce situaciones críticas de marcha y determina el comportamiento direccional necesario. Si el actual comportamiento direccional del conductor no coincide con los valores determinados, se superpone al par básico sobre el volante de la dirección, otro par adicional sobre el volante, que ayuda al conductor a accionar la dirección de forma adecuada a la situación. La unidad de control ESP y BAS (N47-5) transmite el mensaje de "requerimiento de par, asistencia a la dirección", a través del CAN C, a la unidad de control de la servodirección eléctrica (ES) (N68).
-----------------------------------------------------------------------------------------
Funciones para casos de emergencia
La exigencia de seguridad planteada a la dirección electromecánica estriba en que una avería individual no debe provocar la pérdida de la maniobrabilidad del vehículo. Este estado operativo se consigue mediante la desconexión de la asistencia a la fuerza aplicada en el volante de la dirección. El vehículo todavía se puede dirigir con mayores fuerzas aplicadas con las manos. Al conectar la dirección electromecánica, a partir de "borne 15 CON.", la unidad de control de la servodirección eléctrica (ES) (N68) realiza un autotest. En caso de detectarse una avería, no se conecta la servoasistencia. Durante el servicio del vehículo, la unidad de control de la servodirección eléctrica (ES) (N68) comprueba las señales del sensor de par de la servodirección eléctrica (ES) (A91b1) y del sensor de posición del motor, en la unidad de regulación electromecánica (ES) (A91), así como los sensores de corriente del servomotor de la servodirección eléctrica (ES) (A91m1). Si estas señales se encuentran fuera de los límites superior e inferior definidos, la dirección electromecánica es desconectada inmediatamente por parte de la unidad de control de la servodirección eléctrica (ES) (N68). La servoasistencia se extingue lentamente en caso de "borne 15 DESCON.".
Indicación en el cuadro de instrumentos (A1)
La detección de una avería a través de la unidad de control de la servodirección eléctrica (ES) (N68) se le indica al conductor mediante un mensaje de advertencia ("¡Servodirección averiada! ¡Acudir al taller!") en el visualizador multifuncional (A1p13) del cuadro de instrumentos (A1). El mensaje de advertencia procede de la unidad de control de la servodirección eléctrica (ES) (N68) a través del CAN C y debe llamar la atención al conductor, en caso de un fallo de la asistencia a la fuerza aplicada en el volante de la dirección, sobre el comportamiento direccional modificado del vehículo.
Disposición, tarea, estructura, funcionamiento de la caja de la dirección por cremallera | |||
Sensor del par de giro de la servodirección eléctrica (ES) - Disposición / Tarea / Estructura | |||
Sensor de posición del motor de la servodirección eléctrica (ES) - Disposición / Tarea | |||
Servomotor de la servodirección eléctrica (ES) - Disposición / Tarea | |||
Unidad de control de la servodirección eléctrica (ES) - Disposición / Tarea |
Documentos referenciados
- gf4620p1000ak Caja de la dirección por barra cremallera - Disposición/tarea/estructura/funcionamiento
- gf4635p5000ak Sensor del par de giro de la servodirección eléctrica (ES) - Disposición/Tarea/Estructura
- gf4635p6000ak Sensor de posición del motor de la servodirección eléctrica (ES) - Disposición/tarea
- gf4635p6500ak Servomotor de la servodirección eléctrica (ES) - Disposición/Tarea
- gf4635p7000ak Unidad de control de la servodirección eléctrica (ES) - Disposición/Tarea