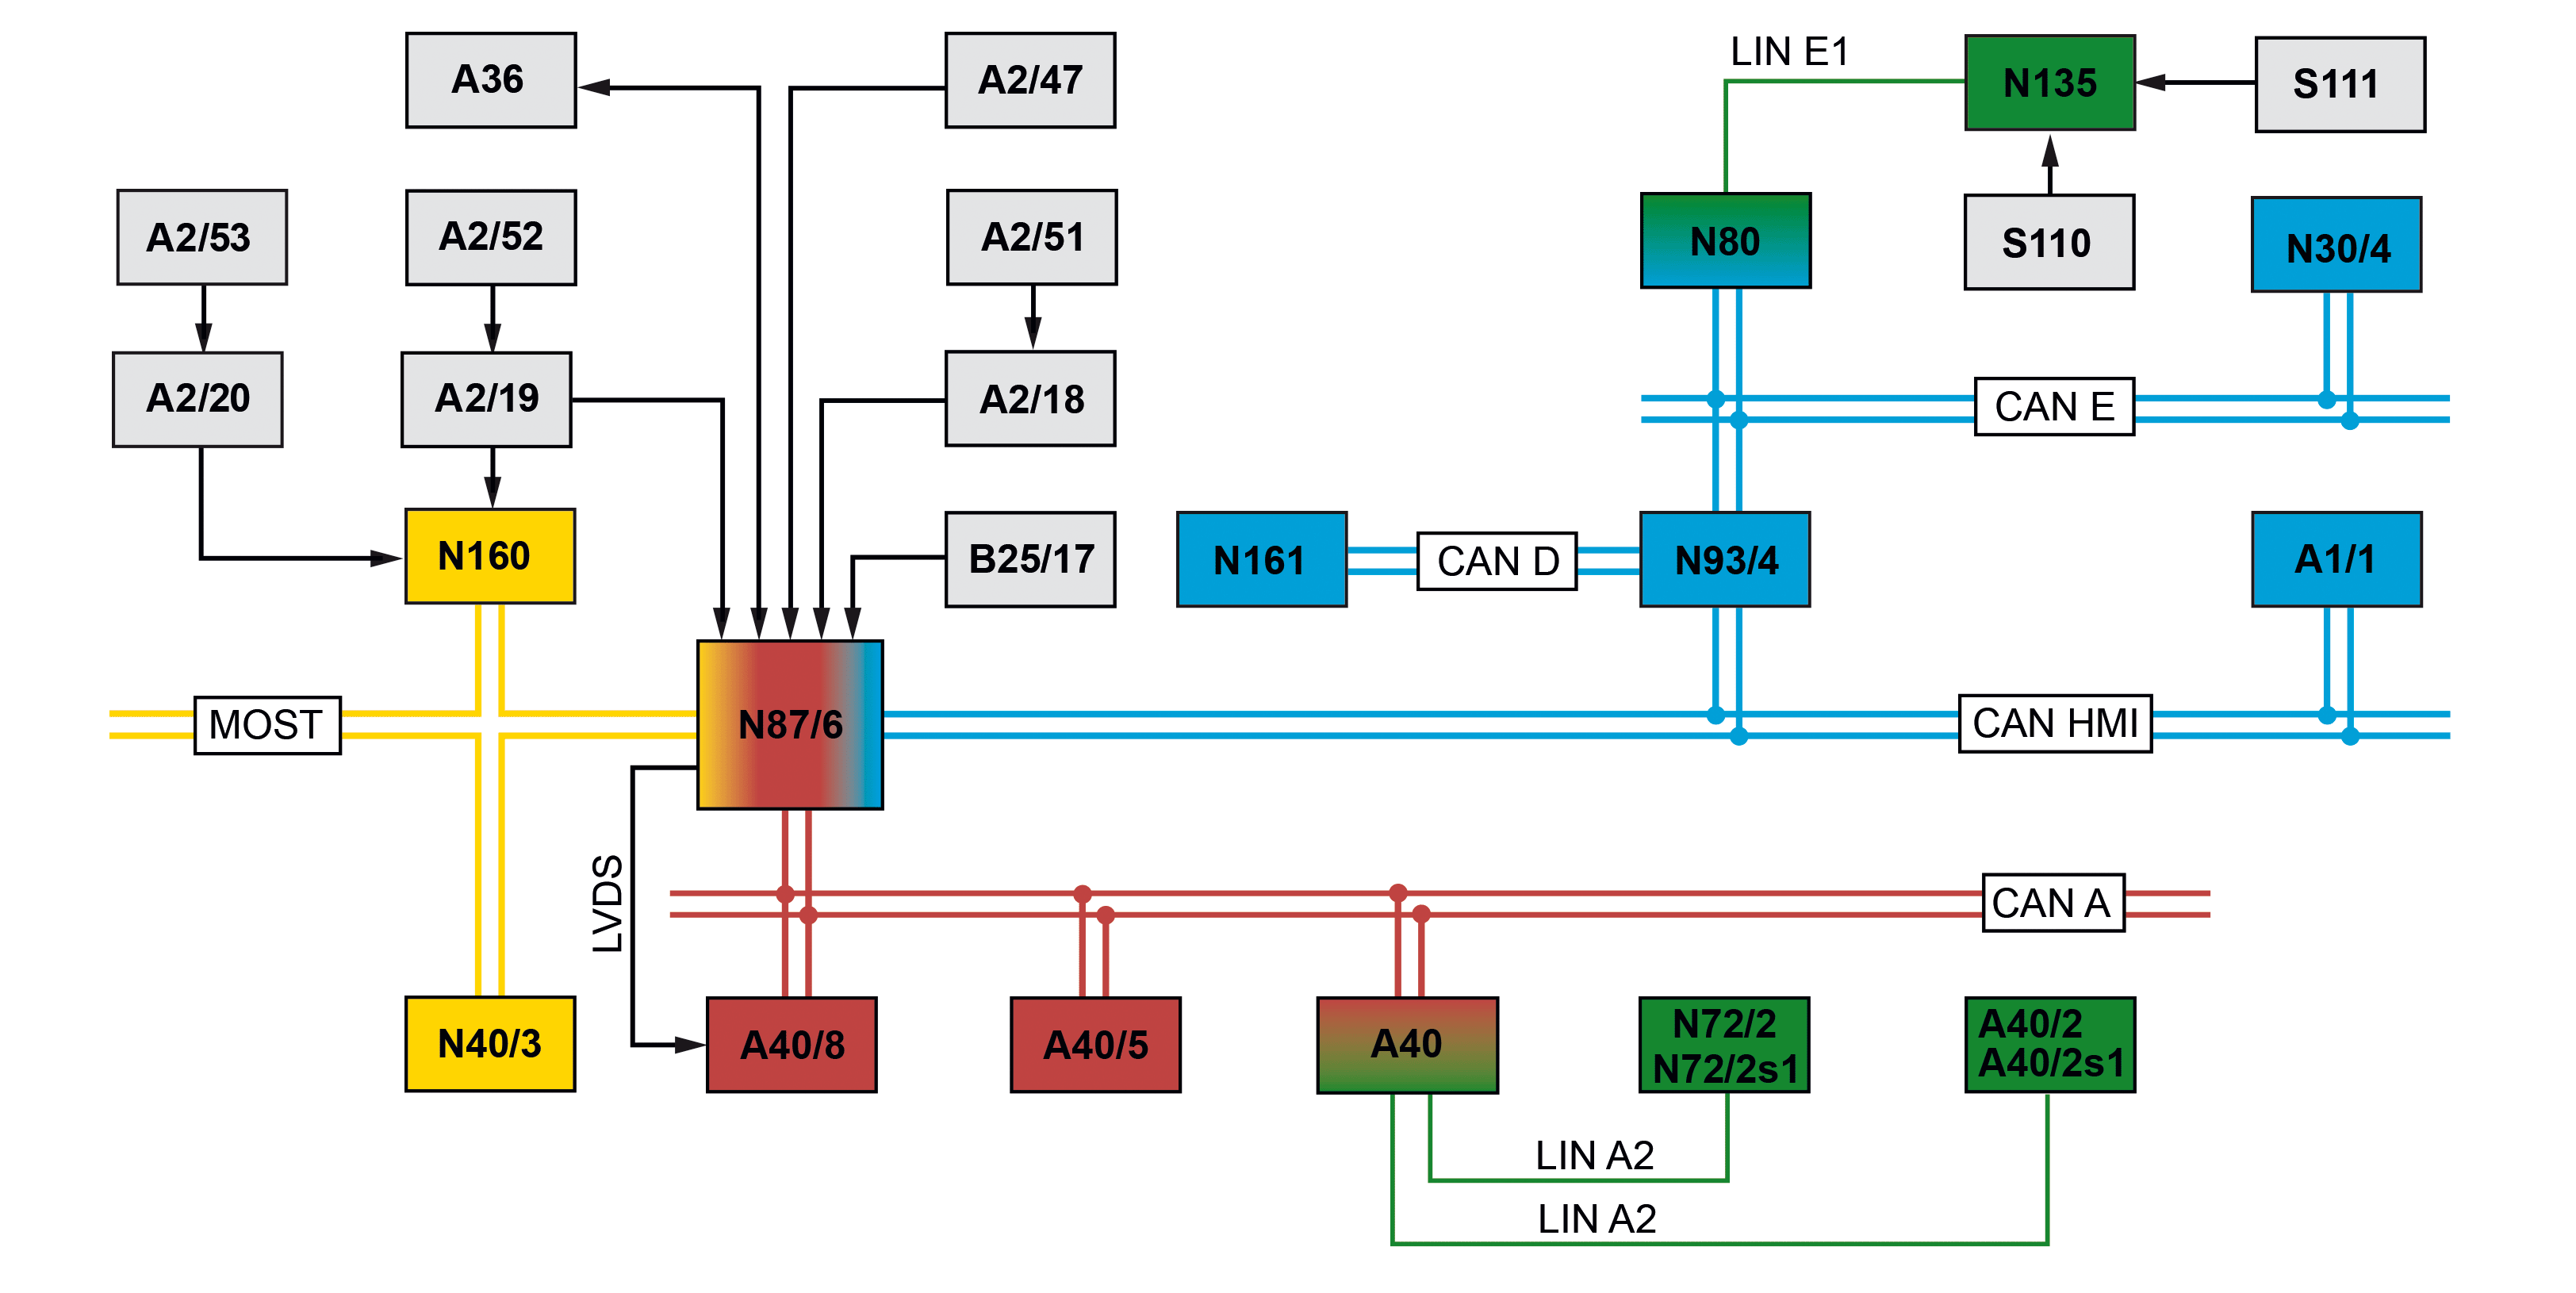
S82.85-4530-79
Representado o Tipo 447.8 |
A1/1 | Módulo de comando do instrumento combinado (KI) | A40/5 | Módulo de comando do Touchpad | N161 | Módulo de comando do módulo de comunicação (com CODE J49 (módulo KOM)) | ||
A2/18 | Amplificador de antena FM, AM | A40/8 | Módulo de comando do display do Audio/COMAND | S110 | Grupo de teclas do volante da direção multifunção esquerdo | ||
A2/19 | Amplificador da antena FM 2, DAB | B25/17 | Microfone do sistema de viva voz | S111 | Grupo de teclas do volante da direção multifunção direito | ||
A2/20 | Amplificador de antenas de TV e DAB (com CODE E1D (rádio digital)) | N30/4 | Módulo de comando do programa eletrônico de estabilidade (ESP) | CAN A | CAN telemática | ||
A2/47 | Antena GPS | N40/3 | Módulo de comando do amplificador do sistema de som (com Code E65 (sistema de som surround Burmester)) | CAN D | CAN diagnóstico | ||
A2/51 | Antena FM, AM | N72/2 | Módulo de comando do painel de comando superior (OBF) | CAN E | CAN chassis | ||
A2/52 | Antena FM | N72/2s1 | Tecla "NAVI" | CAN HMI | CAN da interface de usuário | ||
A2/53 | Antena DAB2 da banda III (com CODE E1D (rádio digital)) | N80 | Módulo de comando do módulo da coluna de direção (MRM) | MOST | Media Oriented System Transport | ||
A36 | Unidade de conexão da multimídia | N87/6 | Rádio (Audio/COMAND) | LIN A2 | LIN do teclado do telefone | ||
A40 | Módulo de comando da unidade de comando central (ZBE) | N93/4 | Gateway para CAN de interface do usuário | LIN E1 | LIN da direção | ||
A40/2 | Módulo de comando da unidade de comando inferior direita (UBFL) | N135 | Eletrônica do volante da direção | LVDS | Sinal Low Voltage Differential | ||
A40/2s1 | Tecla de regulagem do volume | N160 | Módulo de comando Digital Audio Broadcasting (DAB) (com Code E1D (rádio digital)) |
Condições da função do modo navegação - Geral
Status do borne 30g LIGADO
Modo transporte inativo
Modo navegação geral
O módulo de navegação é integrado no rádio (Áudio/COMAND). Fazem parte do sistema de navegação as seguintes funcionalidades:
Localização
Registro do destino
Cálculo da rota
Representação de mapas de navegação
Zoom do cruzamento
Indicações ópticas de rodagem em forma de pictogramas
Instruções acústicas de condução
Com a ajuda do sistema de navegação, são continuamente apuradas a localização do veículo e a direção de movimento do veículo. Após a introdução ou seleção de um local de destino, é iniciado o cálculo da rota. Para o cálculo da rota, diferentes opções podem ser selecionadas, dependendo da execução específica para o país, por ex.:
"Rota rápida"
"Rota dinâmica"
"Rota ecológica"
"Rota curta"
Opções evita-se (por ex. "Evitar região", "Evitar túnel", "Evitar balsas", "Evitar estradas com uso obrigatório de plaqueta de pedágio")
Se a observância das opções não for possível, as opções configuradas são ignoradas para os respectivos trechos da rota e uma mensagem é indicada e emitida acusticamente. As opções configuradas podem ser representadas e alteradas. Após o cálculo a rota é exibida por pictogramas no display do Audio/COMAND e ocorre, adicionalmente, a mensagem acústica de informação "A rota está sendo calculada". Se o veículo desviar da rota, será calculada uma nova rota. Se os novos valores calculados forem plausíveis para o sistema de navegação, a rota alterada é indicada.
Condução dinâmica da rota (com "Rota dinâmica" ou "Rota dinâmica com confirmação" ou "Eco Route" ): Com a condução dinâmica da rota é oferecida uma rota alternativa, se na rota calculada houver um congestionamento suficientemente longo ou um bloqueio.
O sistema de navegação também dispõe de listas e dados de mapas de destinos especiais (por ex. restaurante, posto de gasolina, estacionamento, compras), que podem ser selecionados como destino ou para uma parada intermediária.
As rotas ou destinos podem ser transmitidos da internet através do Mercedes-Benz Application Gateway para o veículo e serem transferidos para o sistema de navegação. Consulte também o documento "conexão à Internet, funcionamento".
O sistema de navegação pode ser ativado através da tecla "NAVI" no módulo de comando do painel de comando superior (OBF). O módulo de comando painel de comando superior (OBF) transmite os sinais operacionais ao rádio (Áudio/COMAND) pelo seguinte caminho:
LIN do teclado do telefone
Módulo de comando da unidade de comando central (ZBE)
CAN telemática
O sistema de navegação pode ser operado com o módulo de comando da unidade de comando central (ZBE). Os sinais operacionais são transmitidos pelo módulo de comando da unidade de comando central (ZBE) através do CAN da telemática ao rádio (Áudio/COMAND).
O sistema de navegação pode ser operado com o módulo de comando do touchpad. Os sinais operacionais são transmitidos pelo módulo de comando do touchpad através do CAN da telemática para o rádio (Áudio/COMAND).
O sistema de navegação pode ser operado com o sistema de comando por voz integrado no rádio (Áudio/COMAND). A entrada de voz é recebida pelo microfone do sistema viva voz, convertido em um sinal elétrico e retransmitido através de uma linha direta ao rádio (Áudio/COMAND).
Para a operação da navegação, principalmente o registro do destino, são disponibilizadas no sistema de comando por voz as listas de nomes suplementares, por ex., para as seguintes informações: nomes de localidades para as cidades selecionadas, nomes de ruas para todas as localidades, centros urbanos e destinos especiais.
O sistema de navegação pode ser operado com os elementos de comando do grupo de teclas do volante multifuncional à esquerda e o grupo de teclas do volante multifuncional à direita. Os sinais operacionais do grupo de teclas esquerdo do volante multifunções e do grupo de teclas direito do volante multifunções são retransmitidos pelo seguinte caminho até o rádio (Áudio/COMAND):
Eletrônica do volante da direção
LIN da direção
Módulo de comando do módulo da coluna de direção (MRM)
CAN chassis
Gateway para CAN de interface do usuário
CAN da interface de usuário
Módulo de comando do instrumento combinado (KI)
CAN da interface de usuário
A função modo navegação é composta pelas seguintes funções parciais:
Geral - Determinação da localização por GPS (Global Positioning System)
Sequência de funcionamento da determinação da localização por GPS
Determinação da localização básica geral
Sequência de funcionamento da determinação da localização básica
Calibragem
Calibragem posterior
Considerações gerais de cálculo de rotas
Sequência de funcionamento condução ao destino
Generalidades sobre a orientação dinâmica de rota
Sequência de funcionamento da orientação dinâmica ao destino (exceto CODE J49(módulo KOM) e assinatura válida para os dados de trânsito em tempo real)
Sequência da função da condução dinâmica da rota com dados do trânsito em tempo real através do módulo de comunicação dos serviços de telemática (com CODE J49 módulo KOM))
Função de mapas
Funções ampliadas da navegação
O sistema de navegação disponibiliza através de uma interface específica dados que são usados por outros sistemas no veículo. O rádio (Áudio/COMAND) envia os dados através do CAN da interface do usuário.
Geral - Determinação da localização por GPS (Global Positioning System)
O GPS é um sistema de localização baseado em satélites e está disponível mundialmente. A localização GPS é indispensável após um transporte de veículo (p. ex., viagens de trem, balsa e reboque). Uma nova localização por GPS (após uma interrupção da recepção dos satélites) pode durar vários minutos (na primeira colocação em funcionamento até 5 min). A exatidão da localização e o próprio cálculo se baseiam em essência sobre a medição dos tempos de transmissão dos sinais dos diversos satélites, emitidos de forma sincronizada. Um pré-requisito importante é o sincronismo dos relógios dos satélites e do receptor. Para garantir a sincronização, o receptor dispõe de uma correção automática de tempo, a qual por sua vez é possível com o auxílio dos sinais dos satélites.
Condições funcionais adicionais da determinação da posição do GPS
Estão disponíveis sinais de no mínimo três satélites GPS.
Sequência de funcionamento da determinação da localização por GPS
O receptor GPS no rádio (Áudio/COMAND) recebe os sinais GPS da antena GPS. A partir dos sinais GPS, o rádio (Áudio/COMAND) calcula a posição atual do veículo. A partir da sequência das localizações calculadas pelo GPS é calculada o sentido de deslocamento do veículo.
Como o GPS opera na faixa de GHz (Gigahertz) e como os sinais são fracos, pode haver interferências na recepção devido aos seguintes acontecimentos: interferências atmosféricas (por ex. mau tempo, vapor de água, neblina), recepção por múltiplos caminhos devido a reflexões dos sinais (por ex. nas paredes dos edifícios) ou efeito de sinal diminuído (por ex. em áreas abaixo de construções, em túneis, entre edifícios altor ou árvores).
Determinação da localização básica geral
Sem sinal GPS é possível continuar a navegação via a determinação da localização básica. Devido a isso, um defeito, p.ex. a antena, não é imediatamente perceptível.
A determinação da localização básica transcorre paralelamente à determinação da localização por GPS. Para a determinação da localização básica, o rádio (Áudio/COMAND) necessita das seguintes informações:
Velocidade e sentido de rotação da roda (para frente ou para trás)
Sensor giroscópico (velocidade angular do giro)
Sensor de aceleração 3-D (reconhecimento de rampa)
Sequência de funcionamento da determinação da localização básica
Para a determinação da localização básica, o rádio (Áudio/COMAND) necessita dos sinais dos seguintes componentes:
Módulo de comando do programa eletrônico de estabilidade (ESP) (sinais de rotação das rodas incluindo o sentido de condução)
Sensor Gyro (sensor da detecção de giro), integrado no rádio (Áudio/COMAND)
Sensor de aceleração 3-D, integrado no rádio (Áudio/COMAND)
Os dados do módulo de comando do programa eletrônico de estabilidade (ESP) são recebidos pelo rádio (Áudio/COMAND) através do seguinte caminho:
CAN chassis
Gateway para CAN de interface do usuário
CAN da interface de usuário
Os dados dos sensores integrados no rádio (Áudio/COMAND) são retransmitidos internamento no rádio (Áudio/COMAND). Em seguida é calculada no rádio (Áudio/COMAND) a posição momentânea do veículo (longitude e latitude). O cálculo da determinação da localização básica é realizado aproximadamente uma vez por segundo.
Erros de localização na determinação da localização, movimento para trás com "Borne 15 DESLIGADO" (ignição desligada) ou um transporte do veículo comprometem a determinação da localização básica. A divergência é corrigida automaticamente pelo computador de navegação integrado no rádio (Áudio/COMAND) durante a recepção dos dados GPS.
Calibragem
A calibragem após a troca do pneu é feita automaticamente.
Calibragem posterior
Em razão do desgaste dos pneus é necessária uma recalibragem permanente da circunferência do pneu. A recalibragem ocorre automaticamente. A recalibragem da circunferência do pneu usa a diferença, que foi definida com o auxílio da determinação da localização baseada no mapa, da distância calculada e da distância realmente percorrida entre dois pontos de viragem.
Considerações gerais de cálculo de rotas
O cálculo da rota é feito com a melhor conservação possível das opções ajustadas. Se a observância das opções não for possível, as opções configuradas são ignoradas para os respectivos trechos e uma mensagem é indicada e emitida acusticamente. Os critérios e opções ajustados podem ser ilustrados e alterados a qualquer momento. Ocorre uma emissão acústica de informação ("A rota foi calculada") e a rota será exibida no mapa após o cálculo bem-sucedido.
Sequência de funcionamento condução ao destino
O computador de navegação integrado compara constantemente os dados do cálculo da rota com os dados de determinação da localização e desenvolve a partir daí as medidas para as demais conduções ao destino. A condução ao destino ocorre através da emissão de informações visuais e acústicas e é dividida nas seguintes partes:
Condução ao destino através do mapa
Condução ao destino por recomendação de faixas de rolamento
Condução ao destino através de reprodução por voz
Condução ao destino através do mapa
Os sinais para a representação visual da condução ao destino (navegação por mapa) são gerados no rádio (Áudio/COMAND) e enviados através de uma linha LVDS ao módulo de comando do display Áudio/COMAND. O módulo de comando do display Áudio/COMAND é ligado através do CAN da telemática pelo rádio (Áudio/COMAND).
Condução ao destino por recomendação de faixas de rolamento
Para determinadas situações de desvio em saídas com diversas faixas (p. ex. cruzamentos de autoestradas) são dadas recomendações de faixa na linha do rodapé. Adicionalmente, em uma recomendação de desvio é indicada a distância do ponto de desvio por meio de um gráfico de barras. As faixas de rolamento são ocupadas com setas que indicam em qual faixa o destino será alcançado ou poderá ser alcançado da melhor forma.
São válidas as seguintes cores para a representação no módulo de comando do display Áudio/COMAND:
Branco: identifica a melhor faixa de rodagem ou a recomendada.
Cinza-claro: a faixa de rolamento está correta, porém deve ser mudada mais uma vez em breve.
Cinza-escuro: a faixa de rolamento não conduz ao destino.
No módulo de comando do instrumento combinado (KI) são indicadas somente as setas brancas.
Condução ao destino através de reprodução por voz
A condução ao destino através de reprodução por voz é uma função de assistência que apoia o motorista sem distraí-lo dos eventos do trânsito. A reprodução por voz é feita no idioma de sistema escolhido. A condução ao destino do sistema de navegação é apoiado substancialmente pelas seguintes reproduções por voz:
Indicação de sentido
Nome da rua/estrada, na qual deve ser convertido a seguir
Outras mensagens de voz existem, por ex., para iniciar o cálculo da rota, no caso de ser atingido um destino intermediário ou ao atingir o destino.
Na condução dinâmica da rota, mensagens de voz adicionais são emitidas por meio de avisos de trânsito em decorrência de influências para a rota. Adicionalmente, em alguns casos, informações especiais são transmitidas por meio de reprodução por voz, por ex.:
Destino em região transitável com restrições
Rota via balsa
O computador da navegação do rádio (Áudio/COMAND) interliga os segmentos de palavras durante uma reprodução de voz para formar instruções ou informações completas.
Nos veículos exceto CODE E65 (sistema de som surround Burmester), as reproduções de voz do rádio (Áudio/COMAND) são retransmitidas ao sistema de alto-falantes.
Nos veículos com CODE E65 (sistema de som surround Burmester), o rádio (Áudio/COMAND) envia as reproduções de voz através do MOST ao módulo de comando do amplificador do sistema de som. O módulo de comando do amplificador do sistema de som amplifica os sinais e os encaminha para o sistema de alto-falantes.
Para outras informações referentes ao sistema de alto-falantes ver documento "Emissão alto-falante, funcionamento".
O volume sonoro das reproduções de voz pode ser regulado durante uma reprodução da voz por meio da tecla de regulagem do volume sonoro no módulo de comando do painel de comando inferior direito (UBFR). O rádio (Áudio/COMAND) recebe o sinal operacional do módulo de comando do painel de comando inferior direito (UBFR) pelo seguinte caminho:
LIN do teclado do telefone
Módulo de comando da unidade de comando central (ZBE)
CAN telemática
No caso de uma reprodução de voz ativa, o volume sonoro dos anúncios também pode ser regulado, por ex., através do grupo de teclas direito do volante multifunções.
Generalidades sobre a orientação dinâmica de rota
Uma condução dinâmica da rota ocorre no modo"Rota dinâmica" ou "Rota dinâmica com confirmação" ou "Rota Eco". Na condução dinâmica da rota é levada em consideração a situação atual do trânsito, se forem recebidos correspondentes dados de trânsito. A memória de dados de trânsito descodifica as informações de trânsito e as transmite ao computador de navegação interno caso sejam solicitadas. A decisão, se a rota deve ser alterada é tomada pelo computador de navegação.
Na condução dinâmica da rota com confirmação, o usuário recebe informações das consequências da alteração de rota sobre o trajeto e sobre o tempo de viagem. A rota é alterada somente com a anuência do usuário.
Eventualmente é informado através do sistema de alto-falantes de que a rota foi alterada.
Sequência de funcionamento da orientação dinâmica ao destino (exceto CODE J49(módulo KOM) e assinatura válida para os dados de trânsito em tempo real)
As informações recebidas sobre a situação de trânsito podem ser recebidas mediante a função Rádio Data System/Traffic Message Channel (RDS/TMC) pelo rádio FM, se uma respectiva emissora estiver configurada.
Por meio do FM 1, o receptor de FM no rádio (Áudio/COMAND) recebe as mensagens de trânsito pelo seguinte caminho e as transmite à memória de dados de trânsito no rádio (Áudio/COMAND):
Antena FM, AM
Amplificador de antena FM, AM
Por meio do FM 2, a emissora de FM no rádio (Áudio/COMAND) recebe as mensagens de trânsito pelo seguinte caminho e as retransmite à memória dos dados de trânsito no rádio (Áudio/COMAND):
Antena FM
Amplificador da antena FM 2, DAB
Nos veículos com CODE E1D (rádio digital), as informações recebidas sobre a situação no trânsito, podem ser recebidas por meio da função Radio Data System/Traffic Message Channel (RDS/TMC) através do rádio digital (DAB), se uma respectiva emissora estiver configurada. O módulo de comando Digital Áudio Broadcasting (DAB) recebe os sinais DAB pelo seguinte caminho:
Antena FM (DAB 1) e antena DAB2 da banda III (DAB 2)
Amplificador de antenas FM 2, DAB (DAB 1) e amplificador da antena de TV e DAB (DAB 2)
O módulo de comando Digital Áudio Broadcasting (DAB) retransmite os sinais através do MOST ao rádio (Áudio/COMAND).
Pré-requisitos funcionais suplementares da orientação dinâmica ao destino com dados de trânsito em tempo real através do módulo de comunicação dos serviços de telemática (com CODE J49 (módulo KOM))
Assinatura para dados de tráfego em tempo real
Tipo 447.8
com Code EA2 (COMAND On-line com disqueteira de DVD de 6 unidades)
com Code J49 (Módulo KOM)
exceto Code XM0 (Reestilização)
Tipo 447.8
com Code EJ9 (COMAND On-line)
com Code J49 (Módulo KOM)
exceto Code XM0 (Reestilização)
Tipo 448.8
com Code EA2 (COMAND On-line com disqueteira de DVD de 6 unidades)
Após término da assinatura somente está disponível a orientação dinâmica de rota com mensagens TNC via RDS.
Sequência da função da condução dinâmica da rota com dados do trânsito em tempo real através do módulo de comunicação dos serviços de telemática (com CODE J49 módulo KOM))
O módulo de comando do módulo de comunicação recebe os dados de trânsito em tempo real através da interface de comunicação integrada e os retransmite através de uma conexão USB (Universal Serial Bus) ao rádio (Áudio/COMAND), onde eles podem ser utilizados pelo computador da navegação integrado.
O módulo de comando do módulo de comunicação recebe através da linha USB de modo cíclico os dados de posição do rádio (Áudio/COMAND). O módulo de comando do módulo de comunicação envia os dados de posição através da interface de comunicação integrada ao prestador de serviços. Deste modo, o módulo de comando do módulo de comunicação contribui para o fato, de agrupar as informações sobre o trânsito, dos quais, por outro lado, a orientação dinâmica ao destino pode se beneficiar.
Função de mapas
A representação dos mapas é controlada basicamente pelo rádio (Áudio/COMAND). As seguintes funções de representação são apoiadas:
Mapa do guia de destino
Mapa de posição
Mapa da rota
Mapa de rolagem
Mapa de entrada do destino
Funções ampliadas da navegação
Através das seguintes funções, o sistema de navegação e ampliando no que atinge conforto, individualização e informações de turismo:
Integração do guia turístico eletrônico, montagem de uma coleção de destino e download de rotas através de um cartão SD (Secure Digital) e o drive de cartões SD da unidade de conexão multimídia
Máquina de busca especial que possibilita entradas imprecisas (por ex. partes de nomes de localidades de destino, ruas ou destinos especiais)
"Voo de rota" (proporciona uma visão geral aérea, visualmente atraente, da rota planejada)
"Drive Show" (sequência de imagens mostrando a posição atual, a rota, informações de trânsito ao longo da rota, os arredores do destino e as características topográficas do trajeto até agora percorrido)
"Bússola" (exibição na tela de uma bússola que inclui as coordenadas da posição atual e a altitude atual)
Possibilidade de acesso ao Mercedes-Benz "Travelguide" (acessório) por meio da leitora de cartões SD na unidade de conexão multimídia
A troca de dados entre o rádio (Áudio/COMAND) e o cartão SD é realizada através de uma conexão USB entre o rádio (Áudio/COMAND) e a unidade de conexão multimídia.
As funções ampliadas da navegação são processadas internamente no rádio (Áudio/COMAND) e, eventualmente representadas através da linha LVDS no display Áudio/COMAND.
Documentos referenciados
- gf8285s9999trb Índice dos componentes do sistema da telemática