S82.85-4530-79
Représenté sur le TYPE 447.8 |
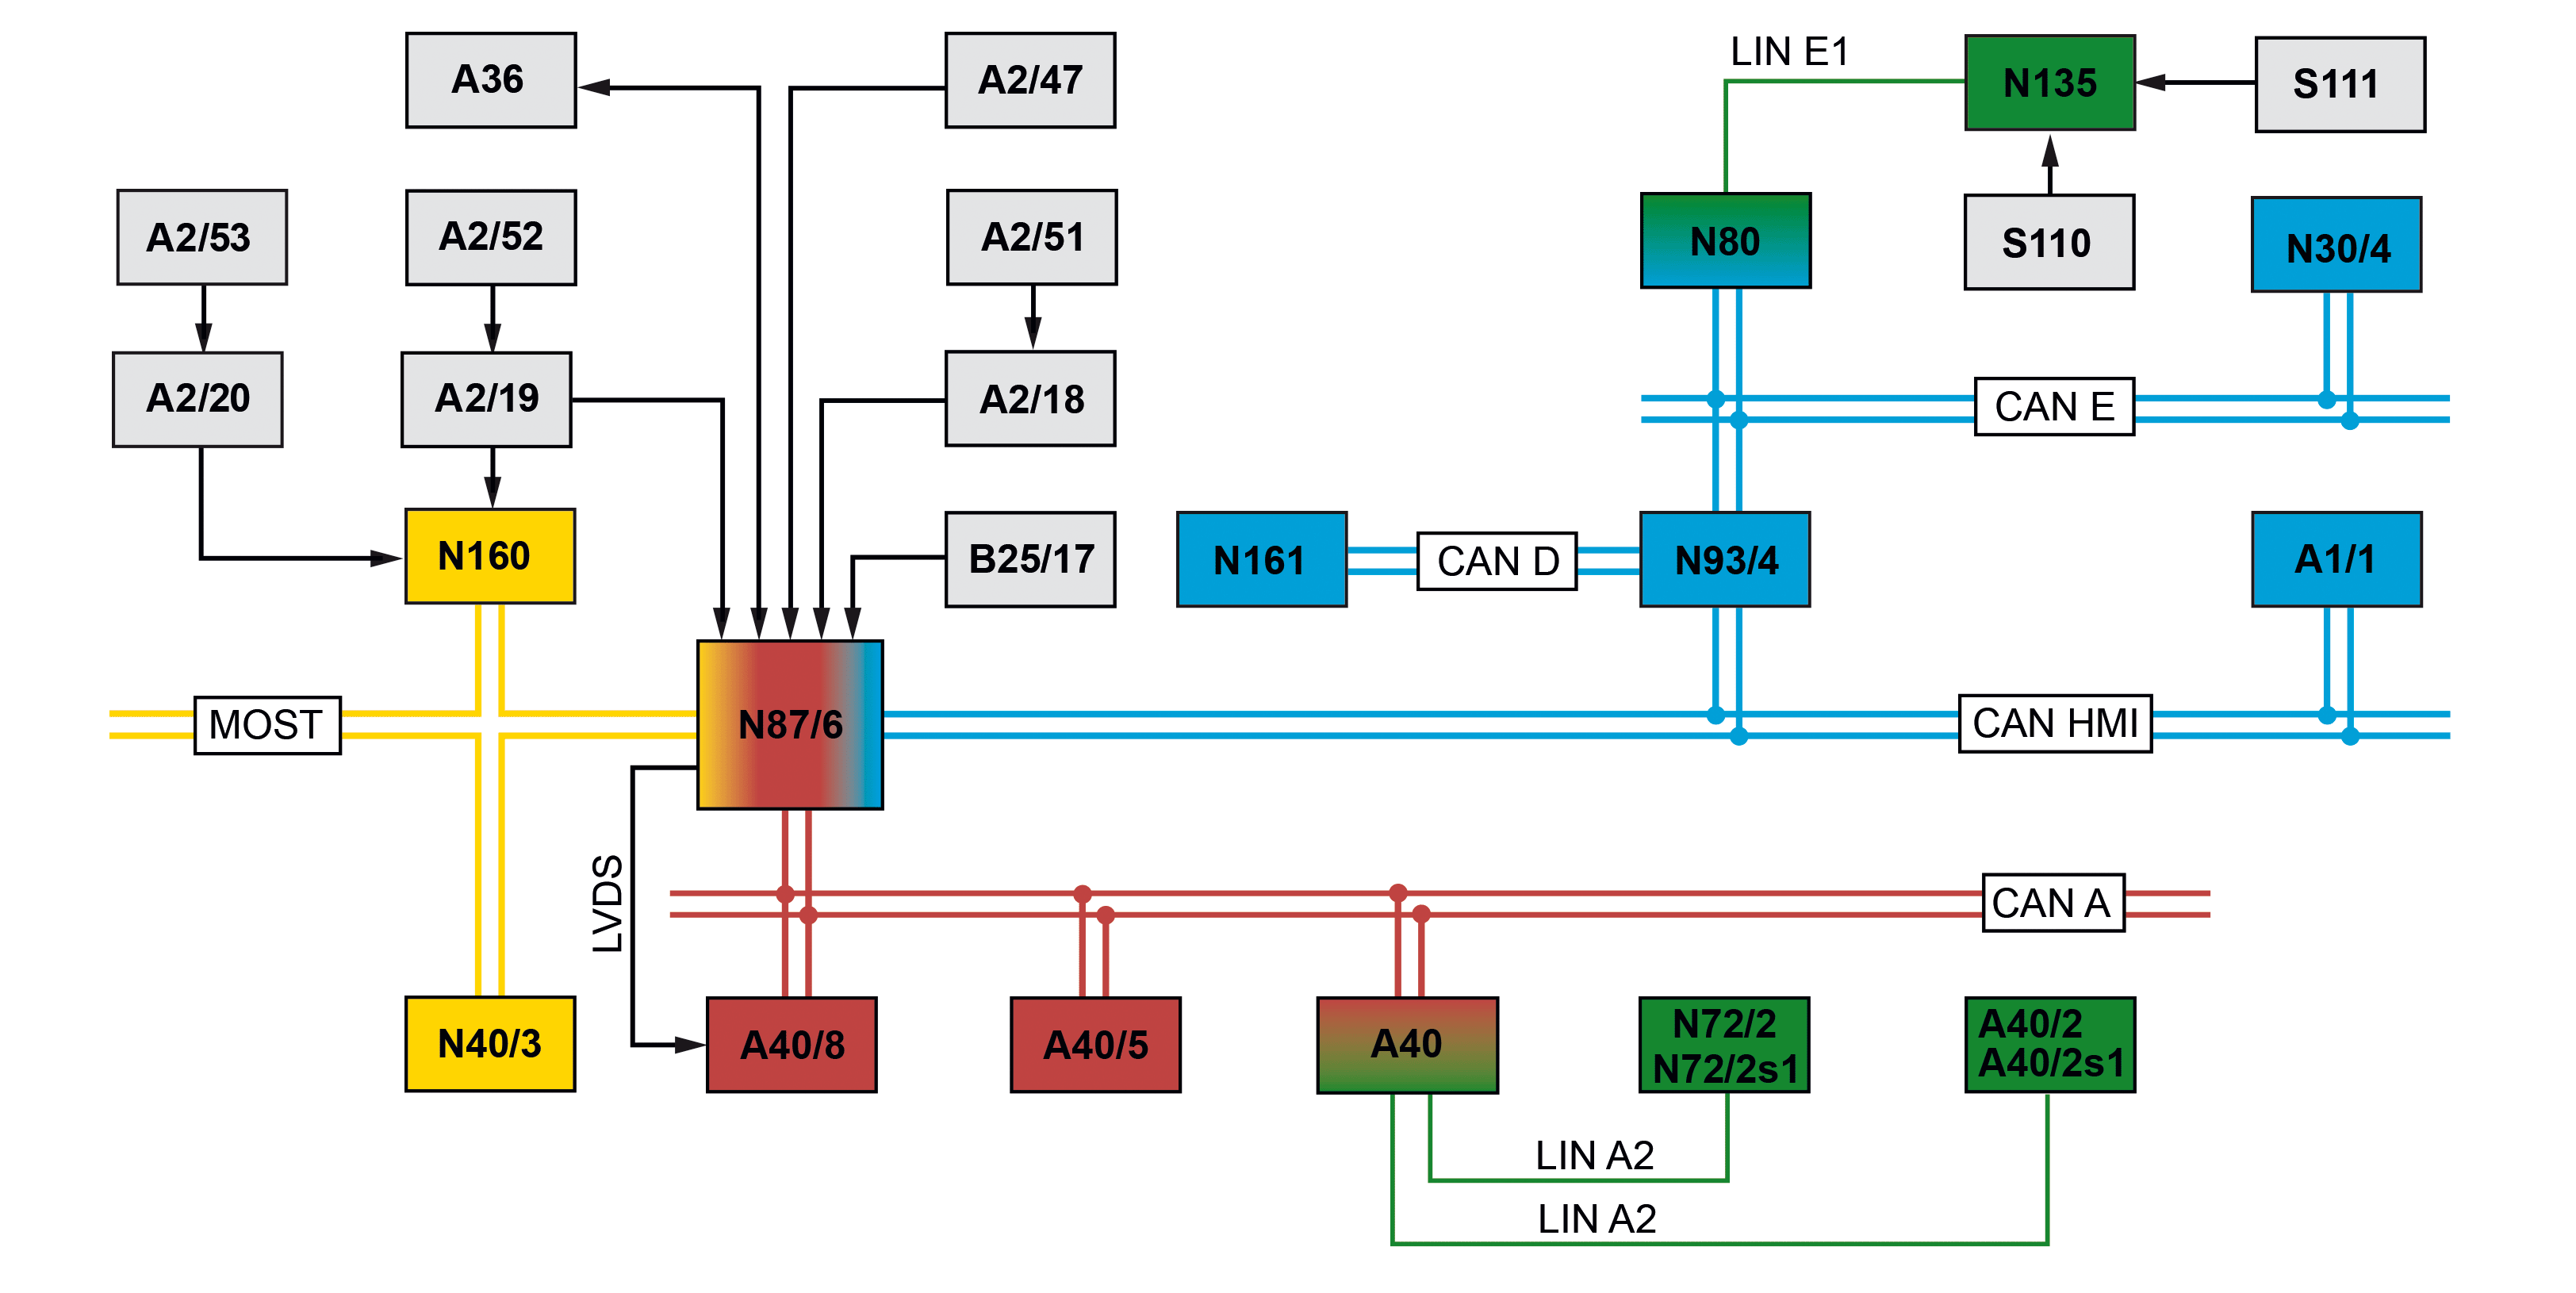
A1/1 | Calculateur combiné d'instruments (KI) | A40/5 | Calculateur pavé tactile | N161 | Calculateur module de communication (avec CODE J49 (Module KOM)) | ||
A2/18 | Amplificateur d'antenne FM, AM | A40/8 | Calculateur Audio/COMAND écran | S110 | Groupe de touches volant multifonction côté gauche | ||
A2/19 | Amplificateur d'antenne FM 2, DAB | B25/17 | Microphone installation main libre | S111 | Groupe de touches volant multifonction, côté droit | ||
A2/20 | Amplificateur d'antenne TV et DAB (avec CODE E1D (Radio numérique)) | N30/4 | Calculateur régulation du comportement dynamique (ESP) | CAN A | CAN télématique | ||
A2/47 | Antenne système global de positionnement (GPS) | N40/3 | Calculateur amplificateur système de sonorisation (avec CODE E65 (Système de sonorisation surround Burmester)) | CAN D | CAN diagnostic | ||
A2/51 | Antenne FM, AM | N72/2 | Calculateur panneau de commande supérieur (OBF) | CAN E | CAN train de roulement | ||
A2/52 | Antenne FM | N72/2s1 | Touche "NAVI" | CAN HMI | CAN interface utilisateur | ||
A2/53 | Antenne DAB2 bande III (avec CODE E1D (Radio numérique)) | N80 | Calculateur module de jupe de direction (MRM) | MOST | Media oriented system transport | ||
A36 | Inferface multimédia | N87/6 | Autoradio (Audio/COMAND) | LIN A2 | LIN clavier de téléphone | ||
A40 | Calculateur unité de commande centrale (ZBE) | N93/4 | Passerelle pour CAN interface utilisateur | LIN E1 | LIN direction | ||
A40/2 | Calculateur panneau de commande inférieur droit (UBFR) | N135 | Partie électronique du volant | LVDS | Signal différentiel basse tension | ||
A40/2s1 | Touche réglage du volume sonore | N160 | Calculateur radio numérique (DAB) (avec CODE E1D (Autoradio numérique)) |
Conditions de fonctionnement du mode navigation généralités
État borne 30g sous tension
Mode de transport non actif
Mode navigation - Généralités
Le module de navigation est intégré dans l'autoradio (Audio/COMAND). Les fonctionnalités suivantes font partie du système de navigation :
la localisation
Entrée de la destination
Calcul de l’itinéraire
Représentation de cartes de navigation
Zoom carrefour
indications de route optiques sous forme de pictogrammes
les indications acoustiques de route
Le système de navigation détermine en continu la position géographique et le sens de déplacement du véhicule. Le calcul de l’itinéraire est lancé après l’entrée ou la sélection d’un lieu de destination. Pour le calcul de l’itinéraire, différentes options peuvent être sélectionnées selon la version nationale, p. ex. :
"Itinéraire rapide"
"Itinéraire dynamique"
"Trajet ECO"
"Itinéraire court"
Options éviter (p. ex. "Éviter zone", "Éviter tunnel", "Éviter bacs", "Éviter routes à vignette")
Si la prise en compte des options s’avère impossible, les options réglées sont ignorées pour les tronçons correspondants, un message optique s’affiche et un message acoustique est émis. Les options réglées peuvent être affichées et modifiées. Après le calcul, le trajet est affiché sur l'écran Audio/COMAND par des pictogrammes à flèches et le message acoustique "Le trajet est calculé" est en plus émis. Si le véhicule se détourne du trajet, le trajet est recalculé. Si les valeurs recalculées s’avèrent plausibles pour le système de navigation, l’itinéraire modifié est affiché.
Guidage d'itinéraire dynamique (avec "Trajet dynamique", "Trajet dynamique avec confirmation" ou "Trajet Eco") : avec le guidage d'itinéraire dynamique, un trajet alternatif est proposé s'il y a un embouteillage suffisamment long ou une route barrée sur le trajet calculé.
Le système de navigation dispose aussi de listes et de données cartographiques de destinations particulières (p. ex. restaurant, station-service, parking, courses) qui peuvent être sélectionnées en tant que destination ou pour un arrêt intermédiaire.
Des destinations ou trajets peuvent être envoyés au véhicule depuis l'internet au moyen de Mercedes-Benz Application Gateway et repris dans le système de navigation. Voir pour cela le document "Connexion internet fonctionnement".
Le système de navigation peut être activé sur le calculateur panneau de commande supérieur (OBF) avec la touche "NAVI". Le calculateur panneau de commande supérieur (OBF) transmet les signaux de commande à l'autoradio (Audio/COMAND) par la voie suivante :
LIN clavier de téléphone
Calculateur unité de commande centrale (ZBE)
CAN télématique
Le système de navigation peut être commandé avec le calculateur unité de commande centrale (ZBE). Les signaux de commande sont transmis par le calculateur unité de commande centrale (ZBE) à l'autoradio (Audio/COMAND) par le biais du CAN télématique.
Le système de navigation peut être commandé à l'aide du calculateur pavé tactile. Les signaux de commande sont transmis par le calculateur pavé tactile à l'autoradio (Audio/COMAND) par le biais du CAN télématique.
Le système de navigation peut être commandé avec le système de commande vocale intégré dans l'autoradio (Audio/COMAND). L'entrée vocale est saisie par le microphone système mains libres, convertie en signal électrique et transmise par un câble direct à l'autoradio (Audio/COMAND).
Pour la commande de la navigation, en particulier l'entrée de la destination, des listes de noms supplémentaires sont mises à la disposition du système de commande vocale, p. ex. pour les informations suivantes : noms de villes sélectionnées sur le support de données, nom de rue pour toutes les localités, centres-villes et destinations particulières.
Le système de navigation peut être commandé à l'aide des éléments de commande du groupe de touches gauche du volant multifonction et du groupe de touches droit du volant multifonction. Les signaux de commande du groupe de touches gauche du volant multifonction et du groupe de touches droit du volant multifonction sont transmis à l'autoradio (Audio/COMAND) par la voie suivante :
Partie électronique du volant
LIN direction
Calculateur module de jupe de direction (MRM)
CAN train de roulement
Passerelle pour CAN interface utilisateur
CAN interface utilisateur
Calculateur combiné d'instruments (KI)
CAN interface utilisateur
La fonction mode navigation comprend les fonctions partielles suivantes :
Généralités détermination de la position géographique par GPS (système de positionnement par satellites)
Déroulement fonctionnel - Détermination de la position géographique par GPS
Généralités - Détermination de la position géographique de base
Déroulement fonctionnel - Détermination de la position géographique de base
Calibrage
Recalibrage
Généralités concernant le calcul de l’itinéraire
Déroulement fonctionnel - Guidage
Généralités concernant le guidage dynamique
Déroulement fonctionnel guidage d'itinéraire dynamique (sauf CODE J49 (Module KOM) et abonnement valable pour informations routières en temps réel)
Déroulement fonctionnel guidage d'itinéraire dynamique avec informations routières en temps réel par le module de communication services télématiques (avec CODE J49 Module KOM))
Fonction cartographique
Fonctions étendues de la navigation
Au moyen d’une interface spéciale, le système de navigation met à disposition des données qui sont utilisées par d’autres systèmes du véhicule. L'autoradio (Audio/COMAND) envoie les données par le CAN interface utilisateur.
Généralités détermination de la position géographique par GPS (système de positionnement par satellites)
Le GPS est un système de repérage par satellites et disponible à l’échelle mondiale. La localisation par GPS est indispensable après le transport d’un véhicule (p. ex. par train, bac ou remorquage). Une nouvelle localisation par GPS (après une interruption de la réception par satellite) peut durer plusieurs minutes (jusqu’à 5 minutes lors de la première mise en service). La précision de la localisation et le calcul proprement dit reposent essentiellement sur la mesure des temps de propagation des signaux émis de façon synchrone par les différents satellites. Le synchronisme des horloges dans les satellites et le récepteur constitue une condition de base. Pour garantir le synchronisme, le récepteur est doté d’un système de correction automatique de l’heure qui se base sur les signaux de satellite.
Conditions supplémentaires de fonctionnement de la détermination de la position géographique
Des signaux d'au moins trois satellites GPS sont présents.
Déroulement fonctionnel - Détermination de la position géographique par GPS
Le récepteur GPS situé dans l'autoradio (Audio/COMAND) reçoit les signaux GPS de l'antenne GPS. Sur la base des signaux GPS, l'autoradio (Audio/COMAND) calcule la position actuelle du véhicule. Le sens de marche du véhicule est en outre défini à l’aide de la succession des positions géographiques calculées par GPS.
Vu que le système GPS fonctionne dans la plage GHz (gigahertz) et que les signaux sont faibles, la réception peut être perturbée en raison des événements suivants : perturbations atmosphériques (p. ex. mauvais temps, vapeur d'eau, brouillard), réception multivoie par des réflexions des signaux (p. ex. sur des murs de bâtiments) ou masquage de signaux (p. ex. dans des zones urbaines, dans des tunnels, à proximité de hauts bâtiments ou d'arbres).
Généralités - Détermination de la position géographique de base
Sans signal GPS, la navigation est toujours possible au moyen de la détermination de la position géographique de base. C’est pourquoi un défaut, p. ex. de l’antenne GPS, n’est pas immédiatement remarqué.
La détermination de la position géographique de base se déroule parallèlement à la détermination de la position géographique par GPS. Pour la détermination de la position géographique de base, l'autoradio (Audio/COMAND) a besoin des informations suivantes :
Vitesse et sens de rotation des roues (en avant ou en arrière)
Gyrocapteur (vitesse de rotation angulaire)
Capteur d’accélération 3D (détection de rampe)
Déroulement fonctionnel - Détermination de la position géographique de base
Pour la détermination de la position géographique de base, l'autoradio (Audio/COMAND) a besoin des signaux des composants suivants :
Calculateur régulation du comportement dynamique (ESP) (signaux de vitesse de rotation de roue y compris sens de marche)
Gyrocapteur (capteur de taux de rotation), intégré dans l'autoradio (Audio/COMAND)
Capteur d'accélération 3D, intégré dans l'autoradio (Audio/COMAND)
L'autoradio (Audio/COMAND) reçoit les données du calculateur régulation du comportement dynamique (ESP) par la voie suivante :
CAN train de roulement
Passerelle pour CAN interface utilisateur
CAN interface utilisateur
Les données des capteurs intégrés dans l'autoradio (Audio/COMAND) sont transmises à l'intérieur de l'autoradio (Audio/COMAND). La position momentanée du véhicule (longitude et latitude) est ensuite calculée dans l'autoradio (Audio/COMAND). La détermination de la position géographique de base est effectuée une fois par seconde environ.
Les erreurs de localisation lors de la détermination de la position géographique, un déplacement en arrière lorsque la borne 15 est coupée (contact coupé) ou un transport du véhicule peuvent fausser la détermination de la position géographique de base. La différence est corrigée automatiquement par le calculateur de navigation intégré dans l'autoradio (Audio/COMAND) lors de la réception de données GPS.
Calibrage
Le calibrage est automatique après un changement de pneus.
Recalibrage
À cause de l’usure des pneumatiques, un recalibrage constant de la circonférence du pneu est nécessaire. Le recalibrage est automatique. Le recalibrage de la circonférence du pneu se sert de la différence, calculée à l'aide de la détermination de la position géographique par carte, entre le kilométrage calculé et le kilométrage réellement parcouru entre deux points de bifurcation.
Généralités concernant le calcul de l’itinéraire
L’itinéraire est calculé en respectant autant que possible les options réglées. Si la prise en compte des options s’avère impossible, les options réglées sont ignorées pour les tronçons correspondants, un message optique s’affiche et un message acoustique est émis. Les critères et options peuvent être représentés et modifiés à volonté. Une information vocale est émise ("Calcul de l’itinéraire") et le trajet s’affiche sur la carte une fois l’itinéraire calculé.
Déroulement fonctionnel - Guidage
Le calculateur de navigation intégré compare en permanence les données du calcul de l’itinéraire et les données de la détermination de la position géographique et en déduit les mesures à prendre pour la suite du guidage. Le guidage s’effectue par l’émission d’informations visuelles et sonores et comprend les domaines suivants :
Guidage par la carte
Guidage par recommandations de voie
Guidage par sorties vocales
Guidage par la carte
Les signaux pour la représentation visuelle du guidage (navigation cartographique) sont générés par l'autoradio (Audio/COMAND) et envoyés au calculateur écran Audio/COMAND à l'aide d'un câble LVDS. Le calculateur écran Audio/COMAND est mis sous tension par l'autoradio (Audio/COMAND) au moyen du CAN télématique.
Guidage par recommandations de voie
Dans certaines situations de bifurcation sur des sorties à plusieurs voies (par exemple échangeurs autoroutiers), des recommandations de voie de circulation sont signalées en bas de page. La distance jusqu’au point de bifurcation est en plus affichée au moyen d’un barre-graphe lors d’une recommandation de bifurcation. Les voies sont affectées à des flèches qui montrent sur quelle voie la destination peut être atteinte (le mieux possible).
Les couleurs suivantes sont utilisées pour la représentation sur le calculateur écran Audio/COMAND :
Blanc : signale la meilleure voie ou la voie recommandée.
Gris clair : la voie est bonne, mais il faudra bientôt changer de voie encore une fois.
Gris foncé : la voie ne mène pas à la destination.
Dans le calculateur combiné d'instruments (KI), seules les flèches blanches sont affichées.
Guidage par sorties vocales
Le guidage par sorties vocales assiste le conducteur sans détourner son attention de la circulation. La sortie vocale a lieu dans la langue de système sélectionnée. Le guidage du système de navigation est assisté par les sorties vocales suivantes :
Indications concernant la direction
Nom de la prochaine route/rue dans laquelle il faut tourner
D'autres messages vocaux sont diffusés au démarrage du calcul de l'itinéraire, à l'atteinte d'une destination intermédiaire ou de la destination finale.
Avec le guidage d’itinéraire dynamique, des messages vocaux supplémentaires sont délivrés à cause de l’influence des informations routières sur le trajet. Dans certains cas, une remarque particulière est en outre donnée par la sortie vocale, p. ex. :
La destination se trouve dans une zone mal carrossable
Lorsque l’itinéraire passe par un bac
Pendant une sortie vocale, les segments de mots sont enchaînés par le calculateur de navigation de l'autoradio (Audio/COMAND) pour constituer des instructions ou des informations complètes.
Sur les véhicules sauf CODE E65 (Système de sonorisation surround Burmester), les sorties vocales sont transmises par l'autoradio (Audio/COMAND) au système de haut-parleurs.
Sur les véhicules avec CODE E65 (Système de sonorisation surround Burmester), l'autoradio (Audio/COMAND) envoie les sorties vocales au calculateur amplificateur système de sonorisation par le biais du MOST. Le calculateur amplificateur système de sonorisation amplifie les signaux et les transmet au système de haut-parleurs.
Pour de plus amples informations concernant le système de haut-parleurs, voir le document "Sortie haut-parleur fonctionnement".
Le volume sonore des sorties vocales peut, lors d'une sortie vocale, être réglé avec la touche réglage du volume sonore située sur le calculateur panneau de commande inférieur droit (UBFR). L'autoradio (Audio/COMAND) reçoit le signal de commande du calculateur panneau de commande inférieur droit (UBFR) par la voie suivante :
LIN clavier de téléphone
Calculateur unité de commande centrale (ZBE)
CAN télématique
En cas de sortie vocale active, on peut régler le volume sonore des annonces p. ex. aussi par le groupe de touches volant multifonction droit.
Généralités concernant le guidage dynamique
Un guidage dynamique a lieu en mode "Trajet dynamique", "Trajet dynamique avec confirmation" ou "Trajet éco". Dans le cas du guidage d’itinéraire dynamique, la situation routière actuelle est prise en considération si des informations routières correspondantes sont reçues. La mémoire des données sur l’état du trafic décode les informations routières et les transmet sur demande au calculateur de navigation de façon interne. C’est le calculateur de navigation qui décide si l’itinéraire doit être modifié ou non.
Dans le cas du trajet dynamique avec confirmation, l’utilisateur est informé des répercussions de la modification du trajet sur le kilométrage et la durée du trajet. Le trajet n’est modifié que si l’utilisateur le confirme.
Le cas échéant, une information signale que le trajet a été modifié, au moyen du système de haut-parleurs.
Déroulement fonctionnel guidage d'itinéraire dynamique (sauf CODE J49 (Module KOM) et abonnement valable pour informations routières en temps réel)
Les informations sur l'état du trafic peuvent être reçues à l'aide de la fonction Radio data system/Canal de messages de trafic (RDS/TMC) par la radio FM.
Via FM 1, le récepteur FM intégré dans l'autoradio (Audio/COMAND) reçoit les informations routières par la voie suivante et les transmet à la mémoire d'informations routières dans l'autoradio (Audio/COMAND) :
Antenne FM, AM
Amplificateur d'antenne FM, AM
Par FM 2, le récepteur FM intégré dans l'autoradio (Audio/COMAND) reçoit les informations routières par la voie suivante et les transmet à la mémoire des données sur le trafic dans l'autoradio (Audio/COMAND) :
Antenne FM
Amplificateur d'antenne FM 2, DAB
Sur les véhicules avec CODE E1D (Radio numérique), les informations entrantes sur l'état du trafic peuvent être reçues par la fonction radio data system/canal de messages de trafic (RDS/TMC) au moyen de la radio numérique (DAB) si une station appropriée est réglée. Le calculateur radio numérique (DAB) reçoit les signaux DAB par la voie suivante :
Antenne FM (DAB 1) et antenne DAB2 bande III (DAB 2)
Amplificateur d'antenne FM 2, DAB (DAB 1) et amplificateur d'antenne TV et DAB (DAB 2)
Le calculateur radio numérique (DAB) transmet les signaux par le biais du MOST à l'autoradio (Audio/COMAND).
Conditions de fonctionnement supplémentaires fonctionnel du guidage d'itinéraire dynamique avec informations routières en temps réel par le module de communication services télématiques (avec CODE J49 (Module KOM))
Abonnement pour informations routières en temps réel
Type 447.8
avec code EA2 (COMAND Online avec changeur 6 DVD)
avec code J49 (Module KOM)
sauf code XM0 (Restylage)
Type 447.8
avec code EJ9 (COMAND Online)
avec code J49 (Module KOM)
sauf code XM0 (Restylage)
Type 448.8
avec code EA2 (COMAND Online avec changeur 6 DVD)
À la fin de l'abonnement, seul le guidage d'itinéraire dynamique avec messages TMC est disponible par RDS.
Déroulement fonctionnel guidage d'itinéraire dynamique avec informations routières en temps réel par le module de communication services télématiques (avec CODE J49 Module KOM))
Le calculateur module de communication reçoit les informations routières en temps réel par l'interface de communication intégrée et les transmet par une liaison USB (bus série universel) à l'autoradio (Audio/COMAND), où elles peuvent être utilisées par le calculateur de navigation intégré.
Le calculateur module de communication reçoit les données de position de l'autoradio (Audio/COMAND) de façon cyclique par le câble USB. Le calculateur module de communication envoie les données de position au fournisseur de services au moyen de l'interface de communication intégrée. Le calculateur module de communication contribue ainsi au recueil d'informations routières profitables au guidage d'itinéraire dynamique.
Fonction cartographique
La représentation de la carte est en principe commandée par l'autoradio (Audio/COMAND). Les fonctions de représentation suivantes sont supportées :
carte de guidage vers la destination
carte de position
carte d’itinéraire
carte défilante
carte à saisie de destination
Fonctions étendues de la navigation
Les fonctions suivantes élargissent le système de navigation du point de vue du confort, de la personnalisation et des informations tourisme :
Intégration des guides électroniques, établissement d'un choix de destinations et téléchargement de trajets à l'aide d'une carte SD (Secure Digital) et du lecteur de carte SD de l'interface multimédia
Moteur de recherche particulier permettant également des entrées imprécises de la destination (p. ex. parties de la destination, de la rue ou de destinations particulières)
"Perspective à vol d’oiseau du trajet" (fournissant un aperçu visuellement attractif du trajet défini)
"Drive Show" (suite d’images indiquant la position actuelle, le trajet, les informations routières le long du trajet, les environs de la destination et les dénivelés du trajet jusqu’à présent parcouru)
"Boussole" (affichage d’une boussole contenant également les coordonnées géographiques de la position actuelle et l’altitude actuelle)
Possibilité d'accès au "Travelguide" (accessoire) de Mercedes-Benz à l'aide du lecteur de carte SD dans le kit de raccordement multimédia
L'échange de données entre l'autoradio (Audio/COMAND) et la carte SD s'effectue par la liaison USB entre l'autoradio (Audio/COMAND) et l'interface multimédia.
Les fonctions avancées du mode navigation sont mises en oeuvre en interne dans l'autoradio (Audio/COMAND) et représentées, le cas échéant, à l'aide du câble LVDS sur l'écran Audio/COMAND.
Documents référencés
- gf8285s9999trb Vue d'ensemble composants du système télématique