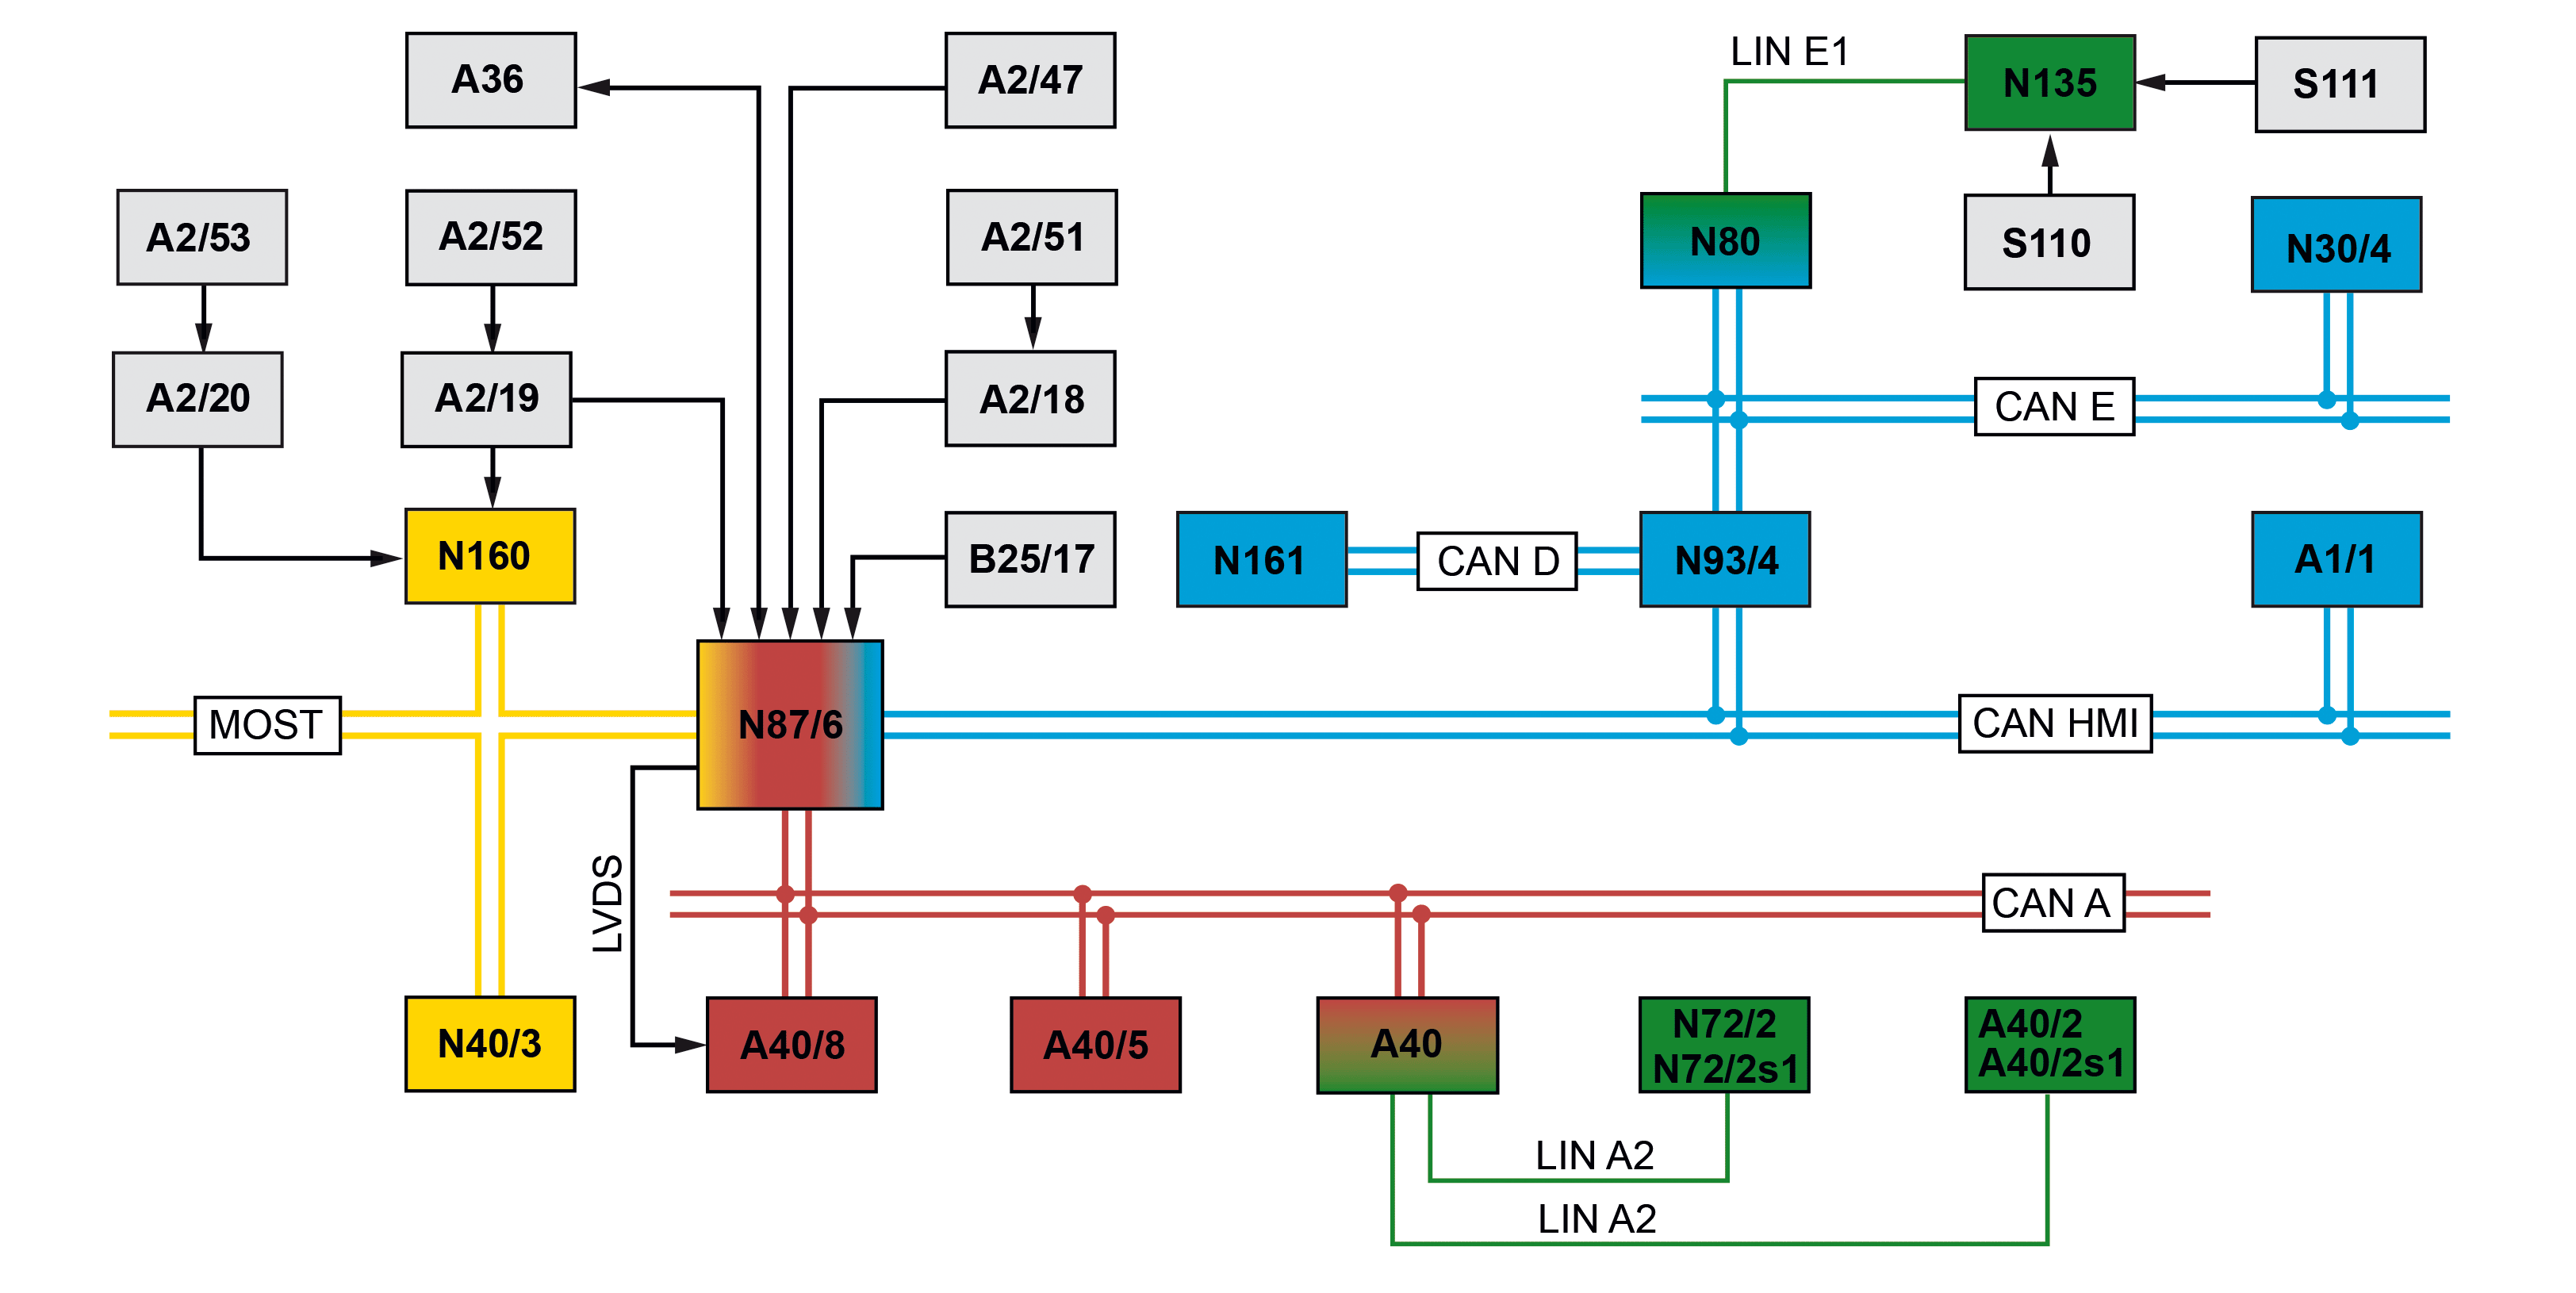
S82.85-4530-79
Representado en el MODELO 447.8 |
A1/1 | Unidad de control cuadro de instrumentos (KI) | A40/5 | Unidad de control Touchpad | N161 | Unidad de control del módulo de comunicación (con CÓDIGO J49 (Módulo KOM)) | ||
A2/18 | Amplificador de antena FM, AM | A40/8 | Unidad de control display audio/COMAND | S110 | Grupo de pulsadores volante multifuncional, izquierda | ||
A2/19 | Amplificador de antena FM 2, DAB | B25/17 | Micrófono de instalación manos libres | S111 | Grupo de pulsadores volante multifuncional, derecha | ||
A2/20 | Amplificador de antena TV y DAB (con CÓDIGO E1D (Radio digital)) | N30/4 | Unidad de control programa electrónico de estabilidad (ESP) | CAN A | CAN de telemática | ||
A2/47 | Antena GPS | N40/3 | Unidad de control del amplificador para el sistema de sonido (con CÓDIGO E65 (Sistema de sonido surround Burmester)) | CAN D | CAN de diagnóstico | ||
A2/51 | Antena FM, AM | N72/2 | Unidad de control panel de mando superior (OBF) | CAN E | CAN del tren de rodaje | ||
A2/52 | Antena FM | N72/2s1 | Tecla "NAVI" | CAN HMI | CAN interfaz de usuario | ||
A2/53 | Antena DAB2 banda III (con CÓDIGO E1D (Radio digital)) | N80 | Unidad de control módulo de tubo envolvente (MRM) | MOST | Media Oriented System Transport | ||
A36 | Unidad de conexión multimedia | N87/6 | Radio (Audio/COMAND) | LIN A2 | LIN del teclado para teléfono | ||
A40 | Unidad de control unidad de mando central (ZBE) | N93/4 | Gateway para el CAN de la interfaz de usuario | LIN E1 | LIN de la dirección | ||
A40/2 | Unidad de control panel de mando inferior, derecha (UBFR) | N135 | Electrónica del volante de la dirección | LVDS | Señal diferencial de bajo voltaje | ||
A40/2s1 | Tecla regulación del volumen | N160 | Unidad de control de Digital Audio Broadcasting (DAB) (con CÓDIGO E1D Radio digital)) |
Condiciones previas para el funcionamiento del modo navegación - Generalidades
Estado "borne 30g CON."
Modo de transporte no activo
Modo navegación en general
El módulo de navegación está integrado en la radio (Audio o COMAND). Forman parte del sistema de navegación las funcionalidades siguientes:
Localización
Introducción del objetivo
Cálculo de la ruta
Representación de mapas de navegación
Zoom de cruces
Instrucciones ópticas de conducción en forma de pictogramas
Instrucciones de marcha acústicas
Con la ayuda del sistema de navegación se determinan continuamente la ubicación y la dirección de movimiento del vehículo. Tras introducir o seleccionar un lugar de destino, se inicia el cálculo de la ruta. En función de modelo nacional, para el cálculo de la ruta se pueden elegir diferentes opciones, como por ejemplo:
"Ruta rápida"
"Ruta dinámica"
"Ruta ECO"
"Ruta corta"
Opciones para evitar elementos (p. ej., "Evitar zona", "Evitar túneles", "Evitar transportadores", "Evitar carreteras con viñeta")
Si el cumplimiento de las opciones no es posible, las opciones ajustadas para los tramos del trayecto en cuestión se ignoran y se visualiza y emite acústicamente un mensaje. Las opciones ajustadas se pueden representar y modificar. Después del cálculo, la ruta se muestra mediante pictogramas de flechas en el display Audio o COMAND y adicionalmente tiene lugar una emisión de información acústica "Calculando la ruta". Los destinos a ruta se recalcula si el vehículo se desvía de su ruta. Si los nuevos valores calculados para el sistema de navegación son plausibles, se visualiza la ruta modificada.
Guiado dinámico en ruta (con"Ruta dinámica","Ruta dinámica con confirmación"o"Ruta Eco"): en el guiado dinámico en ruta se ofrece una ruta alternativa en caso de que en la ruta calculada haya un atasco de suficiente importancia o un corte de carretera.
El sistema de navegación también dispone de listas y datos cartográficos de destinos especiales (p. ej., restaurantes, gasolineras, aparcamientos, tiendas) que se pueden seleccionar como destino o como parada intermedia.
Las rutas o los destinos se pueden enviar desde internet al vehículo a través del Mercedes-Benz Application Gateway y utilizar en el sistema de navegación. Véase al respecto el documento "Función de conexión a internet".
El sistema de navegación se puede activar a través de la tecla "NAVI" en la unidad de control del panel de mando superior (OBF). La unidad de control del panel de mando superior (OBF) transmite las señales de mando a la radio (Audio o COMAND) por la vía siguiente:
LIN del teclado para teléfono
Unidad de control unidad de mando central (ZBE)
CAN de telemática
El sistema de navegación se puede manejar con la unidad de control de la unidad de mando central (ZBE). Las señales de mando son enviadas por la unidad de control de la unidad de mando central (ZBE) a través del CAN de telemática a la radio (Audio o COMAND).
El sistema de navegación se puede manejar con la unidad de control del touchpad. La señales de mando son enviadas por la unidad de control del touchpad a la radio (Audio o COMAND) a través del CAN de telemática.
El sistema de navegación se puede manejar a través del sistema de mando fónico integrado en la radio (Audio o COMAND). La entrada hablada es registrada por el micrófono de la instalación manos libres, convertida en una señal eléctrica y transmitida a través de un cable directo a la radio (Audio o COMAND).
Para el manejo de la navegación, especialmente la introducción del destino, el sistema de mando fónico dispone de listas adicionales de nombres, p. ej. para la siguiente información: nombres de localidad para ciudades seleccionadas del soporte de datos, nombres de calle para todas las localidades, centros de localidad y destinos especiales.
El sistema de navegación se puede manejar con los elementos de mando del grupo de teclas izquierdo del volante multifuncional y del grupo de teclas derecho del volante multifuncional. Las señales de mando del grupo de teclas del volante multifuncional, izquierda y del grupo de teclas del volante multifuncional, derecha se transmiten a la radio (Audio o COMAND) por la vía siguiente:
Electrónica del volante de la dirección
LIN de la dirección
Unidad de control módulo de tubo envolvente (MRM)
CAN del tren de rodaje
Gateway para el CAN de la interfaz de usuario
CAN interfaz de usuario
Unidad de control cuadro de instrumentos (KI)
CAN interfaz de usuario
La función del modo navegación se compone de las siguientes funciones parciales:
Determinación general de la posición por GPS (sistema de posicionamiento global)
Desarrollo de funcionamiento de la localización por GPS
Determinación básica de la situación del vehículo, en general
Desarrollo de funcionamiento de la determinación básica de la situación del vehículo
Calibrado
Recalibrado
Generalidades sobre el cálculo de la ruta
Desarrollo de funcionamiento del guiado al destino
Generalidades sobre el guiado dinámico en ruta
Desarrollo de funcionamiento del guiado dinámico en ruta (excepto CÓDIGO J49 (Módulo KOM) y abono válido para datos de tráfico en tiempo real)
Desarrollo de funcionamiento del guiado dinámico en ruta con datos del tráfico en tiempo real a través del módulo de comunicación para servicios telemáticos (con CÓDIGO J49 (Módulo KOM))
Función de mapa
Funciones ampliadas de navegación
El sistema de navegación facilita, a través de una interfaz especial, datos que pueden ser utilizados por otros sistemas del vehículo. La radio (Audio o COMAND) envía los datos a través del CAN de la interfaz de usuario.
Determinación general de la posición por GPS (sistema de posicionamiento global)
El GPS es un sistema de localización asistido por satélite disponible en todo el mundo. La localización por GPS es indispensable después de haber efectuado un transporte del vehículo (p. ej., en tren, transbordador y remolcado). Una nueva localización por GPS (después de interrumpirse la recepción del satélite) puede durar varios minutos (en la primera puesta en servicio del equipo, hasta 5 minutos). La precisión de la localización y el cálculo propiamente dicho se basan principalmente en la medición de los tiempos de recorrido de las señales emitidas sincrónicamente por los diferentes satélites. Una condición previa importante es el sincronismo de los relojes en los satélites y en el receptor. Para garantizar el sincronismo, el receptor dispone de una corrección automática de la hora, que a su vez es posible con la ayuda de las señales de satélite.
Condiciones previas adicionales para el funcionamiento - Determinación de la situación geográfica por GPS.
Existen señales de, por lo menos, tres satélites GPS.
Desarrollo de funcionamiento de la localización por GPS
El receptor GPS de la radio (Audio o COMAND) recibe las señales GPS de la antena GPS. A partir de las señales GPS, la radio (Audio o COMAND) calcula la posición actual del vehículo. A partir de la sucesión de lugares calculada con GPS se determina el sentido de marcha del vehículo.
Puesto que el GPS opera en el área de gigahercios (GHz) y las señales son débiles, pueden producirse perturbaciones de recepción debido a los siguientes eventos: perturbaciones atmosféricas (p. ej., mal tiempo, vapor de agua, niebla), recepción múltiple debido a reflexiones de las señales (por ejemplo, en paredes de edificios) o zonas muertas (p. ej., en lugares muy edificados, en túneles, por edificios altos o árboles).
Determinación básica de la situación del vehículo, en general
Sin señal GPS se puede seguir navegando mediante la determinación básica de la situación. Por lo tanto, una avería, p. ej., de la antena GPS no se detecta de inmediato.
La determinación básica de la situación del vehículo se desarrolla paralelamente a la localización por GPS. Para la determinación básica de la situación, la radio (Audio o COMAND) necesita la siguiente información:
Número de revoluciones de rueda y sentido de giro de las ruedas (hacia adelante o hacia atrás)
Sensor giroscópico (velocidad angular del giro)
Sensor de aceleración 3D (detección de rampas)
Desarrollo de funcionamiento de la determinación básica de la situación del vehículo
Para la determinación básica de la situación, la radio (Audio o COMAND) necesita señales de los siguientes componentes:
Unidad de control del programa electrónico de estabilidad (ESP) (señales del número de revoluciones de rueda incluyendo el sentido de marcha)
Sensor giroscópico (sensor de velocidad de rotación), integrado en la radio (Audio o COMAND)
Sensor de aceleración 3D, integrado en la radio (Audio o COMAND)
La radio (Audio o COMAND) recibe los datos de la unidad de control del programa electrónico de estabilidad por la vía siguiente:
CAN del tren de rodaje
Gateway para el CAN de la interfaz de usuario
CAN interfaz de usuario
Los datos de los sensores integrados en la radio (Audio o COMAND) se transmiten dentro de la radio (Audio o COMAND). A continuación se calcula en la radio (Audio o COMAND) la posición actual del vehículo (grados de longitud y latitud). El cálculo de la determinación básica de la situación se efectúa aproximadamente una vez por segundo.
Un error de localización en la determinación de posición, un desplazamiento hacia atrás con "borne 15 DESCON." (encendido desconectado) o un transporte del vehículo distorsionan la determinación básica de la situación. El ordenador de navegación integrado en la radio (Audio o COMAND) corrige automáticamente la divergencia al recibir los datos del GPS.
Calibrado
La calibración después de un cambio de neumáticos tiene lugar automáticamente.
Recalibrado
Debido al desgaste de los neumáticos, es necesario un recalibrado continuo de su perímetro. El recalibrado se lleva a cabo automáticamente. El recalibrado del perímetro de los neumáticos usa la diferencia, fijada con ayuda de la determinación de la situación del vehículo asistida por mapa, entre el recorrido calculado y el realmente efectuado entre dos puntos de cambio de dirección.
Generalidades sobre el cálculo de la ruta
El cálculo de la ruta se efectúa cumpliendo lo mejor posible las opciones ajustadas. Si el cumplimiento de las opciones no es posible, las opciones ajustadas para los tramos del trayecto en cuestión se ignoran y se visualiza y emite acústicamente un mensaje. Los criterios y las opciones ajustados se pueden representar y modificar en cualquier momento. Se emite información acústicamente ("Se está calculando la ruta") y, tras el cálculo satisfactorio, se muestra la ruta en el mapa.
Desarrollo de funcionamiento del guiado al destino
El ordenador de navegación integrado compara continuamente los datos del cálculo de la ruta con los de la determinación de la situación del vehículo, y en base a ello deduce las medidas para seguir con el guiado al destino. El guiado al destino se realiza emitiendo información visual y acústica, que se divide en las siguientes secciones:
Guiado al destino mediante mapas
Guiado al destino mediante recomendaciones sobre carriles
Guiado al destino mediante información hablada
Guiado al destino mediante mapas
Las señales para la representación visual del guiado al destino (navegación cartográfica) son generadas por la radio (Audio o COMAND) y enviadas a la unidad de control del display Audio o COMAND a través de un cable LVDS. La unidad de control del display Audio o COMAND es conectada por la radio (Audio o COMAND) a través del CAN de telemática.
Guiado al destino mediante recomendaciones sobre carriles
Para determinadas situaciones de cambio de dirección en salidas de varios carriles (p. ej., bifurcaciones de autopista) se dan en la línea al pie recomendaciones sobre carriles. Adicionalmente, en una recomendación para cambio de dirección se indica la distancia al punto de cambio de dirección mediante un gráfico de barras. Los carriles se ocupan con flechas que indican en qué carril se puede llegar al destino o cuál es el mejor carril para llegar a él.
Para la representación en la unidad de control del display Audio o COMAND se aplican los siguientes colores:
Blanco: caracteriza el mejor carril o el carril recomendado.
Gris claro: el carril es correcto pero es preciso en breve cambiar de nuevo de carril.
Gris oscuro: el carril no conduce al destino.
En la unidad de control del cuadro de instrumentos (KI) solo se muestran las flechas de color blanco.
Guiado al destino mediante información hablada
El guiado al destino mediante información hablada es una función auxiliar que asiste al conductor sin desviar su atención del tráfico. La información hablada se lleva a cabo en el idioma del sistema elegido. El guiado al destino del sistema de navegación es asistido por información hablada con las indicaciones siguientes:
Indicaciones referentes a la dirección
Nombre de la siguiente carretera/calle a la que se debe girar
Se emite otra información hablada, p. ej. al iniciar el cálculo de la ruta o al llegar a un destino intermedio o al destino final.
En el guiado dinámico en ruta se emiten mensajes hablados adicionales cuando la ruta se ve afectada por la información sobre el tráfico. Además, en algunos casos se emite una indicación especial a través de la información hablada, como por ejemplo:
Destino en zona transitable con limitaciones
Ruta a través de transbordador
Durante una emisión de información hablada, el ordenador de navegación de la radio (Audio o COMAND) enlaza los segmentos de palabras formando información o instrucciones completas.
En los vehículos excepto CÓDIGO E65 (Sistema de sonido surround Burmester), la radio (Audio o COMAND) transmite la información hablada al sistema de altavoces.
En los vehículos con CÓDIGO E65 (Sistema de sonido surround Burmester), la radio (Audio o COMAND) envía la información hablada a través del MOST a la unidad de control del amplificador para el sistema de sonido. La unidad de control del amplificador para el sistema de sonido amplifica las señales y las transmite al sistema de altavoces.
Para más información sobre el sistema de altavoces, véase el documento "Función de salida por altavoces".
El volumen de la información hablada se puede ajustar durante la emisión de un mensaje a través de la tecla de regulación del volumen situada en la unidad de control del panel de mando inferior, derecha (UBFR). La radio (Audio o COMAND) recibe la señal de mando de la unidad de control del panel de mando inferior, derecha (UBFR) por la vía siguiente:
LIN del teclado para teléfono
Unidad de control unidad de mando central (ZBE)
CAN de telemática
Cuando la información hablada está activa, el volumen de los mensajes hablados se puede ajustar también p. ej. mediante el grupo de teclas del volante multifuncional, derecha.
Generalidades sobre el guiado dinámico en ruta
El guiado dinámico en ruta se lleva a cabo en el modo "Ruta dinámica", "Ruta dinámica con confirmación" o "Ruta Eco". En el guiado dinámico en ruta, se tiene en cuenta la situación actual del tráfico si se reciben los correspondientes datos del tráfico. La memoria de datos del tráfico descodifica la información sobre el tráfico y la transmite internamente previa solicitud al ordenador de navegación. La decisión de si se debe modificar la ruta la toma el ordenador de navegación.
En la ruta dinámica con confirmación, se informa al usuario sobre las repercusiones de las modificaciones de la ruta en cuanto al recorrido y a la duración de la marcha. La ruta solamente se modifica si el usuario accede a ello.
Dado el caso, se informa a través del sistema de altavoces de que la ruta ha sido modificada.
Desarrollo de funcionamiento del guiado dinámico en ruta (excepto CÓDIGO J49 (Módulo KOM) y abono válido para datos de tráfico en tiempo real)
La información entrante sobre la situación del tráfico se puede recibir mediante la función de sistema de datos de radio/canal de mensajes de tráfico (RDS/TMC) a través de la radio FM cuando se ha ajustado la emisora correspondiente.
A través de FM 1, el receptor FM de la radio (Audio o COMAND) recibe la información sobre el tráfico por la vía siguiente y la transmite a la memoria de datos de tráfico de la radio (Audio o COMAND):
Antena FM, AM
Amplificador de antena FM, AM
A través de FM 2, el receptor FM de la radio (Audio o COMAND) recibe la información sobre el tráfico por la vía siguiente y la transmite a la memoria de datos de tráfico de la radio (Audio o COMAND):
Antena FM
Amplificador de antena FM 2, DAB
En los vehículos con CÓDIGO E1D (Radio digital), la información entrante sobre la situación del tráfico puede ser recibida mediante la función de sistema de datos de radio/canal de mensajes de tráfico (RDS/TMC) por la radio digital (DAB) si se ha sintonizado la emisora correspondiente. La unidad de control de Digital Audio Broadcasting (DAB) recibe las señales DAB por la vía siguiente:
Antena FM (DAB 1) y antena DAB2 banda III (DAB 2)
Amplificador de antena FM 2, DAB (DAB 1) y amplificador de antena TV y DAB (DAB 2)
La unidad de control de Digital Audio Broadcasting (DAB) transmite las señales a través de MOST a la radio (Audio o COMAND).
Condiciones previas adicionales para el funcionamiento del guiado dinámico en ruta con datos del tráfico en tiempo real a través del módulo de comunicación para servicios telemáticos (con CÓDIGO J49 (Módulo KOM))
Abono para datos del tráfico en tiempo real
modelo 447.8
con código EA2 (COMAND Online con cargador para 6 DVD)
con código J49 (Módulo KOM)
excepto código XM0 (Reestilizacion)
modelo 447.8
con código EJ9 (COMAND Online)
con código J49 (Módulo KOM)
excepto código XM0 (Reestilizacion)
modelo 448.8
con código EA2 (COMAND Online con cargador para 6 DVD)
Cuando expira el abono solo está disponible el guiado dinámico en ruta con mensajes TMC a través del RDS.
Desarrollo de funcionamiento del guiado dinámico en ruta con datos del tráfico en tiempo real a través del módulo de comunicación para servicios telemáticos (con CÓDIGO J49 (Módulo KOM))
La unidad de control del módulo de comunicación recibe los datos del tráfico en tiempo real a través de la interfaz de comunicación integrada y los transmite a través de una conexión USB (bus serial universal) a la radio (Audio o COMAND), donde pueden ser utilizados por el ordenador de navegación integrado.
La unidad de control del módulo de comunicación recibe cíclicamente datos de posición de la radio (Audio o COMAND) a través del cable USB. La unidad de control del módulo de comunicación envía los datos de posición a través de la interfaz de comunicación integrada al proveedor de servicios. De este modo, la unidad de control del módulo de comunicación contribuye a recopilar la información sobre el tráfico, de la que a su vez se beneficia el guiado dinámico en ruta.
Función de mapa
La representación de mapas es regulada básicamente por la radio (Audio o COMAND). Se facilitan las siguientes funciones de representación:
Mapa de guiado al destino
Mapa de posición
Mapa de ruta
Mapa de desplazamiento
Mapa de introducción de destino
Funciones ampliadas de navegación
El sistema de navegación se amplía con las siguientes funciones para ofrecer más confort, individualización e información turística:
Integración de una guía de turismo electrónica, establecimiento de una colección de destinos y download de ruta a través de una tarjeta SD (Secure Digital) y de la unidad de tarjetas SD de la unidad de conexión multimedia
Sistema de búsqueda especial que admite también entradas de destinos inexactas (p. ej., partes del lugar de destino, calle o destinos especiales)
"Vista en vuelo de ruta"(entrega una vista de conjunto atractiva desde la perspectiva de pájaro por la ruta planificada)
"Drive Show"(secuencia de imágenes que muestran la posición actual, la ruta, información sobre el tráfico a lo largo de la ruta, el entorno del destino y el perfil de altitud del trayecto recorrido hasta el momento)
"Brújula"(se muestra una pantalla de brújula que también contiene las coordenadas geográficas de la posición actual y la altitud actual)
Posibilidad de acceso a la "Travelguide" Mercedes-Benz (accesorio) a través del lector de tarjetas en la unidad de conexión multimedia
El intercambio de datos entre la radio (Audio o COMAND) y la tarjeta SD se realiza a través de la conexión USB existente entre la radio (Audio o COMAND) y la unidad de conexión multimedia.
Las funciones ampliadas de navegación se realizan internamente en la radio (Audio o COMAND) y, dado el caso, se representan a través del cable LVDS en el display Audio o COMAND.
Esquema de funcionamiento del sistema eléctrico para el modo navegación (COMAND) - Funcionamiento | modelo 448.8 con código EA2 (COMAND Online con cargador para 6 DVD) | ||
Ejecución 447.8 con código EA2 (COMAND Online con cambiador de 6 DVD) o con código EJ9 (COMAND Online) | |||
Relación de los componentes del sistema de la telemática |
Documentos referenciados
- gf8285s9999trb Relación de los componentes del sistema de la telemática