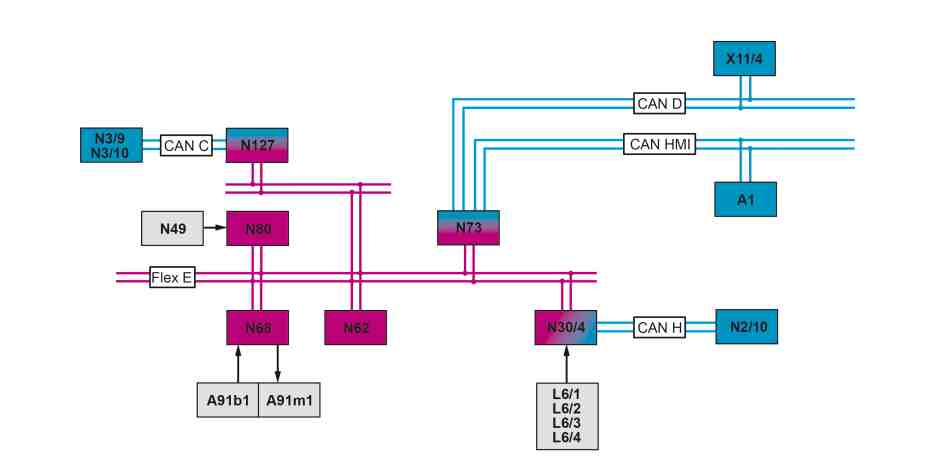
P46.35-2122-79
블록 선도 |
A1 | 계기반 | N3/9 | CDI 컨트롤 유닛(디젤 엔진의 경우) | N127 | 구동 장치 컨트롤 유닛 | ||
A91b1 | 전동식 파워 스티어링 토크 센서 | N3/10 | ME 컨트롤 유닛(가솔린 엔진의 경우) | X11/4 | 진단 커넥터 | ||
A91m1 | 전동식 파워 스티어링 액추에이터 모터 | N30/4 | 전자식 주행 안정 시스템 컨트롤 유닛 | CAN C | 엔진 CAN | ||
L6/1 | 앞차축 좌측 속도 센서 | N49 | 스티어링 휠 앵글 센서 | CAN D | 진단 CAN | ||
L6/2 | 앞차축 우측 속도 센서 | N62 | 주차 시스템 컨트롤 유닛(코드 235(파킹 파일럿, PARKTRONIC 포함) 또는 코드 P44(파킹 패키지) 포함) | CAN H | 다이내믹 드라이브 CAN | ||
L6/3 | 뒤차축 좌측 속도 센서 | N68 | 전동식 파워 스티어링 컨트롤 유닛 | CAN HMI | 사용자 인터페이스 CAN | ||
L6/4 | 뒤차축 우측 속도 센서 | N73 | 전자식 점화 스위치 컨트롤 유닛 | Flex E | 섀시 FlexRay | ||
N2/10 | Supplemental Restraint System 컨트롤 유닛 | N80 | 스티어링 컬럼 튜브 모듈 컨트롤 유닛 |
기능 조건, 일반
• "회로 15 ON" 상태
전자식 점화 스위치 컨트롤 유닛이 섀시 FlexRay를 통해 전동식 파워 스티어링 컨트롤 유닛으로 회로 15 ON 상태를 전송합니다. 구동 장치 컨트롤 유닛이 섀시 FlexRay를 통해 전동식 파워 스티어링 컨트롤 유닛으로 엔진 속도를 전달합니다.
전동식 파워 스티어링(ES), 일반
ES는 래크 앤드 피니언 스티어링 기어, 전동식 파워 스티어링 토크 센서, 전동식 파워 스티어링 액추에이터 모터, 전동식 파워 스티어링 컨트롤 유닛으로 구성됩니다. ES는 속도에 따라 무단으로 파워 스티어링을 제어합니다.
유압식 파워 스티어링에 비해 다음과 같은 장점이 있습니다.
• 조향감 향상
• 연료 절약
• 유압 오일이 필요 없음
• 콤팩트 디자인
• 속도에 따른 파워 어시스턴스
• 스티어링 리턴이 지원됨
• 진단 가능성
XENTRY Diagnosis로 전자식 점화 스위치 컨트롤 유닛, 진단 CAN, 진단 커넥터를 이용해 시스템 진단이 실행됩니다.
ES에는 다음과 같은 하위 기능이 있습니다.
• 전동식 파워 스티어링, 기능 절차
• 스티어링 Assist, 기능 절차
• 홀딩 토크 감소, 기능 절차
• 림프 홈 모드, 기능 절차
• 계기반 표시, 기능 절차
전동식 파워 스티어링, 기능 절차
전동식 파워 스티어링 컨트롤 유닛은 다음 정보를 이용하여 필요한 어시스턴스를 산출합니다.
• 현재 스티어링 토크, 전동식 파워 스티어링 토크 센서에서 측정됨
• 현재 휠 속도(앞차축 좌측 속도 센서, 앞차축 우측 속도 센서, 뒤차축 좌측 속도 센서, 뒤차축 우측 속도 센서에서 측정됨, 전자식 주행 안정 시스템 컨트롤 유닛이 서스펜션 FlexRay를 통해 전송함)
• 스티어링 휠 앵글 및 조향각 변화 속도(스티어링 컬럼 모듈 컨트롤 유닛의 스티어링 휠 앵글 센서가 섀시 FlexRay를 통해 전송)
• 현재 엔진 속도 > 400/min, CDI 컨트롤 유닛(디젤 엔진의 경우) 또는 ME 컨트롤 유닛(가솔린 엔진의 경우)을 통해 측정됨(구동 장치 컨트롤 유닛 인터페이스와 연결된 섀시 FlexRay 및 엔진 CAN을 통해 전송)
전동식 파워 스티어링 컨트롤 유닛은 이 정보를 이용하여 저장된 특성 맵에서 조정해야 하는 전동식 파워 스티어링의 어시스턴스를 산출하여 전동식 파워 스티어링 액추에이터 모터를 적절하게 작동합니다. 전동식 파워 스티어링 액추에이터 모터의 회전 방향은 스티어링 휠의 작동 방향에 따라 달라집니다. 전동식 파워 스티어링의 어시스턴스는 전동식 파워 스티어링 액추에이터 모터에서 래크 앤드 피니언 스티어링 기어로 전달되어, 운전자의 스티어링 토크를 지원합니다.
차량이 정지 상태일 때 엔진과 점화 장치가 차단되면 파워 스티어링이 작동하지 않습니다. ECO 시동/정지 기능이 포함된 차량의 경우, 차량 정지 상태에서 엔진이 ECO 시동/정지 기능에 의해 차단되면 파워 스티어링을 제한적으로만 사용할 수 있습니다. 점화 장치가 꺼지면 파워 스티어링이 비활성화됩니다. 엔진과 점화 장치가 차단된 상태에서 차량을 조작해도 파워 스티어링이 활성화됩니다.
스티어링 Assist, 기능 절차
스티어링 Assist는 위험한 주행 상황에서 스티어링 상태가 최적화되도록 운전자를 지원합니다. 스티어링 Assist 기능은 전자식 주행 안정 시스템 컨트롤 유닛이 전동식 파워 스티어링 컨트롤 유닛을 이용해 실행합니다.
이때 다음 기능이 실행됩니다.
• 차량이 오버 스티어 시 카운터 스티어링을 통한 운전자 지원
• 노면 상태가 달라지는 도로에서 제동 시 운전자 지원
현재 주행 상태는 전자식 주행 안정 시스템 컨트롤 유닛에서 감지됩니다.
필요한 경우 "스티어링 Assist 토크 요청" 메시지가 섀시 FlexRay를 통해 전동식 파워 스티어링 컨트롤 유닛으로 전송됩니다. 그러면 전동식 파워 스티어링 컨트롤 유닛이 전동식 파워 스티어링 액추에이터 모터를 적절하게 작동합니다.
주차 시스템 컨트롤 유닛은 주차 시 다음 신호를 섀시 FlexRay를 통해 전동식 파워 스티어링 컨트롤 유닛으로 전송합니다.
• 주차 시스템 컨트롤 유닛의 현재 상태
• 주차 과정에서 차량을 하나의 정렬 지점에 정지하게 하는 차량 정지 신호
• 요청된 기어 랙 위치
다음 신호는 전동식 파워 스티어링 컨트롤 유닛에서 주차 시스템 컨트롤 유닛으로 전송됩니다.
• 전동식 파워 스티어링 컨트롤 유닛의 현재 상태
홀딩 토크 감소, 기능 절차
차량이 직진 주행 시 예를 들어 횡풍으로 인해 또는 한쪽으로 경사진 차도를 주행할 때 운전자에 의해 홀딩 토크가 발생하는 경우 전동식 파워 스티어링 컨트롤 유닛이 이러한 상황을 감지합니다. 생성된 홀딩 토크는 전동식 파워 스티어링에 의해 부분적으로 보정됩니다.
잘못된 보정을 방지하기 위해(예: 반경이 큰 고속도로 커브) 전동식 파워 스티어링 컨트롤 유닛은 Supplemental Restraint System 컨트롤 유닛으로부터 전자식 주행 안정 시스템 컨트롤 유닛 인터페이스와 연결된 다이내믹 드라이브 CAN, 섀시 FlexRay를 통해 차량의 요잉률(수직축을 중심으로 한 차량 속도) 및 횡방향 가속도를 수신합니다. 속도에 따라 차량 홀딩 토크가 감소됩니다.
림프 홈 모드, 기능 절차
ES가 활성화 상태인 경우(회로 15 ON), 전자식 파워 스티어링 컨트롤 유닛이 자가 테스트를 실행합니다. 오류가 감지되면, 파워 스티어링이 켜지지 않습니다. 이 경우 차량을 조향할 때 힘을 더 가해야 합니다.
전동식 파워 스티어링 컨트롤 유닛은 주행 모드에서 전동식 파워 스티어링 토크 센서의 신호를 점검합니다. 신호가 규정된 상한값 또는 하한값을 벗어난 경우, ES가 전동식 파워 스티어링 컨트롤 유닛에 의해 꺼집니다. 이 경우 차량을 조향할 때 힘을 더 가해야 합니다.
계기반 표시, 기능 절차
전동식 파워 스티어링 컨트롤 유닛은 전자식 점화 스위치 컨트롤 유닛 인터페이스와 연결된 사용자 인터페이스 CAN 및 섀시 FlexRay를 통해 계기반에 경고 메시지 요청을 전송합니다. 그러면 계기반에 경고 메시지 "파워 스티어링 결함! 서비스 센터를 방문하십시오!"가 표시됩니다.
참조 문서
- gf4635p9997fr 전동식 파워 스티어링(ES) 시스템 부품 개요