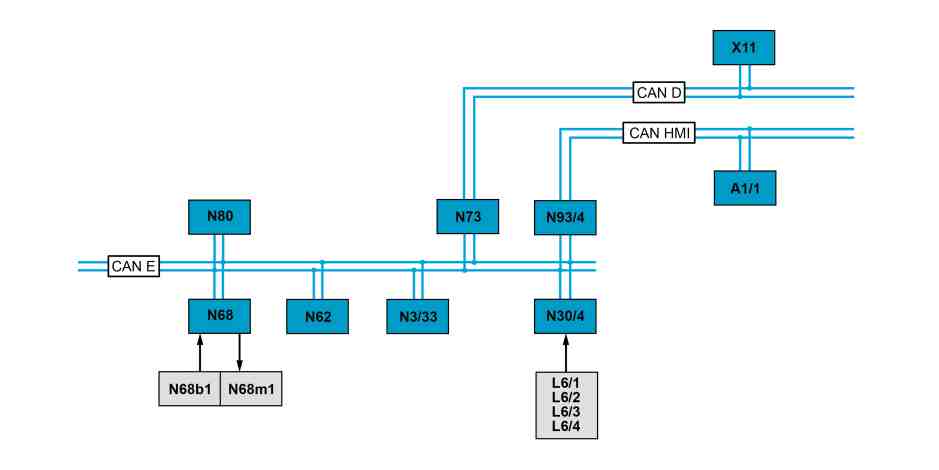
P46.35-2114-79
Représenté sur le TYPE 447.8 |
A1/1 | Calculateur combiné d'instruments (KI) | N30/4 | Calculateur régulation du comportement dynamique (ESP) | N80 | Calculateur module de jupe de direction (MRM) | ||
L6/1 | Capteur de vitesse de rotation avant gauche | N62 | Calculateur PARKTRONIC (PTS) (avec CODE EZ7 (aide active au stationnement)) | N93/4 | Passerelle pour CAN interface utilisateur | ||
L6/2 | Capteur de vitesse de rotation avant droit | N68 | Calculateur direction assistée électrique (ES) | X11 | Prise de diagnostic | ||
L6/3 | Capteur de vitesse de rotation arrière gauche | N68b1 | Capteur de couple direction assistée électrique | CAN D | CAN diagnostic | ||
L6/4 | Capteur de vitesse de rotation arrière droit | N68m1 | Servomoteur direction assistée électrique | CAN E | CAN train de roulement | ||
N3/33 | Calculateur CDI | N73 | Calculateur contacteur antivol électronique (EZS) | CAN HMI | CAN interface utilisateur |
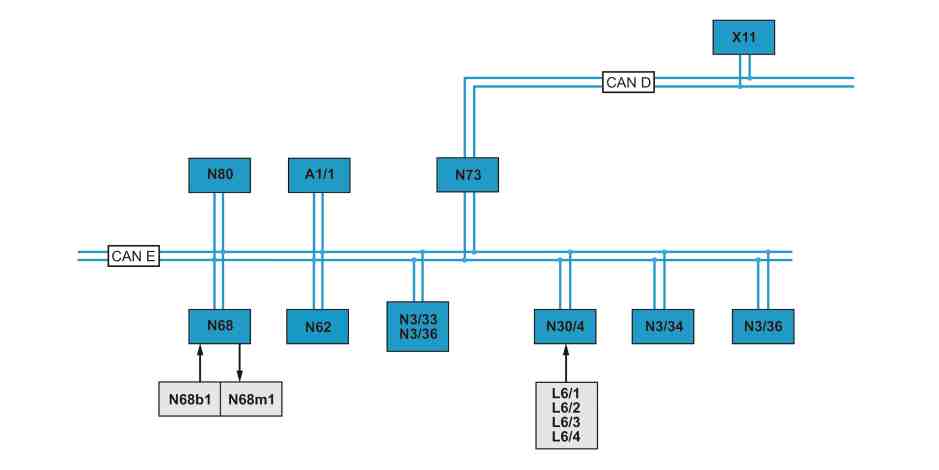
S46.35-0006-79
Représenté sur le type 447.6/7 |
A1/1 | Calculateur combiné d'instruments (KI) | N3/34 | Calculateur ME (moteur 274) | N68m1 | Servomoteur direction assistée électrique | ||
L6/1 | Capteur de vitesse de rotation avant gauche | N3/36 | Calculateur CDI (moteur 622) | N73 | Calculateur contacteur antivol électronique (EZS) | ||
L6/2 | Capteur de vitesse de rotation avant droit | N30/4 | Calculateur régulation du comportement dynamique (ESP) | N80 | Calculateur module de jupe de direction (MRM) | ||
L6/3 | Capteur de vitesse de rotation arrière gauche | N62 | Calculateur PARKTRONIC (PTS) (avec CODE EZ7 (aide active au stationnement)) | X11 | Prise de diagnostic | ||
L6/4 | Capteur de vitesse de rotation arrière droit | N68 | Calculateur direction assistée électrique (ES) | CAN D | CAN diagnostic | ||
N3/33 | Calculateur CDI (moteur 651) | N68b1 | Capteur de couple direction assistée électrique | CAN E | CAN train de roulement |
Conditions de fonctionnement - Généralités
Borne 15 SOUS TENSION
L'état borne 15 sous tension est envoyé par le calculateur contacteur antivol électronique (EZS) (N73) via le CAN train de roulement (CAN E) au calculateur direction assistée électrique (ES) (N68). Le régime moteur est transmis au calculateur direction assistée électrique (ES) (N68) via le CAN train de roulement (CAN E) par le calculateur CDI (N3/33) (moteur 651) ou par le calculateur ME (N3/34) (moteur 274) ou par le calculateur CDI (N3/36) (moteur 622).
Direction assistée électrique (ES) - Généralités
La direction assistée électrique (ES) est composée du boîtier de direction de la direction à crémaillère, du capteur de couple de la direction assistée électrique (N68b1), du servomoteur de la direction assistée électrique (N68m1) et du calculateur direction assistée électrique (ES) (N68). L'ES (direction assistée électrique) réalise une régulation en continu en fonction de la vitesse de l'assistance à la direction.
Les avantages par rapport à une direction assistée hydraulique sont :
Prise de conscience renforcée des manoeuvres de direction
Économie de carburant
Aucune huile hydraulique nécessaire
Faible encombrement
Assistance par force extérieure en fonction de la vitesse
Le retour de la direction est assisté
Aptitude au diagnostic
Le diagnostic du système est effectué via le CAN train de roulement (CAN E), le calculateur contacteur antivol électronique (EZS) (N73), le CAN diagnostic (CAN D) et la prise de diagnostic (X11) à l'aide de XENTRY Diagnostics.
La direction assistée électrique (ES) comprend les sous-fonctions suivantes :
Déroulement fonctionnel direction assistée électrique (ES)
Déroulement fonctionnel de la réduction du couple de maintien
Déroulement fonctionnel du fonctionnement de secours
Déroulement fonctionnel affichage dans le calculateur combiné d'instruments (KI) (A1/1)
Déroulement fonctionnel direction assistée électrique (ES)
Le calculateur direction assistée électrique (ES) (N68) a besoin des informations suivantes pour le calcul de l'assistance nécessaire :
Couple de braquage actuel, en provenance du capteur de couple de la direction assistée électrique (N68b1)
Vitesses de rotation de roues actuelles déterminées par le capteur de vitesse de rotation avant gauche (L6/1), le capteur de vitesse de rotation avant droit (L6/2), le capteur de vitesse de rotation arrière gauche (L6/3) et le capteur de vitesse de rotation arrière droit (L6/4) et préparées via le CAN train de roulement (CAN E) par le calculateur régulation du comportement dynamique (ESP) (N30/4).
Angle de braquage du volant et vitesse angulaire de braquage, en provenance du calculateur module de jupe de direction (MRM) (N80) via le CAN train de roulement (CAN E)
Régime moteur actuel > 400/min, via le CAN train de roulement (CAN E) en provenance du calculateur CDI (N3/33) (moteur 651) ou en provenance du calculateur ME (N3/34) (moteur 274) ou du calculateur CDI (N3/36) (moteur 622)
Le calculateur de direction assistée électrique (ES) (N68) calcule au moyen de ces informations l'assistance à la direction assistée électrique (ES) devant être réglée à partir de la courbe caractéristique mémorisée et commande le servomoteur de direction assistée électrique (ES) (N68m1) en conséquence. Le sens de rotation du servomoteur direction assistée électrique (N68m1) dépend du sens de déplacement du volant. L'assistance de direction est transmise par le servomoteur de la direction assistée électrique (N68m1) au boîtier de direction à crémaillère et assiste de ce fait le couple de braquage du conducteur.
En cas d'arrêt du véhicule, la direction assistée électrique (ES) n'est pas disponible si le moteur et le contact sont coupés. Avec la fonction démarrage-arrêt ECO (avec code MJ8 (Fonction démarrage-arrêt ECO)), une direction assistée électrique réduite (ES) est disponible si le moteur a été arrêté via la fonction démarrage-arrêt ECO. Après la coupure du contact, la direction assistée électrique (ES) est désactivée. En cas de manœuvres du véhicule avec le moteur coupé et le contact mis, la direction assistée est active.
Lors du stationnement, le calculateur Parktronic (PTS) (N62) (avec code EZ7 (Aide active au stationnement)) envoie les signaux suivants via le CAN train de roulement (CAN E) au calculateur direction assistée électrique (ES) (N68) :
État du calculateur Parktronic (PTS) (N62)
Signal d'arrêt du véhicule, pour lequel le véhicule s'arrête à un point de manoeuvre pendant la manoeuvre de stationnement
Position demandée de la crémaillère
Déroulement fonctionnel de la réduction du couple de maintien
Si un couple de maintien est appliqué par le conducteur en conduite en ligne droite, par ex. en cas de vent latéral ou de chaussée inclinée sur un seul côté, le calculateur direction assistée électrique (ES) (N68) le détecte. Le couple de maintien appliqué est partiellement compensé par la direction assistée électrique (ES).
Pour exclure une compensation erronée (p. ex. virage sur autoroute avec grand rayon), le calculateur direction assistée électrique (ES) (N68) reçoit le lacet (vitesse de rotation du véhicule autour de son axe vertical) ainsi que l'accélération transversale du véhicule via le CAN train de roulement (CAN E) en provenance du calculateur régulation du comportement dynamique (ESP) (N30/4). La réduction du couple de maintien du véhicule dépend de la vitesse.
Déroulement fonctionnel du fonctionnement de secours
Lors de l'enclenchement de la direction assistée électrique (ES) (par mise sous tension de la borne 15), le calculateur direction assistée électrique (ES) (N68) effectue un autotest. Si un défaut est détecté, la direction assistée électrique (ES) n'est pas enclenchée. Le véhicule peut être dirigé avec une force manuelle accrue.
Pendant la marche, le calculateur direction assistée électrique (ES) (N68) contrôle les signaux du capteur de couple de la direction assistée électrique (N68b1). Si ces signaux se situent en dehors d'une limite supérieure ou inférieure définie, la direction assistée électrique (ES) est coupée par le calculateur direction assistée électrique (ES) (N68). Le véhicule peut être dirigé avec une force manuelle accrue.
Déroulement fonctionnel affichage dans le calculateur combiné d'instruments (KI) (A1/1)
Type 447.6/7, type 448.7
Le calculateur direction assistée électrique (ES) (N68) envoie la demande de message d'avertissement sur le CAN train de roulement (CAN E) au calculateur de combiné d'instruments (KI) (A1/1).
Type 447.8, type 448.8
Le calculateur direction assistée électrique (ES) (N68) envoie la demande de message d'avertissement via le CAN train de roulement (CAN E) et le CAN interface utilisateur (CAN HMI) avec l'interface passerelle pour CAN interface utilisateur (N93/4) au calculateur combiné d'instruments (KI) (A1/1).
Le message d'avertissement "Assistance de direction défectueuse ! Aller à l'atelier !" est alors affiché dans le calculateur combiné d'instruments (KI) (A1/1).
Documents référencés
- gf4635s9997tra Vue d'ensemble composants du système direction assistée électrique (ES)