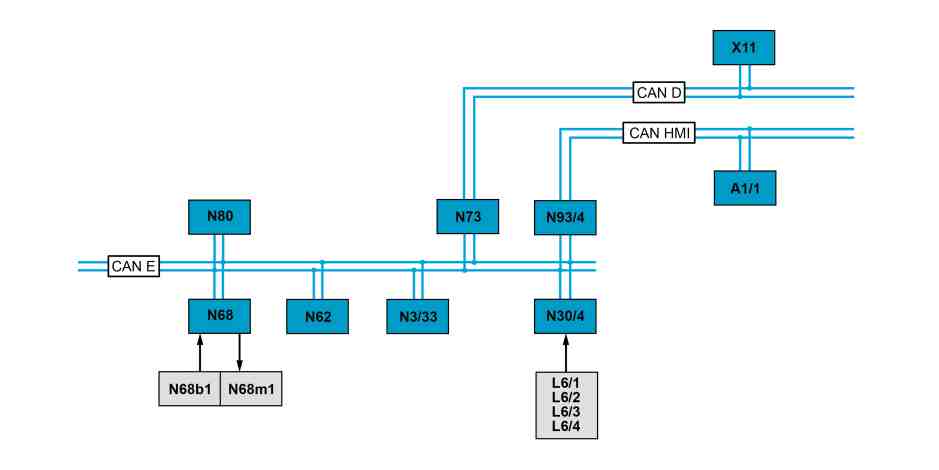
P46.35-2114-79
Representado o Tipo 447.8 |
A1/1 | Módulo de comando do instrumento combinado (KI) | N30/4 | Módulo de comando do programa eletrônico de estabilidade (ESP) | N80 | Módulo de comando do módulo da coluna de direção (MRM) | ||
L6/1 | Sensor de rotação dianteiro lado esquerdo | N62 | Módulo de comando Parktronic (PTS) (com Code EZ7 (assistente ativo de estacionamento)) | N93/4 | Gateway para CAN de interface do usuário | ||
L6/2 | Sensor de rotação dianteiro lado direito | N68 | Módulo de comando da servo direção elétrica (ES) | X11 | Tomada de diagnose | ||
L6/3 | Sensor de rotação traseiro esquerdo | N68b1 | Sensor de torque da servo direção elétrica | CAN D | CAN diagnóstico | ||
L6/4 | Sensor de rotação traseiro direito | N68m1 | Servomotor da servo direção elétrica | CAN E | CAN chassis | ||
N3/33 | Módulo de comando CDI | N73 | Módulo de comando do contato de ignição eletrônico (EZS) | CAN HMI | CAN da interface de usuário |
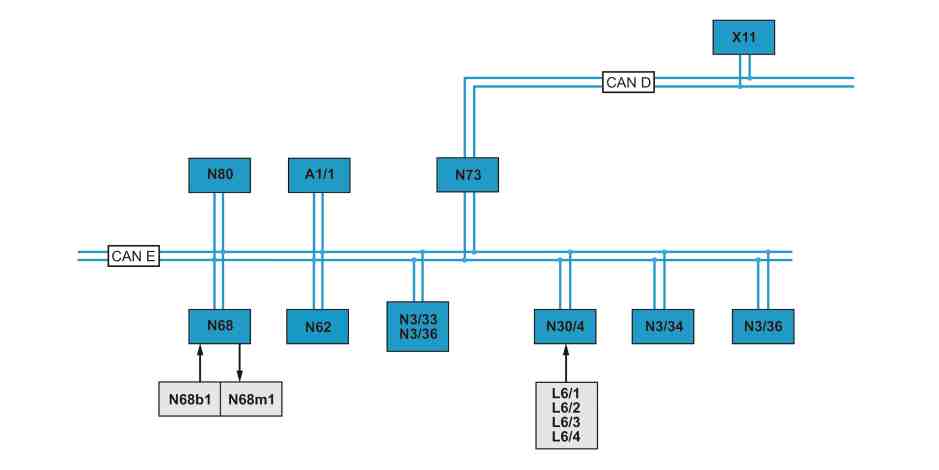
S46.35-0006-79
Representado no tipo 447.6/7 |
A1/1 | Módulo de comando do instrumento combinado (KI) | N3/34 | Módulo de comando ME (Motor 274) | N68m1 | Servomotor da servo direção elétrica | ||
L6/1 | Sensor de rotação dianteiro lado esquerdo | N3/36 | Módulo de comando CDI (Motor 622) | N73 | Módulo de comando do contato de ignição eletrônico (EZS) | ||
L6/2 | Sensor de rotação dianteiro lado direito | N30/4 | Módulo de comando do programa eletrônico de estabilidade (ESP) | N80 | Módulo de comando do módulo da coluna de direção (MRM) | ||
L6/3 | Sensor de rotação traseiro esquerdo | N62 | Módulo de comando Parktronic (PTS) (com Code EZ7 (assistente ativo de estacionamento)) | X11 | Tomada de diagnose | ||
L6/4 | Sensor de rotação traseiro direito | N68 | Módulo de comando da servo direção elétrica (ES) | CAN D | CAN diagnóstico | ||
N3/33 | Módulo de comando CDI (Motor 651) | N68b1 | Sensor de torque da servo direção elétrica | CAN E | CAN chassis |
Pré-requisito de funcionamento - geral
Borne 15 LIGADO
O status de borne 15 LIGA é enviado pelo módulo de comando do contato eletrônico de ignição (EZS) (N73) através do CAN do trem de rodagem (CAN E) ao módulo de comando da servodireção elétrica (ES) (N68). A rotação do motor é transmitida ao módulo de comando da servodireção elétrica (ES) (N68) através do CAN do trem de rodagem (CAN E) pelo módulo de comando CDI (N3/33) (Motor 651) ou pelo módulo de comando ME (N3/34) (Motor 274) ou pelo módulo de comando CDI (N3/36) (Motor 622).
Servodireção elétrica (ES) - Geral
A servodireção elétrica (ES) é constituída pela caixa de direção da direção por cremalheira, o sensor de torque da servodireção elétrica (N68b1), o motor de ajuste da servodireção elétrica (N68m1) e o módulo de comando da servodireção elétrica (ES) (N68). A ES realiza uma regulagem contínua dependente da velocidade, da servodireção.
As vantagens com relação a uma servodireção hidráulica são:
Melhor toque no volante
Economia no combustível
Nenhuma necessidade de óleo hidráulico
Tipo de fabricação compacto
Dependência da velocidade do auxílio de força externa
Retrocesso da direção é auxiliado
Capacidade de diagnose
O diagnóstico do sistema é realizado através do CAN do trem de rodagem (CAN E), do módulo de comando do contato eletrônico de ignição (EZS) (N73), do CAN de diagnóstico (CAN D) e da tomada para diagnóstico (X11) com o auxílio do XENTRY Diagnostics.
A servodireção elétrica (ES) é composta pelas seguintes subfunções:
Sequência de funcionamento da servodireção elétrica (ES)
Sequência de funcionamento de redução do torque de permanência
Sequência de funcionamento da operação de emergência
Sequência de funcionamento da indicação no módulo de comando do instrumento combinado (KI) (A1/1)
Sequência de funcionamento da servodireção elétrica (ES)
O módulo de comando da servodireção elétrica (ES) (N68) necessita das seguintes informações para o cálculo do suporte necessário:
Torque atual da direção, do sensor de torque da servodireção elétrica (N68b1)
Rotações atuais das rodas determinadas através do sensor de rotação dianteiro esquerdo (L6/1), do sensor de rotação dianteiro direito (L6/2), do sensor de rotação traseiro esquerdo (L6/3) e do sensor de rotação traseiro direito (L6/4) e disponibilizadas através do CAN do trem de rodagem (CAN E) pelo módulo de comando do programa eletrônico de estabilidade (ESP) (N30/4)
Ângulo do volante e velocidade do ângulo de direção, através do CAN do trem de rodagem (CAN E) pelo módulo de comando do módulo do tubo da coluna de direção (MRM) (N80)
Rotação atual do motor > 400 rpm, através do CAN do trem de rodagem (CAN E) pelo módulo de comando CDI (N3/33) (Motor 651) ou pelo módulo de comando ME (N3/34) (Motor 274) ou pelo módulo de comando CDI (N3/36) (Motor 622)
O módulo de comando da servodireção elétrica (ES) (N68) calcula, com base nestas informações, o suporte a ser ajustado da servodireção elétrica (ES) a partir do campo característico armazenado e ativa respectivamente o motor de ajuste da servodireção elétrica (N68m1). O sentido de rotação do motor de ajuste da servodireção elétrica (N68m1) depende do sentido de movimento do volante. O suporte da servodireção elétrica (ES) é transmitido pelo motor de ajuste da servodireção elétrica (N68m1) para a caixa de direção por cremalheira e auxilia deste modo o torque de direção do motorista.
No caso de imobilização do veículo, não se encontra mais disponível nenhuma servodireção elétrica (ES), se o motor e a ignição forem desligados. No caso da função ECO de partida/parada (com Code MJ8 (função ECO de partida/parada)), durante a imobilização encontra-se uma servodireção elétrica (ES) reduzida à disposição, se o motor tiver sido desligado por meio da função ECO de partida/parada. Após o desligamento da ignição, a servodireção elétrica (ES) é desativada. Se o veículo for manobrado com o motor desligado e a ignição ligada, ocorrerá um auxílio elétrico da servo direção.
Ao entrar em uma vaga de estacionamento, o módulo de comando Parktronic (PTS) (N62) (com Code EZ7 (assistente ativo de estacionamento)) envia os seguintes sinais através do CAN do trem de rodagem (CAN E) ao módulo de comando da servodireção elétrica (ES) (N68):
Status do módulo de comandos Parktronic (PTS) (N62)
sinal de parada do veículo, no qual o veículo para em um ponto de manobra durante o processo de estacionamento
posição solicitada da cremalheira
Sequência de funcionamento de redução do torque de permanência
Se, em caso de marcha em linha reta do veículo, por ex., com vento lateral ou pista inclinada para um lado, for aplicado um momento de parada pelo motorista, isto será identificado pelo módulo de comando da servodireção elétrica (ES) (N68). O momento de parada aplicado é compensado em parte pela servodireção elétrica (ES).
A fim de excluir uma compensação incorreta (por ex., em uma curva na rodovia com um grande raio), o módulo de comando da servodireção elétrica (ES) (N68) recebe através do CAN do trem de rodagem (CAN E) do módulo de comando do programa eletrônico de estabilidade (ESP) (N30/4) a taxa de giro (velocidade de giro do veículo pelo eixo elevado), assim como, a aceleração transversal do veículo. A redução do momento de permanência do veículo depende da velocidade.
Sequência de funcionamento da operação de emergência
Ao ligar a servodireção elétrica (ES) (através do borne 15 LIGA), o módulo de comando da servodireção elétrica (ES) (N68) executa um autoteste. Em caso de uma falha identificada, a servodireção elétrica (ES) não é ligada. O veículo pode ser dirigido com força manual maior.
Durante o funcionamento do veículo, o módulo de comando da servodireção elétrica (ES) (N68) verifica os sinais do sensor de torque da servodireção elétrica (N68b1). Se estes sinais se situarem fora de um limite superior ou inferior definido, a servodireção elétrica (ES) é desligada pelo módulo de comando da servodireção elétrica (ES) (N68). O veículo pode ser dirigido com força manual maior.
Sequência de funcionamento da indicação no módulo de comando do instrumento combinado (KI) (A1/1)
Tipo 447.6/7, tipo 448.7
O módulo de comando da servodireção elétrica (ES) (N68) envia a solicitação para uma mensagem de aviso através do CAN do trem de rodagem (CAN E) ao módulo de comando do instrumento combinado (KI) (A1/1)
Tipo 447.8, tipo 448.8
O módulo de comando da servodireção elétrica (ES) (N68) envia a solicitação para uma mensagem de aviso através do CAN do trem de rodagem (CAN E) e do CAN da interface do usuário (CAN HMI) com a interface de gateway para o CAN da interface do usuário (N93/4) ao módulo de comando do instrumento combinado (KI) (A1/1)
No módulo de comando do instrumento combinado (KI) (A1/1) é então exibida a mensagem de aviso "Direção assistida com defeito! Procurar oficina!".
Documentos referenciados
- gf4635s9997tra Vista geral Componentes do sistema da servodireção elétrica (ES)