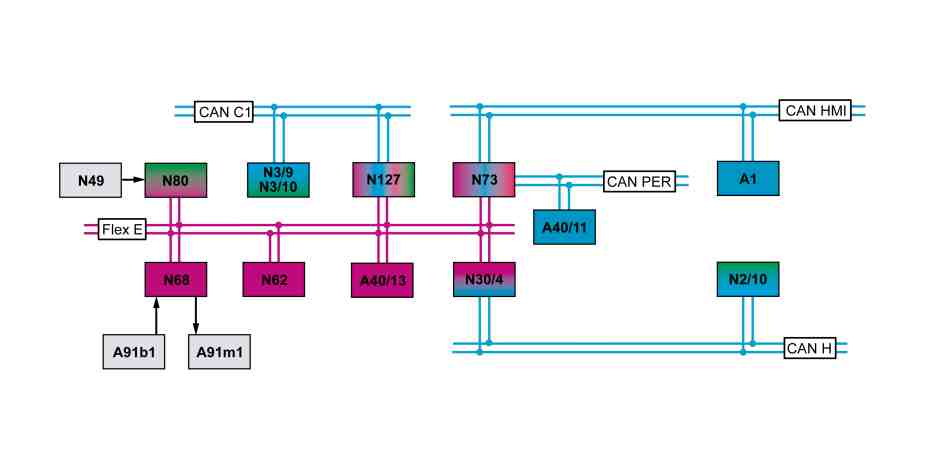
P46.35-2136-79
A1 | Cuadro de instrumentos | N62 | Unidad de control del sistema de aparcamiento (con código 235 (Piloto automático para aparcar con PARKTRONIC)) | |
A40/11 | Cámara multifuncional mono (con CÓDIGO 22P (Paquete de control de carril)) | N68 | Unidad de control servodirección eléctrica | |
A40/13 | Cámara multifuncional estéreo (con código 23P (Paquete de asistencia de marcha) o código P20 (Paquete de asistencia de marcha Plus)) | N73 | Unidad de control, cerradura de encendido electrónica | |
A91b1 | Sensor del par motor servodirección eléctrica | N80 | Unidad de control módulo de tubo envolvente | |
A91m1 | Servomotor servodirección eléctrica | N127 | Unidad de control cadena cinemática | |
N2/10 | Unidad de control sistema de retención de seguridad | CAN C1 | CAN de la cadena cinemática | |
N3/9 | Unidad de control CDI (motor diésel) | CAN H | CAN de la dinámica de marcha | |
N3/10 | Unidad de control ME (motor de gasolina) | CAN HMI | CAN interfaz de usuario | |
N30/4 | Unidad de control, programa electrónico de estabilidad | CAN PER | CAN de la periferia | |
N49 | Sensor de ángulo de giro del volante de la dirección | Flex E | Tren de rodaje FlexRay |
Condiciones previas para el funcionamiento - Generalidades
Borne 15 Con.
motor en marcha o cadena cinemática lista para el funcionamiento
La unidad de control de la cerradura electrónica de encendido envía el estado del borne 15, a través del FlexRay del tren de rodaje, a la unidad de control de la servodirección eléctrica.
La unidad de control CDI o la unidad de control ME envía la señal "Motor en marcha" o la señal "Cadena cinemática lista para el funcionamiento", a través del CAN de la cadena cinemática, la unidad de control de la cadena cinemática y el FlexRay del tren de rodaje, a la unidad de control de la servodirección eléctrica.
Servodirección eléctrica - Generalidades
La servodirección electromecánica consta del engranaje de la dirección de la dirección de cremallera, el sensor del par de la servodirección eléctrica, el servomotor de la servodirección eléctrica y la unidad de control de la servodirección eléctrica. La servodirección electromecánica realiza una regulación progresiva de la fuerza de asistencia en función de la velocidad.
La servodirección electromecánica tiene las siguientes ventajas frente a una servodirección hidráulica:
Construcción compacta
No se necesita aceite hidráulico
Asistencia por fuerza ajena en función de la velocidad
Se apoya el retorno de la dirección
Sensación mejorada de conducción
Ahorro de combustible
Aptitud para diagnósticos
Funcionamiento de emergencia
Al conectar la servodirección electromecánica la unidad de control de la servodirección eléctrica realiza una autocomprobación. En caso de fallo no se activa la servodirección electromecánica. El vehículo se puede dirigir con mayor fuerza aplicada con las manos.
Durante el servicio de marcha, la unidad de control de la servodirección eléctrica comprueba el funcionamiento del sensor de par de la servodirección eléctrica. En caso de irregularidades de funcionamiento, la unidad de control de la servodirección electromecánica desconecta la servodirección electromecánica.
modelo 213
desde año de modelo 2018
con código 22P (paquete de control de carril)
modelo 213
desde año de modelo 2018
con código 23P (paquete de asistencia a la conducción)
modelo 213
desde año de modelo 2018
con código P20 (paquete de asistencia a la conducción Plus)
Al abandonar el carril de forma no intencionada, el conductor es avisado mediante vibraciones en el volante. Las vibraciones son producidas por el servomotor de la servodirección electromecánica. Las vibraciones son transmitidas a través de la columna de dirección al volante.
Vehículos con código 22P (paquete de control de carril)
La cámara multifunción mono envía el requerimiento para la emisión de la advertencia y el tiempo de vibración, a través del CAN de periféricos, de la unidad de control de la cerradura electrónica de encendido y del FlexRay del tren de rodaje, a la unidad de control de la servodirección electromecánica. La unidad de control de la servodirección eléctrica activa a continuación el servomotor de la servodirección eléctrica de forma correspondiente.
Vehículos con código 23P (paquete de asistencia a la conducción) o código P20 (paquete de asistencia a la conducción Plus)
La cámara multifunción estéreo envía el requerimiento para la emisión de la advertencia y el tiempo de vibración, a través del FlexRay del tren de rodaje, a la unidad de control de la servodirección electromecánica. La unidad de control de la servodirección eléctrica activa a continuación el servomotor de la servodirección eléctrica de forma correspondiente.
La función de la servodirección electromecánica comprende las siguientes funciones parciales:
Servodirección
Asistencia a la dirección
Servodirección
Para calcular la asistencia necesaria, la unidad de control de la servodirección eléctrica evalúa, entre otros factores, las siguientes magnitudes de entrada:
Momento de la dirección
El sensor de par de la servodirección electromecánica registra el momento de la dirección que ha empleado el conductor. La unidad de control de la servodirección electromecánica lee directamente las señales del sensor de par de la servodirección electromecánica.
Números de revoluciones de rueda
La unidad de control del programa electrónico de estabilidad envía las señales del número de revoluciones de rueda, a través del FlexRay del tren de rodaje, a la unidad de control de la servodirección eléctrica.
Ángulo de giro del volante y velocidad de viraje
El ángulo de giro del volante y la velocidad de viraje son registrados por el sensor de ángulo de giro del volante de la dirección. La unidad de control del módulo de tubo envolvente lee directamente las señales del sensor de ángulo de giro del volante y envía informaciones relativas al ángulo de giro del volante y a la velocidad de viraje, a través del FlexRay del tren de rodaje, a la unidad de control de la servodirección eléctrica.
Régimen de motor
La unidad de control CDI o la unidad de control ME envía el número de revoluciones del motor, a través del CAN de la cadena cinemática, la unidad de control de la cadena cinemática y el FlexRay del tren de rodaje, a la unidad de control de la servodirección eléctrica.
La unidad de control de la servodirección eléctrica calcula en base a estas informaciones la asistencia a ajustar de la servodirección eléctrica y activa correspondientemente el servomotor de la servodirección eléctrica. El sentido de giro del servomotor de la servodirección eléctrica depende de la dirección de movimiento del volante de la dirección. La asistencia de la servodirección eléctrica es transmitida por el servomotor de la servodirección eléctrica a la caja de la dirección por barra cremallera.
Si se daña algún componente de la servodirección electromecánica, la unidad de control de la servodirección electromecánica envía el requerimiento para la emisión de un mensaje de advertencia, a través del FlexRay del tren de rodaje, de la unidad de control de la cerradura electrónica de encendido y del CAN de la interfaz de usuario, al cuadro de instrumentos. En el cuadro de instrumentos se visualiza a continuación el mensaje de advertencia "¡Dirección asistida averiada! ¡Acudir al taller!".
Si el motor está parado y el encendido desconectado (parada del vehículo), no está disponible la servodirección electromecánica. Si se ha parado el motor mediante la función de arranque y parada ECO, sigue estando disponible una asistencia reducida. Si el vehículo se hace maniobrar con el motor parado y el encendido conectado, la unidad de control de la servodirección eléctrica activa la servodirección electromecánica.
Asistencia a la dirección
La función de asistencia a la dirección ayuda al conductor en situaciones de marcha muy críticas. La unidad de control de la servodirección eléctrica calcula la necesidad de asistencia. La unidad de control del programa electrónico de estabilidad evalúa la situación de marcha. El sensor de aceleración de la unidad de control del sistema de retención de seguridad evalúa la dinámica propia del vehículo y envía la información correspondiente (velocidad de rotación, aceleración transversal), a través del CAN de la dinámica de marcha, a la unidad de control del programa electrónico de estabilidad. La unidad de control del programa electrónico de estabilidad envía en situaciones de marcha críticas los requerimientos correspondientes, a través del FlexRay del tren de rodaje, a la unidad de control de la servodirección eléctrica. La unidad de control de la servodirección eléctrica activa a continuación el servomotor de la servodirección eléctrica de forma correspondiente.
Se ejecutan entonces las siguientes funciones:
Ayuda al conductor mediante maniobra en sentido contrario, en caso de sobreviraje del vehículo
Ayuda al conductor en caso de frenar sobre pavimentos variables de la calzada
La unidad de control de la servodirección eléctrica detecta el momento en el que el conductor debe aplicar un momento de retención para que el vehículo continúe el recorrido en línea recta, p. ej. en caso de viento lateral o de que la calzada esté inclinada por un lado. El momento de retención necesario es compensado parcialmente por la servodirección eléctrica.
Para descartar una compensación errónea (p. ej. una curva de autopista con radio grande), la unidad de control del sistema de retención de seguridad envía información sobre la dinámica propia del vehículo, a través del CAN de la dinámica de marcha, la unidad de control del programa electrónico de estabilidad y el FlexRay del tren de rodaje, a la unidad de control de la servodirección eléctrica. La reducción del momento de retención del vehículo depende de la velocidad de conducción.
modelo 213
con código 235 (Piloto automático para aparcar con PARKTRONIC)
En caso de aparcamiento y salida del aparcamiento asistida, la unidad de control del sistema de aparcamiento envía los requerimientos de giro correspondientes, a través del FlexRay del tren de rodaje, a la unidad de control de la servodirección electromecánica.
Documentos referenciados
- gf4635p9997fg Relación de componentes del sistema de la servodirección eléctrica (ES)