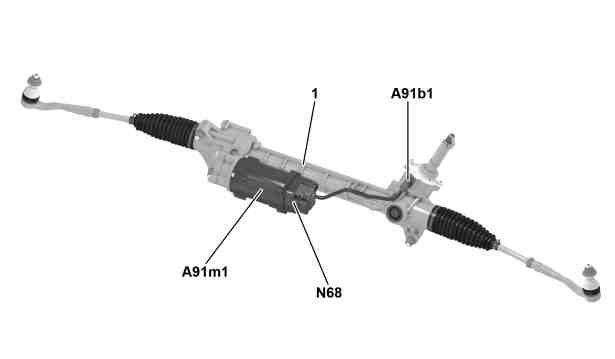
Vedere casetă de direcție cu pinion și cremalieră |
1 | Casetă de direcție cu pinion și cremalieră |
A91b1 | Senzor de cuplu servo-direcție electrică |
A91m1 | Servomotor servo-direcție electrică |
N68 | Calculator servo-direcție electrică |
P46.35-2120-05
Amplasare
Calculatorul servo-direcție electrică este montat la servomotorul servo-direcție electrică.
Sarcini
Calculatorul servo-direcție electrică are următoarele funcții:
Citirea de semnale
Evaluarea mărimilor de intrare
Comanda componentelor
Transmiterea solicitărilor/informațiilor
Citirea de semnale
Mărimile de intrare se citesc prin intermediul următoarelor cabluri:
Cablu direct
CAN sistem de rulare 2 (CAN E2)
Cablu direct
Următorul semnal este citit printr-un cablu direct:
Senzor de cuplu servo-direcție electrică
CAN sistem de rulare 2
Următoarele semnale sunt citite prin CAN sistem de rulare 2:
Solicitare cuplu motor asistență la bracare și turații roți, de la calculatorul program electronic de stabilitate (N30/4) prin CAN sistem de rulare 1 (CAN E1) și prin calculatorul contact electronic (N73)
Starea "Motorul funcționează", "Grup motopropulsor operațional" și turația motorului, de calculatorul ME (N3/10) (la motor pe benzină) sau de calculatorul CDI (N3/9) (la motor Diesel) prin CAN sistem de rulare 1 și prin calculatorul contact electronic
Unghi de virare și viteza unghiului de virare, de la calculatorul modul coloană volan (N80) sesizate prin senzorul unghi virare volan (N49) prin CAN sistem de rulare 1 și prin calculatorul contact electronic
Starea actuală și poziția solicitată a cremalierei a calculatorului sistem de parcare (N62) (cu COD 235 (asistență activă la parcare))
Evaluarea mărimilor de intrare
Mărimile de intrare citite sunt evaluate de la microprocesorul integrat și are loc comanda componentelor afectate cât și emiterea cerințelor respectiv informațiilor.
Comanda componentelor
Următoarea componentă este comandată direct:
Servomotor servo-direcție electrică
Transmiterea solicitărilor/informațiilor
Următoarele solicitări/informații sunt transmise prin CAN sistem de rulare 2:
Solicitarea unui mesaj de avertizare la Kombiinstrument (A1)
Cuplul de bracare, viteza de virare și starea asistenței la bracare la calculatorul program electronic de stabilitate
Poziția actuală a cremalierei și starea de la calculatorul servodirecției electrice
Denumire | Unitate | Valori | Domeniu de toleranțe | Observație |
Calculator servo-direcție electrică | ||||
Alimentare cu tensiune | V | 12 | – | Tensiune rețea de bord |
Valori limită de tensiune | V | 9,0 | – | Valoare limită inferioară |
16,0 | – | Valoare limită superioară | ||
Consum de curent | mA | 400 | – | Disponibilitate |
A | 1...80 | – | Acțiune (în funcție de puterea de virare) | |
– | – | – | Curent de repaus | |
mA | < 0,3 | – | Curent de repaus maxim | |
– | – | – | Curent de repaus minim | |
Protecție împotriva inversării polilor | – | – | – | DA |
Parametri specifici suplimentari | – | – | – | Niciuna |
Particularități | – | – | – | Niciuna |
Capacitate de reprogramare/capacitate de codare | – | – | – | Da/Da |