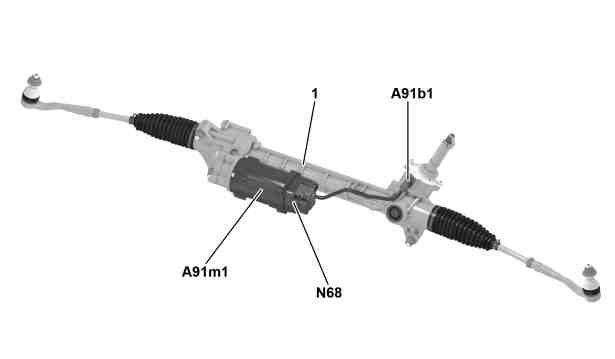
Widok przekładni kierowniczej zębatkowego układu kierowniczego |
1 | Przekładnia kierownicza zębatkowego układu kierowniczego |
A91b1 | Czujnik momentu obrotowego elektrycznego wspomagania układu kierowniczego |
A91m1 | Siłownik elektrycznego wspomagania układu kierowniczego |
N68 | Moduł sterujący elektrycznego wspomagania układu kierowniczego |
P46.35-2120-05
Położenie
Moduł sterujący elektrycznego wspomagania jest zamontowany przy siłowniku elektrycznego wspomagania układu kierowniczego.
Zadania
Moduł sterujący elektrycznego wspomagania układu kierowniczego ma następujące zadania:
Odczytywanie sygnałów
Analiza wielkości wejściowych
Zasterowanie elementów
Wysyłanie postulatów / informacji
Odczytywanie sygnałów
Wielkości wejściowe są odczytywane poprzez następujące połączenia:
Przewód bezpośredni
Szyna CAN 2 zawieszenia (CAN E2)
Przewód bezpośredni
Następujący sygnał jest odczytywany przez przewód bezpośredni:
Czujnik momentu obrotowego elektrycznego wspomagania układu kierowniczego
Szyna CAN zawieszenia 2
Za pośrednictwem szyny CAN podwozia 2 są odczytywane następujące sygnały:
postulat momentu obrotowego inteligentnego wspomagania i prędkości obrotowe kół z modułu sterującego elektronicznego programu stabilizacji jazdy (N30/4) poprzez szynę CAN podwozia 1 (CAN E1) i moduł sterujący elektronicznej stacyjki (N73).
status "silnik pracuje", "zespół napędowy gotowy do pracy" i prędkość obrotowa silnika z modułu sterującego ME (N3/10) (w przypadku silnika benzynowego) lub z modułu sterującego CDI (N3/9) (w przypadku silnika wysokoprężnego) poprzez szynę CAN podwozia 1 i moduł sterujący elektronicznej stacyjki
kąt skrętu kierownicy i prędkość zmiany kąta kierownicy z modułu sterującego modułu osłony kolumny kierownicy (N80), rejestrowany przez czujnik kąta skrętu kierownicy (N49) za pośrednictwem szyny CAN podwozia 1 i modułu sterującego elektronicznej stacyjki
aktualny status i postulowane położenie zębatki z modułu sterującego systemu wspomagania parkowania (N62) (z KODEM 235 (aktywny asystent parkowania))
Analiza wielkości wejściowych
Odczytane wielkości wejściowe są analizowane przez wbudowany mikroprocesor i następuje zasterowanie odpowiednich elementów oraz wysyłanie postulatów, wzgl informacji.
Zasterowanie elementów
Następująca część jest zasterowywana bezpośrednio:
Siłownik elektrycznego wspomagania układu kierowniczego
Wysyłanie postulatów / informacji
Poprzez szynę CAN podwozia 2 są przesyłane następujące postulaty/ informacje:
postulat komunikatu ostrzegawczego do zestawu wskaźników (A1)
Moment na przekładni kierowniczej, prędkość zmiany kąta kierownicy i status inteligentnego wspomagania do modułu sterującego ESP
aktualne położenie zębatki i status modułu sterującego elektrycznie wspomaganej przekładni kierowniczej
Nazwa | Jednostka | Wartości | Zakres tolerancji | Uwaga |
Moduł sterujący elektrycznego wspomagania układu kierowniczego | ||||
Zasilanie | V | 12 | – | Napięcie w sieci pojazdu |
Wartości graniczne napięcia | V | 9,0 | – | Dolna wartość graniczna |
16,0 | – | Górna wartość graniczna | ||
Pobór prądu | mA | 400 | – | Gotowość |
A | 1...80 | – | Działanie (zależnie od siły kierowania) | |
– | – | – | Prąd spoczynkowy | |
mA | <0,3 | – | Prąd spoczynkowy maks. | |
– | – | – | Prąd spoczynkowy min. | |
Zabezpieczenie przed zamianą biegunów | – | – | – | Tak |
Dodatkowe specyficzne parametry | – | – | – | Brak |
Szczególne właściwości | – | – | – | Brak |
Możliwość przeprogramowania/ kodowania | – | – | – | Tak/tak |