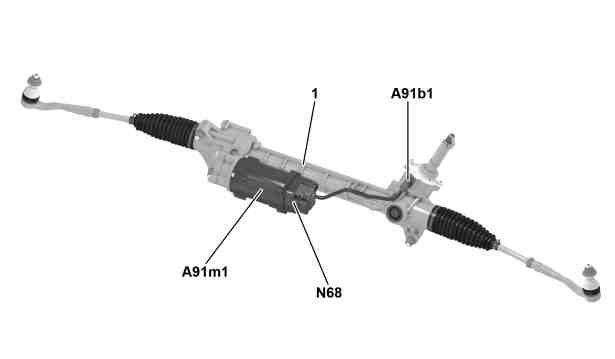
기어 랙 스티어링의 스티어링 기어 그림 |
1 | 기어 랙 스티어링의 스티어링 기어 |
A91b1 | 전동식 파워 스티어링 토크 센서 |
A91m1 | 전동식 파워 스티어링 서보 모터 |
N68 | 전동식 파워 스티어링 컨트롤 유닛 |
P46.35-2120-05
배열
전동식 파워 스티어링 컨트롤 유닛은 전동식 파워 스티어링 서보 모터에 장착되어 있습니다.
역할
전동식 파워 스티어링 컨트롤 유닛에는 다음과 같은 기능이 있습니다.
• 신호 판독
• 입력 변수 평가
• 부품 구동
• 요청/정보 전송
신호 판독
입력 변수는 다음 연결부를 통해 판독됩니다.
• 다이렉트 라인
• 섀시 CAN 2(CAN E2)
다이렉트 라인
다음 신호는 다이렉트 라인을 통해 판독됩니다.
• 전동식 파워 스티어링 토크 센서
섀시 CAN 2
다음 신호는 섀시 CAN 2를 통해 판독됩니다.
• 스티어링 Assist 토크 요청 및 휠 속도, 전자식 주행 안정 시스템 컨트롤 유닛(N30/4)이 섀시 CAN 1(CAN E1) 및 전자식 점화 스위치 컨트롤 유닛(N73)을 통해 전송
• "엔진 작동 중" 상태, "구동 장치 대기 상태" 및 엔진 속도, ME 컨트롤 유닛(N3/10)(가솔린 엔진) 또는 CDI 컨트롤 유닛(N3/9)(디젤 엔진)이 섀시 CAN 1 및 전자식 점화 스위치 컨트롤 유닛을 통해 전송
• 스티어링 휠 각도 및 속도, 스티어링 컬럼 튜브 모듈 컨트롤 유닛(N80)이 스티어링 휠 앵글 센서(N49)를 이용해 측정하여 섀시 CAN 1 및 전자식 점화 스위치 컨트롤 유닛을 통해 전송
• 주차 시스템 컨트롤 유닛(N62)에서 요청된 기어 랙 위치 및 현재 상태(코드 235(능동형 주차 Assist) 포함)
입력 변수 평가
판독된 입력 변수는 내장된 마이크로 프로세서에 의해 평가되며, 이에 따라 관련 부품 구동 및 요청/정보 출력이 실행됩니다.
부품 구동
다음 부품은 직접 구동됩니다.
• 전동식 파워 스티어링 서보 모터
요청/정보 전송
다음과 같은 요청/정보가 섀시 CAN 2를 통해 전송됩니다.
• 계기반(A1)으로 경고 메시지 요청
• 스티어링 토크, 조향각 변화 속도, 스티어링 Assist 상태를 전자식 주행 안정 시스템 컨트롤 유닛으로 전송
• 현재 기어 랙 위치 및 전동식 파워 스티어링 컨트롤 유닛의 상태
명칭 | 단위 | 값 | 공차 범위 | 참고 |
전동식 파워 스티어링 컨트롤 유닛 | ||||
전원 공급 | V | 12 | – | 차량 전원 시스템 전압 |
전압 한계값 | V | 9.0 | – | 하한값 |
16.0 | – | 상한값 | ||
소비 전력 | mA | 400 | – | 대기 |
A | 1...80 | – | 활성화(스티어링 성능에 따라) | |
– | – | – | 대기 전류 | |
mA | < 0.3 | – | 최대 대기 전류 | |
– | – | – | 최소 대기 전류 | |
극점 보호 | – | – | – | 예 |
추가 특정 매개변수 | – | – | – | 없음 |
특이사항 | – | – | – | 없음 |
플래싱/코딩 가능 | – | – | – | 예/예 |