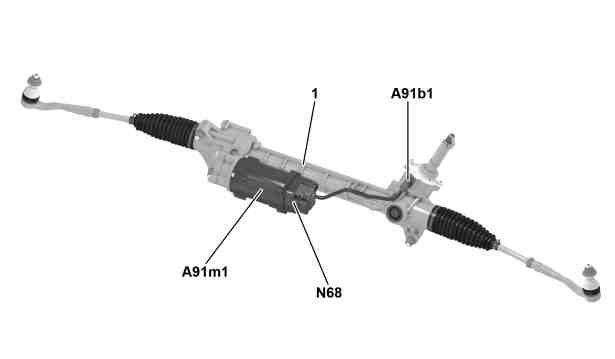
Vista de la caja de la dirección de cremallera |
1 | Caja de la dirección por barra cremallera |
A91b1 | Sensor del par motor servodirección eléctrica |
A91m1 | Servomotor servodirección eléctrica |
N68 | Unidad de control servodirección eléctrica |
P46.35-2120-05
Disposición
La unidad de control de la servodirección eléctrica está adosada al servomotor de la servodirección eléctrica.
Tareas
La unidad de control de la servodirección eléctrica debe cumplir las siguientes tareas:
Lectura de señales
Evaluación de las magnitudes de entrada
Activación de los componentes
Emisión de requerimientos/informaciones
Lectura de señales
Las magnitudes de entrada son leídas a través de las conexiones siguientes:
Cable directo
CAN del tren de rodaje 2 (CAN E2)
Cable directo
La siguiente señal se lee a través de un cable directo:
Sensor del par motor servodirección eléctrica
CAN del tren de rodaje 2
Las siguientes señales son entradas por lectura a través de la red CAN del tren de rodaje 2:
Requerimiento de par de asistencia a la dirección y números de revoluciones de las ruedas, de la unidad de control del programa electrónico de estabilidad (N30/4) a través del CAN del tren de rodaje 1 (CAN E1) y la unidad de control de la cerradura electrónica de encendido (N73)
Estado "motor en funcionamiento", "cadena cinemática lista para el funcionamiento" y el número de revoluciones del motor, de la unidad de control ME (N3/10) (en motor de gasolina) o de la unidad de control CDI (N3/9) (en motor diésel) a través del CAN del tren de rodaje 1 y de la unidad de control de la cerradura electrónica de encendido
Ángulo de giro del volante y velocidad angular del volante de dirección, de la unidad de control del módulo de tubo envolvente (N80) registrado por el sensor de ángulo de giro del volante de la dirección (N49) a través del CAN del tren de rodaje 1 y la unidad de control de la cerradura electrónica de encendido
Estado actual y posición de la barra cremallera requerida de la unidad de control del sistema de aparcamiento (N62) (con CÓDIGO 235 (ayuda activa para aparcar))
Evaluación de las magnitudes de entrada
Las magnitudes de entrada leídas son evaluadas por el microprocesador integrado y se efectúa la activación de los componentes correspondientes así como la emisión de los requerimientos o las informaciones.
Activación de los componentes
El siguiente componente se activa directamente:
Servomotor servodirección eléctrica
Emisión de requerimientos/informaciones
Los siguientes requerimientos/informaciones son enviados a través de la red CAN del tren de rodaje 2:
Requerimiento de un mensaje de advertencia al cuadro de instrumentos (A1)
Momento de la dirección, velocidad del ángulo de viraje y estado de asistencia a la dirección, a la unidad de control del programa electrónico de estabilidad
Posición de la barra cremallera actual y estado de la unidad de control de la servodirección eléctrica
Denominación | Unidad | Valores | Margen de tolerancia | Observación |
Unidad de control servodirección eléctrica | ||||
Alimentación de tensión | V | 12 | – | Tensión de la red de a bordo |
Valores límites de tensión | V | 9,0 | – | Valor límite inferior |
16,0 | – | Valor límite superior | ||
Consumo de corriente | mA | 400 | – | Disponibilidad |
A | 1...80 | – | Acción (según potencia de la dirección) | |
– | – | – | Corriente de reposo | |
mA | <0,3 | – | Corriente de reposo máxima | |
– | – | – | Corriente de reposo mínima | |
Protección contra inversión de polaridad | – | – | – | Si |
Parámetros específicos adicionales | – | – | – | Ninguno |
Características especiales | – | – | – | Ninguno |
Aptitud de programación flash/codificación | – | – | – | Sí/Sí |