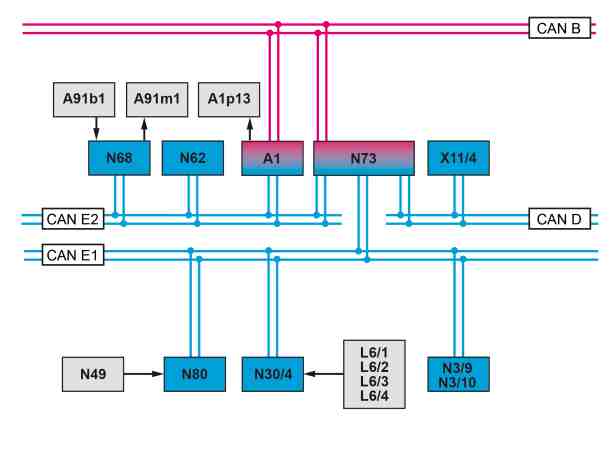
Schemă-bloc |
A1 | Kombiinstrument |
A1p13 | Afișaj multifuncțional |
A91b1 | Senzor de cuplu servo-direcție electrică |
A91m1 | Servomotor servo-direcție electrică |
L6/1 | Senzor de turație punte față stânga |
L6/2 | Senzor de turație punte față dreapta |
L6/3 | Senzor de turație punte spate stânga |
L6/4 | Senzor de turație punte spate dreapta |
N3/9 | Calculator CDI (la motor Diesel) |
N3/10 | Calculator ME (la motor pe benzină) |
N30/4 | Calculator program electronic de stabilitate ESP |
N49 | Senzor unghi de virare |
N62 | Calculator sistem de parcare (la COD 220 (PARKTRONIC) sau la COD 235 (sistem activ de asistență la parcare)) |
N68 | Calculator servo-direcție electrică |
N73 | Calculator contact electronic |
N80 | Calculator modul coloană volan |
X11/4 | Mufă diagnoză |
CAN B | CAN habitaclu |
CAN D | CAN diagnoză |
CAN E1 | CAN sistem de rulare 1 |
CAN E2 | CAN sistem de rulare 2 |
P46.35-2062-76
Generalități privind premisele de funcționare
Circuit 15 activ
Starea circuitului 15 ACTIV este transmisă de calculatorul contact electronic prin CAN sistem de rulare 2 la calculatorul servo-direcție electrică.
Generalități privind servo-direcția electrică (ES)
ES constă din caseta de direcție cu pinion și cremalieră, senzorul de cuplu servo-direcție electrică, servomotorul servo-direcție electrică și din calculatorul servo-direcție electrică.
ES realizează o reglare fără trepte a servo-direcției în funcție de viteză.
Avantajele față de o servo-direcție hidraulică sunt:
O percepere mai bună a direcției
Economie de combustibil
Nu este necesar ulei hidraulic
Construcție compactă
Servo-direcție în funcție de viteză
Inversarea direcției este asistată
Capacitate de diagnoză
Diagnoza de sistem se realizează prin calculatorul contact electronic, CAN diagnoză și cupla de diagnoză cu ajutorul Xentry Diagnostics.
ES se compune din următoarele sub-funcții:
Rutina servo-direcție
Rutina asistență la bracare
Rutina reducere moment de oprire
Rutina funcționare în avarie
Rutina afișaj în Kombiinstrument
Rutina servo-direcție
Calculatorul servo-direcției electrice necesită pentru calculul servo-direcției necesare următoarele informații:
Cuplul de bracare actual de la senzorul de cuplu servo-direcție electrică
Turațiile actuale ale roților, determinate prin intermediul senzorului de turație punte față stânga, a senzorului de turație punte față dreapta, a senzorului de turație punte spate stânga și a senzorului de turație punte spate dreapta și furnizate prin CAN sistem de rulare 1, calculatorul contact electronic și CAN sistem de rulare 2 de la calculatorul program electronic de stabilitate
Unghi de virare și viteză de bracare, prin CAN sistem de rulare 1, calculatorul contact electronic și CAN sistem de rulare 2 de la senzorul unghi de virare în calculatorul modul coloană volan
Turația actuală a motorului > 400/min, prin CAN sistem de rulare 1, prin calculatorul contact electronic și prin CAN sistem de rulare 2 de la calculatorul ME (la motor pe benzină) sau de la calculatorul CDI (la motor Diesel)
Calculatorul servo-direcției electrice calculează pe baza acestor informații servo-direcția de reglat din diagrama de caracteristici definită și comandă corespunzător servomotorul servo-direcției electrice.
Servo-direcția este transmisă de la servomotorul servo-direcție electrică la caseta de direcție cu pinion și cremalieră printr-un sistem de transmisie cu curea și asistă astfel cuplul de bracare al șoferului.
Sensul de rotație al servomotorului servo-direcție electrică depinde de direcția de mișcare a volanului.
La autovehicul în repaus nu este disponibilă servo-direcția, dacă motorul este oprit și contactul este luat. La funcția ECO Start-Stop în poziție de repaus este disponibilă o servo-direcție redusă, dacă motorul a fost oprit prin funcția ECO Start-Stop. Servo-direcția este dezactivată după luarea contactului. Dacă autovehiculul este manevrat la motor oprit și contact pus, se ajunge la o servo-direcție activă.
Rutina asistență la bracare
Asistența la bracare asistă șoferul în situații de rulare critice, pentru a obține un comportament optim al direcției. Asistența la bracare este reglată cu ajutorul calculatorului servo-direcției electrice și prin calculatorul program electronic de stabilitate.
Următoarele funcții sunt realizate pentru aceasta:
Asistarea șoferului prin bracare în sens opus, în cazul autovehiculului care supra-virează
Asistarea șoferului la frânare pe diferite suprafețe ale carosabilului
Regimul de rulare actual este sesizat de calculatorul program electronic de stabilitate.
În caz de nevoie este transmis un mesaj prin CAN sistem de rulare 1 și prin CAN sistem de rulare 2 cu interfață calculator contact electronic la calculatorul servo-direcției electrice, care acționează corespunzător servomotorul servo-direcției electrice.
La parcarea automată este acoperit întregul spectru de intervenții în sistemul de direcție, de la rulare rectilinie reglată până la bracare completă.
Calculatorul sistem de parcare (la COD 220 (PARKTRONIC) sau la COD 235 (sistem activ de asistență la parcare)) transmite în acest timp următoarele semnale prin CAN sistem de rulare 2 la calculatorul servo-direcției electrice:
Starea actuală a calculatorului sistem de parcare
Semnal stop autovehicul, la care autovehiculul oprește în timpul procedeului de parcare la un punct de manevrare
Poziția solicitată a cremalierei
Următoarele semnale sunt transmise de la calculatorul servo-direcției electrice la calculatorul sistem de parcare (la COD 220 (PARKTRONIC) sau la COD 235 (sistem activ de asistență la parcare)):
Stare actuală a calculatorului servo-direcție electrică
Rutina reducere moment de oprire
Dacă șoferul inițializează un moment de oprire la rularea în linie dreaptă a autovehiculului, de exemplu la vânt lateral sau pe un carosabil înclinat pe o parte, acest lucru este recunoscut de către calculatorul servo-direcției electrice. Momentul de oprire inițializat este compensat parțial de servo-direcția electrică.
Pentru a exclude o compensare eronată (de exemplu curbă de autostradă cu rază mare), calculatorul servo-direcției electrice recepționează girația (viteza autovehiculului în jurul axei verticale) cât și accelerația transversală a autovehiculului prin CAN sistem de rulare 1 și prin CAN sistem de rulare 2 cu interfață calculator contact electronic de la calculatorul program electronic de stabilitate.
Reducerea momentului de oprire a autovehiculului depinde de viteza sa.
Rutina funcționare în avarie
La cuplarea ES (prin circuit 15 activ) calculatorul servo-direcție electrică efectuează un auto-test. În cazul unei erori recunoscute nu este cuplată servo-direcția. Autovehiculul este manevrabil cu forță manuală mărită.
În timpul regimului de rulare calculatorul servo-direcție electrică verifică semnalele senzorului de cuplu servo-direcție electrică.
Dacă aceste semnale se află în afara limitelor superioare și inferioare definite, servo-direcția electrică este decuplată de calculatorul servo-direcție electrică. Autovehiculul este manevrabil cu forță manuală mărită.
Rutina afișaj în Kombiinstrument
Calculatorul servo-direcție electrică transmite solicitarea pentru un mesaj de avertizare prin CAN sistem de rulare 2 la Kombiinstrument.
În Display-ul multifuncțional al Kombiinstrument-ului este afișat drept urmare mesajul de avertizare "direcție asistată defectă! Mergeți la service!".
Documente menționate
- gf4635p9997gr Privire de ansamblu componente sistem servodirecţie electrică (ES)