GF46.35-P-7010RK | Calculateur direction assistée électrique (ES) - Description du composant | 1.12.11 |
TYPE 231
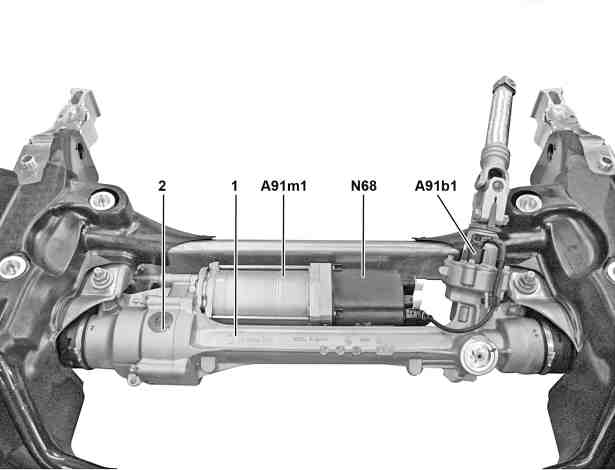
P46.35-2077-06
A91b1 Capteur de couple direction assistée électrique
A91m1 Servomoteur direction assistée électrique
N68 Calculateur direction assistée électrique
Disposition
Le calculateur direction assistée électrique est monté sur le servomoteur de la direction assistée électrique.
Rôle
Le calculateur direction assistée électrique possède les rôles suivants :
Enregistrement de capteurs et de signaux
Analyse des données d'entrée
Commande de composants
Envoi de sollicitations/informations
Enregistrement de capteurs et de signaux
Les données d'entrée sont enregistrées par les liaisons suivantes :
Ligne directe
CAN train de roulement 2 (CAN E2)
---------------------------------------------------------------------------------------
Ligne directe
Les signaux du capteur suivant sont reçus via une ligne directe :
- Capteur de couple direction assistée électrique
CAN train de roulement 2 (le flux de signal s'effectue via le CAN train de roulement 1 vers le CAN train de roulement 2 avec l'interface du calculateur SAM avec module à fusibles et relais avant (N10/1))
Les signaux suivants sont reçus via le CAN train de roulement 2 :
- Demande de couple assistance de direction et vitesses de rotation de roue, du calculateur régulation du comportement dynamique (N30/4)
- État "moteur tournant", "chaîne cinématique prête" et régime moteur, en provenance du calculateur ME (N3/10)
- Angle de braquage du volant (détecté par le capteur d'angle du volant (N49)) et vitesse angulaire de braquage, du calculateur module de jupe de direction (N80)
- État actuel et position de crémaillère demandée du calculateur système de stationnement (N62) (avec code (220) PARKTRONIC ou avec code (235) Aide au stationnement active)
---------------------------------------------------------------------------------------
Analyse des données d'entrée
Les paramètres d'entrée reçus sont analysés par le microprocesseur intégré et il s'ensuit l'actionnement des composants concernés ainsi que l'émission des sollicitations ou des informations.
Commande de composants
Le composant suivant est piloté directement:
- Servomoteur direction assistée électrique
Envoi de sollicitations/informations
Les demandes/informations suivantes sont envoyées via le CAN train de roulement 1 et le CAN train de roulement 2 avec l'interface du calculateur SAM avec module à fusibles et relais avant :
- Demande de message d'avertissement à l'écran multifonction (A1p13) du combiné d'instruments (A1)
- Couple de braquage, vitesse angulaire de braquage et état de l'assistance de direction au calculateur régulation du comportement dynamique
- État actuel du calculateur direction assistée électrique
- Position de crémaillère actuelle
Caractéristiques techniques Désignation |
Unité |
Valeurs |
Plage de tolérance |
Remarque |
Calculateur direction assistée électrique (ES) | ||||
Alimentation en tension | V | 12 | - | Tension de service |
Valeurs limites de tension | V | 9,0 | - | Valeur limite inférieure |
V | 16,0 | - | Valeur limite supérieure | |
Consommation de courant | mA | 400 | - | Disponibilité |
A | 1 - 80 | - | Action (selon puissance de braquage) | |
- | - | - | Courant de repos | |
mA | <0,3 | - | Courant de repos maximal | |
- | - | - | Courant de repos minimal | |
Protection contre l'inversion de polarité | - | - | - | Oui |
Paramètres spécifiques additionnels | - | - | - | Aucun |
Particularités | - | - | - | Aucun |
Compatibilité Flash/Codification | - | - | - | Oui/Oui |
Documents référencés
- pe4635p210197rka Schéma électrique calculateur direction assistée électrique