GF46.35-P-7010RK | Unidad de control de la servodirección eléctrica (ES), descripción del componente | 1.12.11 |
MODELO 231
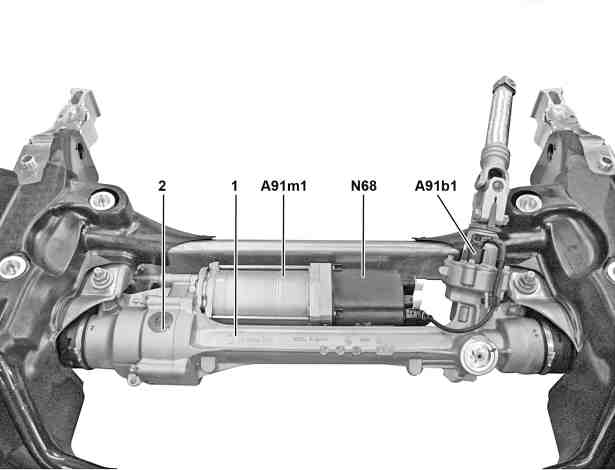
P46.35-2077-06
A91b1 Sensor del par motor servodirección eléctrica
A91m1 Servomotor servodirección eléctrica
N68 Unidad de control servodirección eléctrica
Disposición
La unidad de control de la servodirección eléctrica está adosada al servomotor de la servodirección eléctrica.
Tarea
La unidad de control de la servodirección eléctrica tiene las siguientes tareas:
Entrada por lectura de los sensores y de las señales
Evaluación de las magnitudes de entrada
Activación de los componentes
Emisión de requerimientos/informaciones
Entrada por lectura de los sensores y de las señales
Las magnitudes de entrada son leídas a través de las conexiones siguientes:
Cable directo
CAN del tren de rodaje 2 (CAN E2)
---------------------------------------------------------------------------------------
Cable directo
El siguiente sensor se lee a través de un cable directo:
- Sensor del par motor servodirección eléctrica
CAN del tren de rodaje 2 (el flujo de señales tiene lugar, a través de la red CAN del tren de rodaje 1, hacia la red CAN del tren de rodaje 2 con la interfaz de unidad de control SAM con módulo de fusibles y relés delantera (N10/1))
Las siguientes señales son entradas por lectura a través de la red CAN del tren de rodaje 2:
- Requerimiento de par de asistencia a la dirección y los números de revoluciones de rueda, por la unidad de control del programa electrónico de estabilidad (N30/4)
- Estado "motor en marcha", "cadena cinemática lista" y número de revoluciones del motor, por la unidad de control ME (N3/10)
- Ángulo de giro del volante (registrado por el sensor de ángulo de giro del volante de la dirección (N49)) y velocidad del ángulo de viraje, por la unidad de control del módulo de tubo envolvente (N80)
- Estado actual y posición solicitada de la barra cremallera, de la unidad de control del sistema de aparcamiento (N62) (con código (220) PARKTRONIC o con código (235) Avisador activo de distancia de aparcamiento)
---------------------------------------------------------------------------------------
Evaluación de las magnitudes de entrada
Las magnitudes de entrada leídas son evaluadas por el microprocesador integrado y se efectúa la activación de los componentes correspondientes así como la emisión de los requerimientos o las informaciones.
Activación de los componentes
El siguiente componente se activa directamente:
- Servomotor servodirección eléctrica
Emisión de requerimientos/informaciones
Los siguientes requerimientos/informaciones se envían a través de la red CAN del tren de rodaje 1 y la red CAN del tren de rodaje 2 con la interfaz de unidad de control SAM con módulo de fusibles y relés delantera:
- Requerimiento de un mensaje de advertencia en el display multifuncional (A1p13) del cuadro de instrumentos (A1)
- Momento de la dirección, velocidad del ángulo de viraje y estado de asistencia a la dirección, a la unidad de control del programa electrónico de estabilidad
- Estado actual de la unidad de control de la servodirección eléctrica
- Posición actual de la barra de cremallera
Datos técnicos Denominación |
Unidad |
Valores |
Margen de tolerancia |
Observación |
Unidad de control servodirección eléctrica (ES) | ||||
Alimentación de tensión | V | 12 | - | Tensión de servicio |
Valores límites de tensión | V | 9,0 | - | Valor límite inferior |
V | 16,0 | - | Valor límite superior | |
Consumo de corriente | mA | 400 | - | Disponibilidad |
A | 1 - 80 | - | Acción (según potencia de la dirección) | |
- | - | - | Corriente de reposo | |
mA | <0,3 | - | Corriente de reposo máxima | |
- | - | - | Corriente de reposo mínima | |
Protección contra inversión de polaridad | - | - | - | Si |
Parámetros específicos adicionales | - | - | - | Ninguno |
Características especiales | - | - | - | Ninguno |
Aptitud de programación flash/codificación | - | - | - | Sí/Sí |
Documentos referenciados
- pe4635p210197rka Esquema de circuitos eléctricos de la unidad de control de la servodirección eléctrica