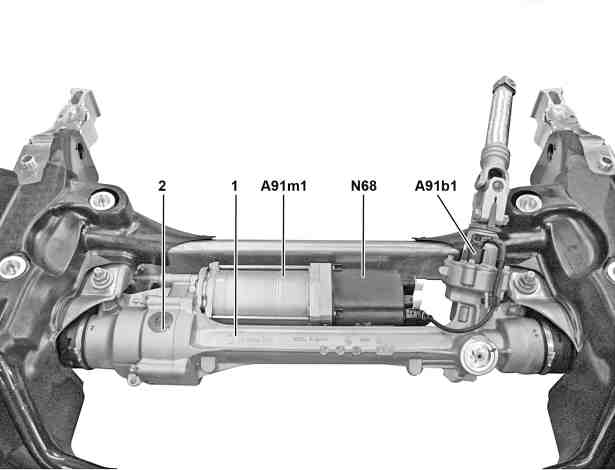
P46.35-2077-06
A91b1 Drehmomentsensor elektrische Servolenkung
A91m1 Stellmotor elektrische Servolenkung
N68 Steuergerät elektrische Servolenkung
Anordnung
Das Steuergerät elektrische Servolenkung ist am Stellmotor elektrische Servolenkung angebaut.
Aufgabe
Das Steuergerät elektrische Servolenkung hat folgende Aufgaben:
Einlesen von Sensoren und Signalen
Auswerten der Eingangsgrößen
Ansteuerung von Bauteilen
Senden von Anforderungen/Informationen
Einlesen von Sensoren und Signalen
Die Eingangsgrößen werden über folgende Verbindungen eingelesen:
Direkte Leitung
Fahrwerk-CAN 2 (CAN E2)
---------------------------------------------------------------------------------------
Direkte Leitung
Folgender Sensor wird über eine direkte Leitung eingelesen:
– Drehmomentsensor elektrische Servolenkung
Fahrwerk-CAN 2 (Signalfluss erfolgt über den Fahrwerk-CAN 1 zum Fahrwerk-CAN 2 mit der Schnittstelle Steuergerät SAM mit Sicherungs- und Relaismodul vorn (N10/1))
Folgende Signale werden über Fahrwerk-CAN 2 eingelesen:
– Momentenanforderung Lenkassistenz und Raddrehzahlen, vom Steuergerät Elektronisches Stabilitäts-Programm (N30/4)
– Status "Motor läuft", "Antriebsstrang bereit" und Motordrehzahl, vom Steuergerät ME (N3/10)
– Lenkradwinkel (erfasst durch den Lenkradwinkelsensor (N49)) und Lenk-Winkelgeschwindigkeit, vom Steuergerät Mantelrohrmodul (N80)
– aktueller Status und angeforderte Zahnstangenposition des Steuergeräts Einparksystem (N62) (mit Code (220) PARKTRONIC oder mit Code (235) Aktiver Parkassistent)
---------------------------------------------------------------------------------------
Auswerten der Eingangsgrößen
Die eingelesenen Eingangsgrößen werden vom integrierten Mikroprozessor ausgewertet und es erfolgt die Ansteuerung der betroffenen Bauteile sowie die Ausgabe der Anforderungen bzw. der Informationen.
Ansteuerung von Bauteilen
Folgendes Bauteil wird direkt angesteuert:
– Stellmotor elektrische Servolenkung
Senden von Anforderungen/Informationen
Folgende Anforderungen/Informationen werden über Fahrwerk-CAN 1 und Fahrwerk-CAN 2 mit der Schnittstelle Steuergerät SAM mit Sicherungs- und Relaismodul vorn gesendet:
– Anforderung einer Warnmeldung im Multifunktions-Display (A1p13) des Kombiinstruments (A1)
– Lenkmoment, Lenk-Winkelgeschwindigkeit und Status Lenkassistenz an das Steuergerät Elektronisches Stabilitäts-Programm
– aktueller Status vom Steuergerät elektrische Servolenkung
– aktuelle Zahnstangenposition
Technische Daten Benennung |
Einheit |
Werte |
Toleranzbereich |
Bemerkung |
Steuergerät elektrische Servolenkung (ES) | ||||
Spannungsversorgung | V | 12 | – | Betriebsspannung |
Spannungsgrenzwerte | V | 9,0 | – | Unterer Grenzwert |
V | 16,0 | – | Oberer Grenzwert | |
Stromaufnahme | mA | 400 | – | Bereitschaft |
A | 1 – 80 | – | Aktion (je nach Lenkleistung) | |
– | – | – | Ruhestrom | |
mA | < 0,3 | – | Ruhestrom maximal | |
– | – | – | Ruhestrom minimal | |
Verpolschutz | – | – | – | Ja |
Zusätzliche spezifische Parameter | – | – | – | Keine |
Besonderheiten | – | – | – | Keine |
Flashbarkeit/Codierbarkeit | – | – | – | Ja/Ja |
Referenzierte Dokumente
- pe4635p210197rka Elektrischer Schaltplan Steuergerät elektrische Servolenkung