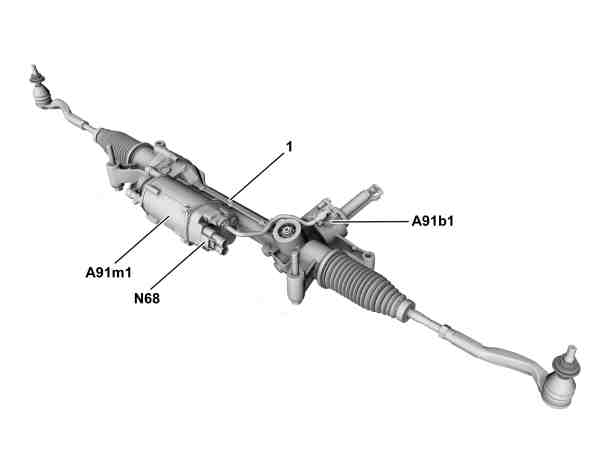
Representada la caja de la dirección |
1 | Caja de la dirección por barra cremallera |
A91b1 | Sensor del par motor servodirección eléctrica |
A91m1 | Servomotor servodirección eléctrica |
N68 | Unidad de control de la servodirección electromecánica |
P46.20-2463-06
Disposición
La unidad de control de la servodirección electromecánica está montada en el engranaje de la dirección.
Tareas
La unidad de control de la servodirección electromecánica tiene las siguientes tareas:
Lectura de señales
Evaluación de las magnitudes de entrada
Activación de los componentes
Emisión de requerimientos/informaciones
Lectura de señales
Las magnitudes de entrada son leídas a través de las conexiones siguientes:
Cable directo
FlexRay del tren de rodaje (Flex E)
Cable directo
Las señales de los siguientes sensores entran por lectura a través de un cable directo:
Sensor del par motor servodirección eléctrica
Tren de rodaje FlexRay
Las siguientes señales son leídas a través del FlexRay del tren de rodaje :
Petición de par motor de la asistencia de la dirección y números de revoluciones de la rueda desde la unidad de control del programa electrónico de estabilidad (N30/4)
Estado de la cadena cinemática lista para el funcionamiento, motor en marcha y número de revoluciones del motor desde la unidad de control ME (N3/10) (motores de gasolina) o desde la unidad de control CDI (N3/9) (motores diésel) a través del CAN del motor (CAN C) y de la unidad de control de la cadena cinemática(N127)
Ángulo de giro del volante (registrado mediante el sensor del ángulo de giro del volante (N49)) y velocidad de giro del volante desde la unidad de control del módulo de tubo envolvente (N80))
Posición de la barra cremallera solicitada, señal de parada del vehículo y estado actual de la unidad de control del sistema de aparcamiento (N62)
Evaluación de las magnitudes de entrada
Las magnitudes de entrada leídas son evaluadas por el microprocesador integrado y se efectúa la activación de los componentes correspondientes así como la emisión de los requerimientos o las informaciones.
Activación de los componentes
El siguiente componente se activa directamente:
Servomotor servodirección eléctrica
Emisión de requerimientos/informaciones
Los siguientes requerimientos/informaciones son enviados a través del FlexRay del tren de rodaje:
Requerimiento de un mensaje de advertencia a través de la unidad de control de la cerradura electrónica de encendido (N73) y del CAN de la interfaz de usuario (CAN HMI) al cuadro de instrumentos (A1)
Par del volante, velocidad de giro del volante y estado de la asistencia de la dirección a la unidad de control del programa electrónico de estabilidad
Estado actual desde la unidad de control de la servodirección electromecánica