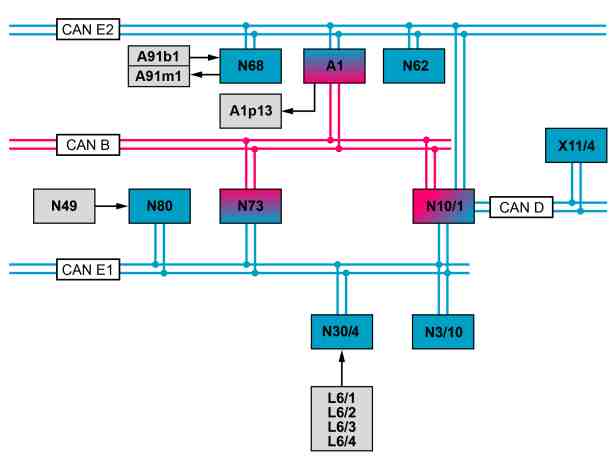
P46.35-2075-76
A1 Instrumento combinado
A1p13 Display multifuncional
A91b1 Sensor de torque da servo direção elétrica
A91m1 Servomotor da servodireção elétrica
CAN B CAN compartimento interno
CAN D CAN diagnóstico
CAN E1 CAN 1 do chassis
CAN E2 CAN 2 do chassis
L6/1 Sensor de rotação do eixo dianteiro esquerdo
L6/2 Sensor de rotação do eixo dianteiro direito
L6/3 Sensor de rotação do eixo traseiro esquerdo
L6/4 Sensor de rotação do eixo traseiro direito
N3/10 Módulo de comando ME
N10/1 Módulo de comando SAM com módulo de fusíveis e relés, dianteiro
N30/4 Módulo de comando do programa eletrônico de estabilidade
N49 Sensor de ângulo do volante
N62 Módulo de comando do sistema de estacionamento (com Code (220) PARKTRONIC ou com Code (235) assistente ativo de estacionamento)
N68 Módulo de comando da servo direção elétrica
N73 Módulo de comando da chave de ignição eletrônica
N80 Módulo de comando do tubo capa
X11/4 Acoplamento para diagnóstico
Condições gerais de funcionamento
Status "Terminal 15 LIGADO"
O status "Terminal 15 LIGADO" é enviado pelo módulo de comando do contato eletrônico de ignição através do CAN 1 do chassis e do CAN 2 do chassis com a interface do módulo de comando SAM com módulo de fusíveis e relés dianteiro, para o módulo de comando da servodireção elétrica. A rotação do motor é transmitida para o módulo de comando da servodireção hidráulica através do CAN 1 do chassis e do CAN 2 do chassis com a interface do módulo de comando SAM com módulo de fusíveis e relés dianteiro, pelo módulo de comando ME.
Servodireção elétrica (ES) - Geral
A servodireção elétrica (ES) é composta pelo mecanismo tipo cremalheira, o sensor de torque, o servomotor e o módulo de comando. A servodireção elétrica (ES) realiza uma regulagem contínua, dependente da velocidade, da força de apoio.
-----------------------------------------------------------------------------------------
As vantagens com relação a uma servodireção hidráulica são:
– Melhor toque no volante
– Economia no combustível
– Nenhuma necessidade de óleo hidráulico
– Tipo de fabricação compacto
– Auxílio de força de direção em dependência da velocidade
– Retrocesso da direção é auxiliado
– Capacidade de diagnose
O diagnóstico do sistema ocorre através do CAN 2 do chassis, do módulo de comando SAM com módulo de fusíveis e relés dianteiro, do CAN diagnóstico e do acoplamento para diagnóstico com o auxílio do Xentry Diagnostics.
A ES está composta das seguintes subfunções:
Transcurso de função Apoio da força de direção
Transcurso de função Assistência à direção
Transcurso de função de redução do torque de permanência
Funcionamento da operação de emergência
Transcurso de função Indicação no instrumento combinado
-----------------------------------------------------------------------------------------
Transcurso de função Apoio da força de direção
O módulo de comando da servodireção elétrica precisa as seguintes informações para o cálculo do auxílio necessário de força de direção:
– Momento atual de direção, do sensor do momento de torção da servodireção elétrica
– Rotações atuais das rodas, registradas através do sensor de rotação do eixo dianteiro esquerdo, do sensor de rotação do eixo dianteiro direito, do sensor de rotação do eixo traseiro esquerdo e do sensor de rotação do eixo traseiro direito e disponiblizadas através do CAN 1 do chassis e do CAN 2 do chassis com a interface do módulo de comando SAM com módulo de fusíveis e relés dianteiro pelo módulo de comando do programa de estabilidade eletrônico
– Ângulo de viragem do volante e velocidade de viragem, através do CAN 1 do chassis e do CAN 2 do chassis com a interface do módulo de comando SAM com módulo de fusíveis e relés dianteiro pelo sensor do ângulo de viragem do volante no módulo de comando do módulo da coluna de direção
-----------------------------------------------------------------------------------------
– Rotação atual do motor > 400 rpm, através do CAN 1 do chassis e do CAN 2 do chassis com a interface do módulo de comando SAM com módulo de fusíveis e relés dianteiro pelo módulo de comando ME
Com base nessas informações, o módulo de comando da servodireção elétrica calcula o auxílio de força de direção a ser ajustado a partir do mapa de desempenho memorizado e ativa correspondentemente o servomotor da servodireção elétrica.
O sentido de rotação do servomotor da servodireção elétrica depende do sentido de movimento do volante.
O auxílio de força de direção é transmitido pelo servomotor da servodireção elétrica à caixa de direção com comando por cremalheira e, assim, auxilia o momento de direção do motorista.
-----------------------------------------------------------------------------------------
Com o veículo parado, não há disponibilidade de auxílio de força de direção, se o motor e a ignição estiverem desligados. Na função ECO Start-Stop está disponível, em caso do motor parado, um auxílio reduzido de força de direção, se o motor tiver sido parado através da função ECO Start-Stop. Após o desligamento da ignição, o auxílio de força de direção é desativado. Se o veículo for manobrado com o motor desligado e a ignição ligada ocorrerá uma auxílio ativo de força de direção.
Transcurso de função Assistência à direção
A assistência à direção auxilia o motorista em situações críticas de condução, a fim de obter um comportamento ótimo de direção.
A assistência à direção é realizada com o auxílio do módulo de comando da servodireção elétrica e através do módulo de comando do programa de estabilidade eletrônico.
-----------------------------------------------------------------------------------------
As seguintes funções são nisso executadas:
– Auxílio ao motorista através da contra viragem em caso do veículo sobre-esterçante
– Auxílio ao motorista na frenagem em pistas com pavimentações variáveis
A condição de condução é registrada pelo módulo de comando do programa de estabilidade eletrônico.
Em caso de necessidade é enviada a mensagem "solicitação de torque da assistência à direção" através do CAN 1 do chassis e do CAN 2 do chassis com a interface do módulo de comando SAM com módulo de fusíveis e relés dianteiro para o módulo de comando da servodireção elétrica, o qual ativa de forma correspondente o servomotor da servodireção elétrica.
-----------------------------------------------------------------------------------------
Em caso de um processo de estacionamento, o módulo de comando do sistema de estacionamento (com Code (220) PARKTRONIC ou Code (235) assistente ativo de estacionamento) envia os seguintes sinais através do CAN 2 do chassis para o módulo de comando da servodireção elétrica:
– status atual do módulo de comando do sistema de estacionamento
– sinal de parada do veículo, no qual o veículo para em um ponto de manobra durante o processo de estacionamento
– posição solicitada da cremalheira
Os seguintes sinais são enviados pelo módulo de comando da servodireção elétrica para o módulo de comando do sistema de estacionamento (com Code (220) PARKTRONIC ou com Code (235) assistente ativo de estacionamento):
– status atual do módulo de comando da servodireção elétrica
-----------------------------------------------------------------------------------------
Transcurso de função de redução do torque de permanência
Se, em caso de condução em linha reta do veículo, p.ex. com vento lateral ou pista inclinada para um lado, for aplicado pelo motorista um momento de permanência, o módulo de comando da servodireção elétrica reconhecerá isso. O momento de permanência aplicado é parcialmente compensado pela servodireção elétrica.
Para evitar uma compensação errada (p.ex. uma curva na rodovia com raio grande), o módulo de comando da servodireção elétrica recebe através do CAN 2 do chassis e do CAN 1 do chassis com a interface do módulo de comando SAM com módulo de fusíveis e relés dianteiro pelo módulo de comando do programa de estabilidade eletrônico a velocidade de giro (velocidade do veículo ao redor do eixo vertical), assim como a aceleração transversal do veículo.
A redução do momento de permanência do veículo depende da velocidade.
-----------------------------------------------------------------------------------------
Funcionamento da operação de emergência
Ao ligar a ES (através do terminal 15 LIGADO), o módulo de comando da servodireção elétrica executa um teste próprio. Em caso de uma falha detectada não é ligado o auxílio de força de direção. O veículo pode ser dirigido com força manual maior.
Durante a condução, o módulo de comando da servodireção elétrica verifica os sinais do sensor do momento de torção da servodireção elétrica. Se estes sinais estiverem fora de um limite superior definido ou de um limite inferior definido, o ES será desligado pelo módulo de comando da servodireção elétrica. O veículo pode ser dirigido com força manual maior.
Transcurso de função Indicação no instrumento combinado
O módulo de comando da servodireção elétrica envia a solicitação para um aviso de advertência através do CAN 2 do chassis para o instrumento combinado.
No display multifuncional do instrumento combinado é, em seguida, exibido o aviso de advertência "Auxílio de direção com defeito! Procurar oficina!".
Documentos referenciados
- gf4635p9997rk Vista geral Componentes do sistema da servodireção elétrica (ES)
- pe4635p205097rka Esquema funcional elétrico da servodireção